
Design and application of EMA functional platform based on dual mode
-
摘要: 在机电作动器(EMA)应用中,主-主模式和主-备模式是2种不同的冗余设计方式,本文设计了一种双电机控制的EMA功能平台,通过研究EMA双电机在主-主模式和主-备工作模式下电机的响应情况,并对2种工作模式优劣势进行分析,为EMA系统的设计和应用提供有效的参考和指导,以满足特定应用需求,提高系统的可靠性和安全性。Abstract: In the application of electro-mechanical actuator(EMA), the master-active mode and the active-standby mode are two different redundancy design methods. An EMA functional platform controlled by dual motors is designed, and the response of the motors of the EMA dual motors in the master-active mode and the active-standby mode is studied, and the advantages and disadvantages of the two working modes are analyzed, so as to provide effective reference and guidance for the design and application of EMA system, so as to meet the specific application requirements and improve the reliability and safety of the system.
-
Keywords:
- electro-mechanical actuator(EMA) /
- motor control /
- redundancy design
-
0. 引言
飞机的水平安定面机电作动器(electro-mechanical actuator,EMA)是一种将电能转换为机械能进而驱动机械负载运动的一种执行器[1-3]。相比传统的液压作动系统,EMA具有作动效率高、易维护和体积小等优点,正被越来越多地应用于航空航天领域[4-6]。高性能的航空器要求EMA具有快速的伺服响应能力和较强的抗干扰性能,特别是用于飞机水平安定面的控制。飞机的水平安定面系统工作模式多,控制算法及逻辑复杂,一般水平安定面控制采用双电机互为备份的方法来降低整体系统的失效概率[7-8]。但这种方法会导致电机进入双输入的故障模式,会对舵面造成不可逆伤害[9-11]。在某型号飞控地面试验过程中,水平安定面就出现了双电机配平导致损毁电机的问题。因此,开展基于水平安定面的EMA功能原理平台的研制,对EMA的工作模式、系统逻辑和控制算法等关键技术进行攻关,提高EMA系统应用的可靠性和安全性有着重要意义。
针对EMA的研究,国外主要集中在以波音和空客为首的2大飞机主制造商上,从1980年开始以电子元器件为驱动的EMA技术研究到如今的功率作动EMA研究[12-14],其研究成果已经在多个型号飞机上开展测试和应用,技术相对比较成熟,已经逐步向系统化方向发展,如B737、B787、A330和A380等型号飞机的作动器均已使用EMA[15-17]。研究和验证结果充分证明了将EMA作为飞机上的主要作动器是可行的,并且在效率、安全性和操作维护性等方面较电液作动器具有更强的优势[18-19]。
但是在我国,针对EMA的研究起步相对较晚,从21世纪初才开始对EMA开展理论研究和演示验证,与国外水平尚有较大的差距,在军、民用飞机控制系统中尚未得到成熟应用[20-22]。尽管近年来我国针对EMA的研究已经取得了一定的成果,并在相关机电产品上开始理论研究和应用[23-25]。但跟国际先进水平相比,各方面都有很大的差距,所有针对EMA的研究还只是在实验室条件下的仿真和场景测试[26]。不少关键技术尚未开展研究或仅停留在预研阶段,技术成熟度低,应用对象少[27-28]。近年来,部分高校和科研所开展了机电作动器的动态特性研究,得到了作动器各部件参数对系统性能的影响,但这些只是在数字仿真分析基础上得到的结论,没有建立真实的物理试验平台来研究其特性[24-31]。中国商用飞机有限责任公司正在研制的下一代C929远程宽体客机上作动器是否采用EMA技术,还尚未可知,所以尽早展开EMA相关技术的研究十分必要。
本文设计了一种允许双输入的EMA功能台,主要研究双电机互为备份的EMA在运动过程中的各系统响应。该平台在机构设计上允许出现双输入,然后通过对EMA双电机主-主模式和主-备模式的方案对比研究,观察2种模式下各系统的响应,并评估出不同配置对系统可靠性、性能和应用需求的影响,从而选择出最适合特定应用场景的工作模式,为今后飞机EMA系统的设计和应用提供有效的参考和指导。
1. EMA功能平台总体架构
本系统研究驱动水平安定面运动的机电作动器,以水平安定面为受控对象。本项目架构如图 1所示。EMA功能平台包括马达控制电子(motor control electronics,MCE)、电机、传动组、丝杠和滚珠,工装包括安装支座和模拟的水平安定面。控制工控机模拟飞控电子(flight control electronics,FCE)与MCE通信。
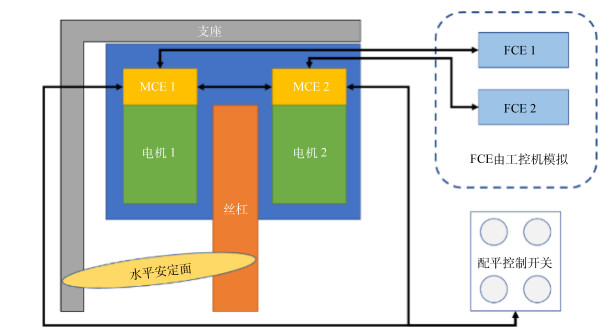 图 1 机电作动器(EMA)功能平台架构注:MCE、FCE分别表示马达控制电子和飞控电子。
 下载:
全尺寸图片
双电机有2种工作模式,分别是主-主模式和主-备模式。在主-主模式下2个电机同时工作,分担负载,并提供冗余备份。这种配置可以提高系统的可靠性和容错能力,因为当一个电机出现故障时,另一个电机可以继续提供动作。而在主-备模式下,一个电机为主用电机,另一个电机为备用电机。主电机负责正常运行工作,备用电机处于待命状态。当主电机出现故障时,备用电机可以立即接管工作,保证系统的连续性和稳定性。
双电机驱动示意如图 2所示,模块主要包括2个电机、传动组和滚珠丝杠。电机经过减速后,将动力输入至动力耦合器,动力耦合器可以实现单输入单输出和双输入单输出。在机械部分设计时,2个电机的输出端通过动力耦合器后与滚珠丝杠连接,在机械传动领域确保了2个电机都能同时驱动EMA。实现电机的主-主和主-备2种模式的驱动。
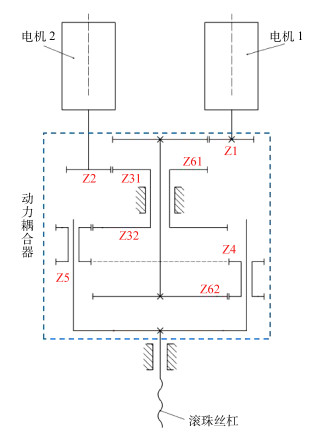 图 2 双电机驱动示意注:Z表示齿轮。下载:
全尺寸图片
2. EMA功能平台设计及实现
EMA功能平台机械及控制系统架构如图 3所示,电机输出轴处安装旋转编码器,监测电机输出转速;减速器出口处安装扭矩传感器,监测输出扭矩;在动力耦合器的输出轴端安装载荷传感器,监测滚珠丝杠承受的载荷;螺母上安装位置传感器,监测螺母移动的距离。传感器检测的数据汇总至状态评估模块,状态评估模块对系统运行状态进行评估,生成相应控制信号,输入MCE,控制电机下一步动作。工控机通过在计算机内编制相应的控制程序,实现生成动作的指令信号。通过开关K1和K2实现2条线路通断的单独控制,FCE可将控制信号注入MCE,MCE也可将信息反馈至FCE。另外,当FCE完全失效时,通过配平开关实现与MCE之间的通讯。
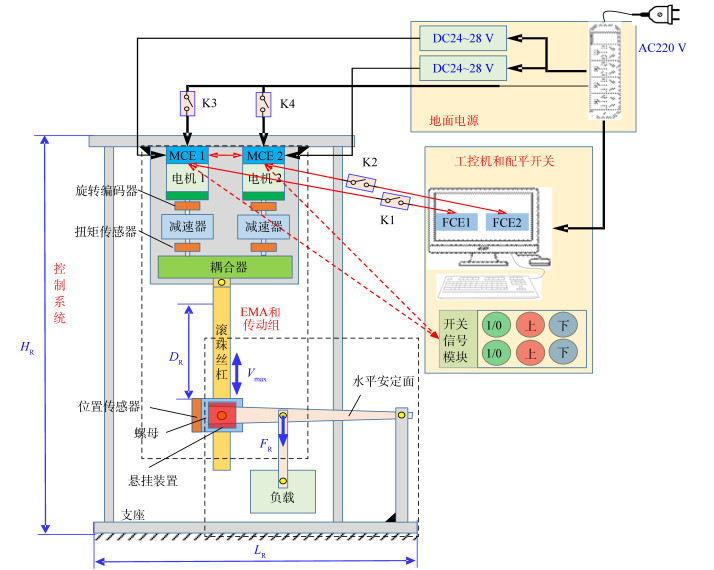 图 3 整体机械及控制系统架构示意注:EMA表示机电作动器;HR、DR、FR、Vmax和LR分别表示台架竖直方向长度、滚珠丝杠行程、负载大小、水平安定面最大行程和台架水平方向长度。下载:
全尺寸图片
平台的总体控制逻辑如图 4所示,本设计思路模拟飞机在真实工况下,FCE和MCE的失效逻辑及备份逻辑。首先对系统输入作动指令,若主通道FCE未发生失效且通讯正常,则在主通道MCE未失效的情况下启动电机,此时若实际载荷未超出极限载荷,则作动器正常运行,否则系统启动超载刹车;若主通道MCE发生异常,则需在备用通道未失效的情况下启动电机,否则启动配平开关;若主通道FCE发生失效,则在备用通道FCE未发生失效时,启动备用通道向MCE发出指令;若备用通道FCE失效,则启动配平控制开关向MCE发送作动指令。
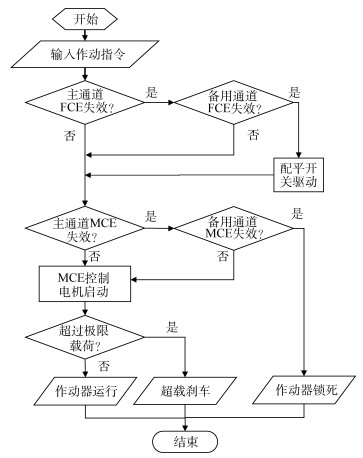 图 4 EMA功能平台控制逻辑流程下载:
全尺寸图片
MCE的主备通道选定,首先通过FCE初步确定,然后通过MCE之间的通信最终确定。当MCE之间的通讯异常时,则通过期间的通信确定,若主通道FCE通讯异常,则在主备通道MCE通讯正常的情况下启动备用通道,否则启动主通道MCE;当通讯异常时,MCE的主通道由FCE确定,备用MCE监测主MCE的输出,若输出出现异常则备用MCE变为主MCE;若主通道和备用通道的MCE均失效,则作动系统锁死。
3. 双模式功能测试及结果分析
3.1 主-主模式功能测试
如图 2所示,2个电机的输出端通过动力耦合器与滚珠丝杠连接,然后通过滚珠丝杠带动模拟水平安定面运动,在机械传动方面确保了2个电机都能同时驱动EMA。测试结果如图 5所示。电机A和电机B同时动作,丝杠也运动到设定的位置,从而带动水平安定面运动。该结果表明了所研制的EMA平台允许双电机同时驱动丝杠,即双输入不会导致整体失效,并满足相关的响应要求。
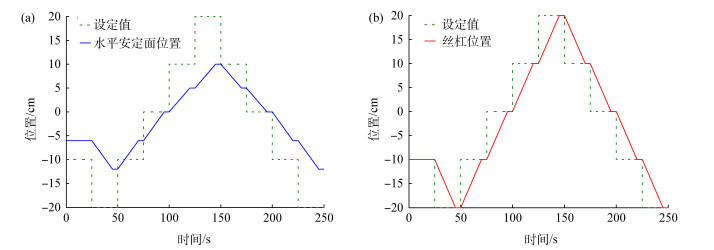 图 5 主-主模式下系统运行结果 (a)水平安定面运动状态;(b)丝杠运动状态下载:
全尺寸图片
3.2 主-备模式功能测试
单个电机及传动组失效通过单个电机断电进行模拟。在主-备模式下进行测试,MCE-B和电机B为主通道,EMA在电机B驱动下运行。在该工况下给电机A断电,来模拟电机A失效,系统的运行结果如图 6所示。由于MCE-A为备份模式,电机A失效不影响正在进行的运动指令。若此时给电机B断电,模式电机B失效,系统运行结果如图 7所示。当系统判断出电机B失效后,使得电机A立即启动备份模式,电机A工作,完成运动指令。电机B断电失效和电机A启动之间有一定时间间隔,从电机B开始失效减速到电机A启动到设定速度的时间间隔为0.4 s。
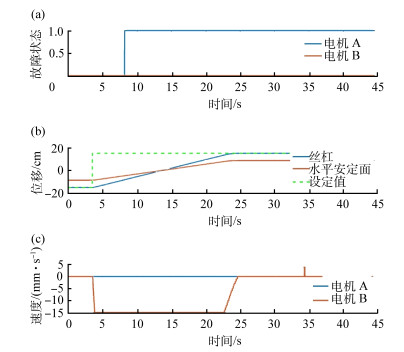 图 6 电机A失效状态下系统各参数信息 (a)故障状态;(b)移动位置;(c)速度下载:
全尺寸图片
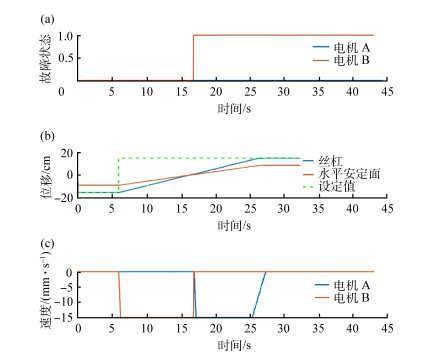 图 7 电机B失效状态下系统各参数信息 (a)故障状态;(b)移动位置;(c)速度下载:
全尺寸图片
由图 6和7可知,本文设计的功能平台可以完全模拟FCE和MCE的失效逻辑及备份逻辑。当一个失效时,另一个可以自动切换到备份模式,从而确保系统的平稳运行。这种设计方法可以提供系统的容错能力,减小故障对系统性能的影响。另外,通过该平台也能识别、预测系统可能出现的故障情况,可以针对每个设备的失效概率进行评估分析,识别潜在风险,降低系统故障。
3.3 带载状态下2种模式测试
开启电机,给水平安定面施加向下的加载,运动速度为15 mm/s,主-主、主-备模式状态下系统的运行过程参数分别如图 8和9所示。通过对比可知,相比于主-备模式,主-主模式下,2台电机一起运行,每个电机分担了载荷,因此电流降低约50%。主-主模式下螺母的速度是双电机传动后速度的叠加,可以提供更快的作动响应。但由于双电机的耦合需要耦合器,增加系统的复杂度。
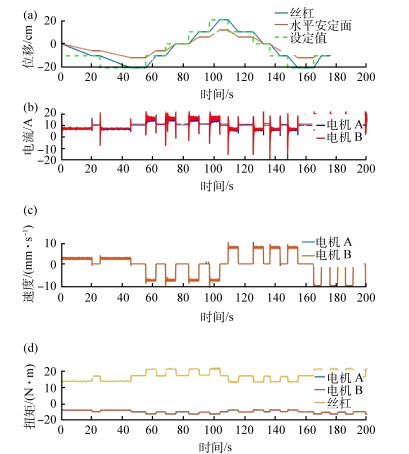 图 8 主-主模式下系统各参数信息 (a)移动位置;(b)电流;(c)速度;(d)扭矩下载:
全尺寸图片
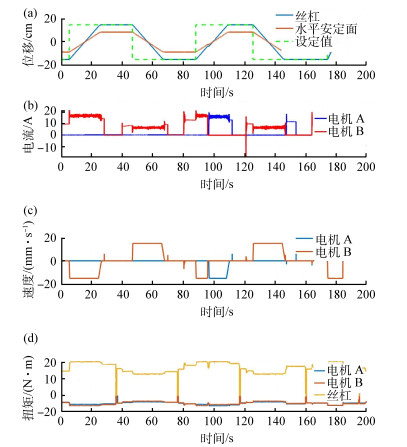 图 9 主-备模式下系统各参数信息 (a)移动位置;(b)电流;(c)速度;(d)扭矩下载:
全尺寸图片
3.4 不同驱动模式下的优劣势分析
3.4.1 主-主模式优劣势分析
在主-主模式下,2台电机一起运行,共同分担驱动水平安定面的任务。如果其中一个电机发生故障,另一个电机能够承担全部负荷,确保控制面的持续运作。主-主模式的优劣势如下所示。
优势:(1)负载分担, 2台电机平分负担,降低了各自的工作强度,可能会增加单个电机的寿命;(2)平滑故障转移, 由于2台电机同时工作,一旦发生故障,系统可以平滑过渡到单电机运行;(3)性能提升, 在要求高性能的情况下,双电机并行工作可以提供更高的动力和响应速度。
劣势:(1)成本和质量, 同时使用2台电机会增加系统的质量和成本;(2)控制复杂性, 2台电机同时工作需要更复杂的控制策略,以确保其协同运作;(3)效率问题, 如果2台电机的效率不是完全匹配,可能会导致能量浪费。
3.4.2 主-备模式优劣势分析
在主-备模式下,2台电机中有一台处于待命状态(备用),而另一台作为主要推进器工作。主用电机发生故障时,备用电机接管其工作。主-备模式的优劣势如下所示。
优势:(1)节能和效率, 因为平时只有1台电机工作,这种模式比并行工作更节能;(2)简化控制, 只需控制1台主电机,降低了控制系统的复杂度;(3)成本和质量效益, 虽然2台电机依然存在,但由于同一时间仅有1台工作,因此可以采用更小功率的电机,这可以节省成本和减轻质量。
劣势:(1)故障处理延迟, 在主用电机出现故障时,系统需要时间将控制权转交给备用电机,这可能导致控制上的短暂中断;(2)未分摊的磨损和老化, 备用电机在大多数时间内不工作,因此相比于平时共同工作的2台电机,其磨损和老化较少,可能会导致寿命不均。
在选择何种模式时,需要权衡关键性能指标, 如系统可靠性、成本、负载需求、功率和冗余级别以及特定飞机系统对性能和安全性的要求。通常,主-主模式提供的冗余级别更高,而主-备模式在成本和效率方面更加优化。安全和任务关键性的考量通常是决定这2种设计选择的主要驱动力。
4. 结论
主-主模式和主-备模式都可以提高系统的可靠性和容错能力,但适用场景不同。主-主模式适用于对实时性要求较高、故障容忍度较低的应用场景,主-备模式适用于对实时性要求较高、故障容忍度较高的应用场景。主-主模式在负载调整和故障转移能力方面具有优势,主-备模式在防故障响应速度方面具有优势。因此,在具体应用场景中需要根据不同的需求进行选择和平衡。
在选择主-主模式时,需要注意双电机的协同控制策略,以避免电机之间出现相互干扰的情况。同时,需要考虑电机性能匹配问题,以保证2个电机之间的运行平衡和同步性。在选择主-备模式时,需要保证备用电机的待命状态和响应速度。备用电机必须随时准备就绪,能够快速响应,并接管工作,以确保系统的连续性和稳定性。同时需要考虑系统的成本和可靠性的平衡,主-主模式价格更贵,但可靠性更高,主-备模式成本较低,但可靠性略低。
-
图 1 机电作动器(EMA)功能平台架构
注:MCE、FCE分别表示马达控制电子和飞控电子。
下载:
全尺寸图片
图 2 双电机驱动示意
注:Z表示齿轮。
下载:
全尺寸图片
图 3 整体机械及控制系统架构示意
注:EMA表示机电作动器;HR、DR、FR、Vmax和LR分别表示台架竖直方向长度、滚珠丝杠行程、负载大小、水平安定面最大行程和台架水平方向长度。
下载:
全尺寸图片
图 4 EMA功能平台控制逻辑流程
下载:
全尺寸图片
图 5 主-主模式下系统运行结果 (a)水平安定面运动状态;(b)丝杠运动状态
下载:
全尺寸图片
图 6 电机A失效状态下系统各参数信息 (a)故障状态;(b)移动位置;(c)速度
下载:
全尺寸图片
图 7 电机B失效状态下系统各参数信息 (a)故障状态;(b)移动位置;(c)速度
下载:
全尺寸图片
图 8 主-主模式下系统各参数信息 (a)移动位置;(b)电流;(c)速度;(d)扭矩
下载:
全尺寸图片
图 9 主-备模式下系统各参数信息 (a)移动位置;(b)电流;(c)速度;(d)扭矩
下载:
全尺寸图片
-
[1] 赵晨, 周洁敏, 李小明. 基于永磁同步电机的EMA三闭环伺服控制系统[J]. 重庆理工大学学报(自然科学), 2016, 30(3): 104-111. [2] 徐书凯. 中、大功率EMA伺服控制技术与动态性能研究[D]. 南京: 南京航空航天大学, 2010. [3] 周成锋. EMA数字伺服控制系统研究[D]. 南京: 南京航空航天大学, 2015. [4] 周磊杰. EMA伺服驱动控制系统的算法及其性能研究[D]. 南京: 南京航空航天大学, 2024. [5] 王超, 李虹, 郭彦青, 等. EMA数字孪生模型构建方法研究[J]. 煤矿机械, 2024, 45(1): 166-169. [6] 马浩林, 付剑, 张文森, 等. 多电飞机电动水平安定面作动系统体系架构设计及评估[J]. 航空科学技术, 2024, 35(3): 77-86. [7] 代明光, 潘亮, 李艳龙. 航空机电作动伺服系统复合控制策略研究[J]. 微电机, 2023(2): 49-54. [8] 赵世超, 赵东标, 支程昊. 基于改进DRNN的机电作动器PI控制方法研究[J]. 微特电机, 2021(12): 35-39. [9] 张瑶, 赵东标, 付文强. 鲁棒近似时间最优的EMA位置伺服策略研究[J]. 机械科学与技术, 2022, 41(2): 316-321. [10] 张瑶. 基于内模控制的EMA数字伺服控制策略研究[D]. 南京: 南京航空航天大学, 2023. [11] 薛瀛. 民机电传飞控系统舵面丧失控制与舵面振荡的抑制方法研究[D]. 上海: 上海交通大学, 2022. [12] LU H, LI Y H, ZHU C L. Robust synthesized control of electromechanical actuator for thrust vector system in spacecraft[J]. Computers & Mathematics with Applications, 2012, 64(5): 699-708. [13] PRASAD B B, BIJU N, PANICKER R M R. High redundancy electromechanical actuator for thrust vector control of a launch vehicle[J]. Aircraft Engineering and Aerospace Technology, 2019, 91(4): 1122-1132. [14] LIN M R, JESS F. Methodological issues in motorcycle injury epidemiology[J]. Accident Analysis & Prevention, 2008, 40(5): 1653-1660. [15] BART S F, LOBER T A, HOWE R T, et al. Design considerations for micromachined electric actuators[J]. Sensors and Actuators, 1988, 14(3): 269-292. doi: 10.1016/0250-6874(88)80074-X [16] JACKSON J E, ESPENSCHIED E, KLOP J. The control system for the X-33 linear aerospike engine[C]// IEEE. 1998 IEEE Aerospace Conference Proceedings. Snowmass, CO: Institute of Electrical and Electronics Engineers, 2002. [17] JENSEN S C, JENNEY G D, DAWSON D. Flight test experience with an electromechanical actuator on the F-18 systems research aircraft[C]//IEEE. 19th Digital Avionics Systems Conference. Philadelphia, PA: Institute of Electrical and Electronics Engineers, 2002. [18] SMITH M J, BYINGTON C S, WATSON M J, et al. Experimental and analytical development of health management for electro-mechanical actuators[C]//IEEE. 2009 IEEE Aerospace Conference. Big Sky, MT: Institute of Electrical and Electronics Engineers, 2009. [19] 曹云峰, 翁新根. 一种新型电动舵机系统[J]. 南京航空航天大学学报, 1996, 28(5): 679-682. [20] 周元钧. 余度机电作动器(EMA)系统BIT设计分析[J]. 测控技术, 1998(5): 13-14. [21] 姜逸民. EMA在飞机上的应用[J]. 科技创业家, 2014(9): 201. [22] 陈才. 民用飞机EHA/EBHA/EMA技术浅谈[J]. 科技视界, 2017(4): 319. [23] 郭宏, 邢伟. 机电作动系统发展[J]. 航空学报, 2007, 28(3): 620-627. [24] 苏天晨. 新型混联式动力耦合系统构型仿真分析[J]. 汽车工程师, 2020(8): 31-35. [25] 张雪松, 李雪亭, 刘友朋. 并联混合动力汽车锥齿轮耦合器控制系统设计[J]. 传动技术, 2018(1): 27-32. [26] 李红. 电磁耦合式飞轮储能汽车制动再生系统及能量转换特性研究[D]. 哈尔滨: 东北林业大学, 2024. [27] 向尧. 双电机耦合驱动的电动拖拉机耦合器设计[D]. 南京: 南京农业大学, 2024. [28] 刘更, 马尚君, 佟瑞庭, 等. 行星滚柱丝杠副的新发展及关键技术[J]. 机械传动, 2012, 36(5): 103-108. [29] 乔冠, 刘更, 马尚君, 等. 基于行星滚柱丝杠副的机电作动器动态特性分析[J]. 振动与冲击, 2016, 35(7): 82-88. [30] 杨勇, 张为民, 赵红朴. 滚珠丝杠系统的动态特性[J]. 振动、测试与诊断, 2013, 33(4): 664-669. [31] 常顺宏, 田广来, 李玉忍, 等. 飞机全电刹车系统机电作动器的研究与设计[J]. 航空精密制造技术, 2005, 41(6): 18-20.
