
Analysis of solar shadow location based on 3D geometric transformation and multi-objective programming
-
摘要: 本文主要根据太阳影子的变化规律,结合地理与几何知识,建立三维几何变换和多目标规划数学模型。利用最小二乘法,借助Matlab软件确定直杆可能所在的地点和日期。Abstract: In this paper, the mathematical model of three-dimensional geometric transformation and multi-objective programming is established based on the changing law of the solar shadow, which is combined with geographical and geometric knowledge. Using the least square method and Matlab software, determine the possible location and date of the straight pole.
-
0. 引言
关于太阳影子定位[1]的分析,现有一些研究方法。如:基于拟合与遍历[2]的太阳影子定位分析;基于模拟退火算法[3]的太阳影子定位研究等[4-9]。本文建立三维几何变换和多目标规划数学模型,采用最小二乘法,使用Matlab对给定初值进行曲线拟合,处理数据,估算出物体的所在地点及数据的采集日期,结果较为准确。
首先,根据三维几何系统知识分析太阳影子长度的影响因素,影子长度由直杆高度和太阳高度角共同决定[10]。查阅相关地理资料[11],太阳高度角与测量地点的太阳赤纬角[12]、太阳时角[13]以及直杆所在的地理纬度[14]有关。由数据的采集日期可知太阳赤纬角,采集日期的时间可知太阳时角。根据控制变量方法及单一变量原则,分别设直杆高度、日期、时间及当地纬度为单一变量,控制其他因素不变,建立模型求出影子长度关于各个参数的变化规律[15-17]。应用所建立的模型绘制某日天安门广场直杆的太阳影子长度的变化曲线。
其次,直杆所在位置用经纬度表示[18]。对于经度的计算,处理所采集的影子顶点坐标数据,计算出相应的影子长度,拟合出关于这时间段内影长的函数,分析函数找出最低点时刻与北京时间作比较[19],根据每小时的经度差值得出经度;对于纬度的计算,建立影长和太阳高度角之间的关系,日期和时间决定太阳赤纬角和太阳时角,通过已知量影长和时间建立相等关系求出纬度。
最后,建立多目标规划数学模型,处理所采集的影子顶点坐标数据,计算出相应的影子长度,建立影子长度与日期、时间、经纬度、直杆高度之间的非线性关系。根据影子长度与时间的关系,先对经度函数拟合得出经度的大概值,再用最小二乘法拟合估算其他未知参数,最终得到若干个直杆可能的所在地点和时间。
1. 模型假设及符号说明
1.1 模型假设
(1)假设数据反应真实情况,忽略测量带来的误差;
(2)假设地球是一个规则的球体;
(3)假设太阳光线是平行光且测量时天气晴朗;
(4)假设同一日期的太阳赤纬角不变。
1.2 符号说明
文中涉及到7种符号,包括α(太阳高度角)、β(太阳赤纬角)、γ(太阳时角)、ϕ(地理纬度)、φ(地理经度)、H(直杆高度)和L(影子长度)。
2. 模型的准备
太阳影子定位技术的原理实质上就是利用太阳位置来计量时间,结合不同时间的日地关系与少量附加信息,获得测量点的地理位置。换句话说,太阳影子定位技术就是研究并利用日地运行规律的技术。为了考察日地间相对位置关系,首先建立合适的坐标系。下面给出对本文用到的名词解释并给出相应的变量及计算公式。
(1)地方时间。以某地太阳升到最高位置时间为正午12∶00,将连续2个正午12∶00之间等分为24 h,所形成的时间系统称为地方时(t)。
$$ t=t_b+\frac{\varphi-120^{\circ}}{15^{\circ}}, $$ 式中:tb为北京时间;φ为当地地理经度。
(2)时差。真太阳时[19]与平太阳时之差叫做时差(E),即
$$ E=t-t_b, $$ 式中:t为真太阳时,即当地时间;tb为平太阳时,即北京时间E可通过查询中国天文年历获得。
(3)太阳高度角α。太阳光线入射方向和地平面之间的夹角(α),计算公式为
$$ \sin \alpha=\sin \phi \sin \beta+\cos \phi \cos \beta \cos \gamma, $$ (1) 各个角度的位置如图 1所示。
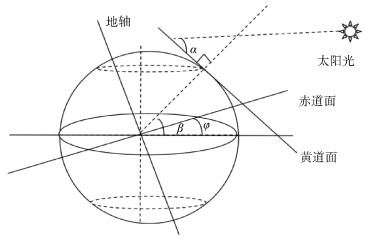 图 1 各个角度的展示注:α为太阳高度角;β为太阳赤纬角;φ为地理纬度。
 下载:
全尺寸图片
(4)太阳赤纬角β。地球赤道平面与太阳和地球中心连线之间的夹角,即太阳直射点的纬度值。
$$ \sin \beta=0.39795 \cos \frac{0.98563(n-173) {\rm{ \mathsf{ π} }}}{180}, $$ (2) 式中n为日期,例如1月1日,n = 1;9月12日,n = 225。
(5)太阳时角γ。沿天赤道从观测点天球子午圈至太阳所在时圈的角距离。
$$ \gamma=15^{\circ}(t-12), $$ (3) 式中:t的单位为h。
上述各角度在三维几何系统图形中的位置如图 1所示。
3. 模型的建立与求解
3.1 影子长度变化的数学模型
3.1.1 建立影子长度变化的模型
首先了解直杆与其影子构成的系统,然后根据直杆影长获得测量地点的位置和时间。由几何系统知识得到,直杆投影的几何模型如图 2所示。直杆高度(H)与其影子长度(L)之间有如下关系:
$$ L=\frac{H}{\tan \alpha}。 $$ (4) 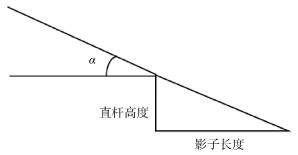 图 2 直杆投影的几何模型下载:
全尺寸图片
至此,得到影子长度与直杆高度、太阳高度角、太阳赤纬角、太阳时角、地理纬度、地理经度、当地时间和时差之间的关系。分析得出影子长度主要与直杆高度和太阳高度角有关。直杆高度与物体选取有关,太阳高度角与太阳赤纬角、太阳时角和当地纬度有关,太阳赤纬角由观测日期决定,太阳时角由当地时间决定。因此研究影子长度与太阳高度角的关系就是研究影子长度与太阳赤纬角、太阳时角和地理纬度的关系。分析影响直杆影子长度有关变量,绘制影子长度的影响因素流程如图 3所示。
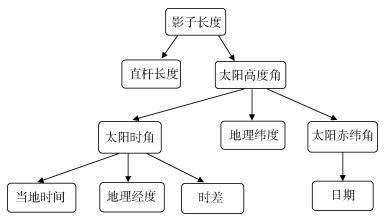 图 3 影子长度的影响因素流程下载:
全尺寸图片
联系以上各个变量及其关系式可以得到如下有关影子长度变化的数学模型:
$$ \left\{\begin{array}{l} L=\frac{H}{\tan \alpha}, \\ \sin \alpha=\sin \phi \sin \beta+\cos \phi \cos \beta \cos \gamma, \\ \sin \beta=0.39795 \cos \frac{0.98563(n-173) {\rm{ \mathsf{ π} }}}{180}, \\ \gamma=15^{\circ}(t-12), \\ t=t_b+\frac{\varphi-120^{\circ}}{15^{\circ}}。 \end{array}\right. $$ 式中:自变量为n、t、ϕ、H,因变量为L。
3.1.2 影子长度关于各个参数的变化规律
根据控制变量方法及单一变量原则,分别设直杆高度、日期、时间及地理纬度为单一变量,控制其他因素不变,求出影子长度关于各个参数的变化规律。
(1)影子长度关于直杆高度的变化规律。假设直杆所处地理位置不变,可得不同高度直杆同一时刻影子长度关于直杆高度的变化规律。以2015年10月22日北京时间9∶00—15∶00天安门广场(39°54′26″N,116°23′29″E)为例,利用Matlab软件[20]编写相应程序绘制影子长度关于直杆高度的变化规律如图 4所示。可知,同一时间同一地点不同高度直杆的影子长度与直杆高度呈正线性关系,即影子长度随直杆高度的增大而增大。
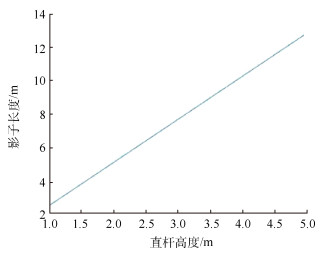 图 4 影子长度关于直杆高度的变化规律下载:
全尺寸图片
(2)影子长度关于日期的变化规律。假设直杆所处地理位置不变,直杆高度为3 m,可得同一直杆在1年中从第一天到最后一天同一时刻影子长度关于日期的变化规律。同样以前面所选取的北京天安门广场为例,绘制影子长度关于日期的变化规律如图 5所示。可知,1年中从第一天到最后一天同一地点同一时刻影子长度关于日期呈三角函数变化,从1—6月影子长度随日期推移而逐渐减小,到6月影子长度达到最小值,从6—12月影子长度随日期推移而逐渐增大。
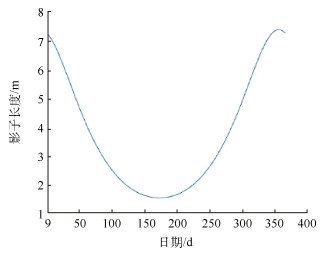 图 5 影子长度关于日期的变化规律下载:
全尺寸图片
(3)影子长度关于时间的变化规律。假设直杆所处地理位置保持不变,直杆高度为3 m,可得同一直杆在1天内影子长度关于时间的变化规律。以天津(34°44′N,113°42′E)为例,绘制影子长度关于时间的变化规律如图 6所示。可知,1天内同一地点影子长度关于时间呈抛物函数变化,早上影子长度达到最大值,随时间推移影子长度逐渐减小,到中午影子长度达到最小值,下午影子长度随时间推移逐渐增大。
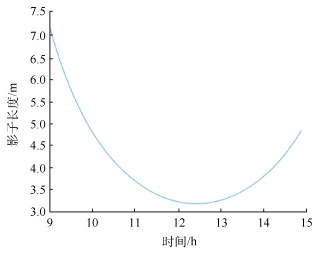 图 6 影子长度关于时间的变化规律下载:
全尺寸图片
(4)影子长度关于纬度的变化规律。假设有若干个高度相同均为3 m的直杆,可得直杆同1天内同一时刻同一经度不同纬度(南、北回归线之间)处影子长度关于纬度的变化规律。同样也以前面所选取的北京天安门广场为例,绘制影子长度关于纬度的变化规律如图 7所示。可知,直杆同一天内同一时刻同一经度处的影子长度随着从南回归线到北回归线的变化逐渐增大。
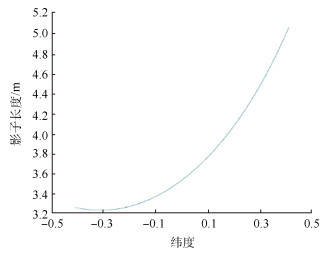 图 7 影子长度关于纬度的变化规律下载:
全尺寸图片
3.1.2 画出天安门广场直杆影子长度的变化曲线
根据上述所建立的模型,将2015年10月22日北京时间9∶00—15∶00天安门广场(39°54′26″N,116°23′29″E)3 m高的直杆这些条件代入,即已知
$$ \left\{\begin{array}{l} H=3, \\ \phi=39.9072254^{\circ} N, \\ n=294, \\ 9 \leqslant t_b \leqslant 15 。 \end{array}\right. $$ 绘制北京天安门广场直杆影子的变化曲线如图 8所示。可知,最低点坐标为(12.27,3.17),9∶00—12∶27,直杆影子长度逐渐变小;12∶27时,直杆影子长度达到最小值3.71 m;12∶27—15∶00,直杆影子长度逐渐增大。对曲线进行多项式拟合,当多项式最高项为4次时,R2 = 0.999,即曲线拟合后是四次多项式,计算该多项式系数,直杆影子长度和时间的关系为
$$ \begin{gathered} L=0.0125 t^4-0.6135 t^3+11.5434 t^2- \\ 98.3741 t+323.4532 \end{gathered} $$ 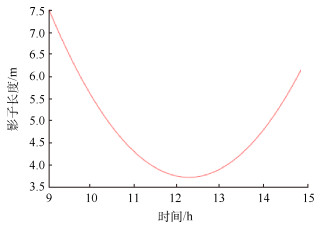 图 8 北京天安门广场的影长变化曲线下载:
全尺寸图片
3.2 建立由太阳影子顶点坐标确定位置的数学模型
根据某固定直杆的影子顶点坐标数据,建立确定直杆所处位置的数学模型,该部分可以看作是3.1部分的反推,直杆高度与所在地点均未知,为判断直杆所处位置,要求得其经度和纬度。
(1)直杆影长的计算. 已知固定直杆的影子顶点坐标,根据勾股定理推算影子长度,影长表达式为
$$ L=\sqrt{x^2+y^2}。 $$ (5) 根据北京固定时间段内影子的顶点坐标数据,利用公式(5)计算出对应时刻的影子长度如表 1所示。每隔3 min统计1次影长。
表 1 影子长度随北京时间的变化单位:m 时刻 影长 时刻 影长 14∶42 1.149 6 15∶15 1.540 2 14∶45 1.182 2 15∶18 1.579 9 14∶48 1.215 3 15∶21 1.620 1 14∶51 1.249 1 15∶24 1.661 3 14∶54 1.283 2 15∶27 1.703 3 14∶57 1.318 0 15∶30 1.746 2 15∶00 1.353 4 15∶33 1.790 1 15∶03 1.389 4 15∶36 1.835 0 15∶06 1.426 2 15∶39 1.880 9 15∶09 1.463 4 15∶42 1.927 9 15∶12 1.501 5 (2)经度的确定。由于给出的时间为北京时间,因此要考虑地方时间与北京时间的时差,地球自转一周用时24 h,即时间相差1 h时,经度相差15°。以时间为自变量,影子长度为因变量。对表 1中的离散数据进行拟合,得出影长关于时间的拟和函数
$$ L=0.1489 t^2-3.7519 t+24.1725 \text { 。 } $$ 拟和曲线如图 9所示。可知,影长随北京时间的拟合曲线呈抛物函数变化,影长最短时刻是抛物线最低点时刻,即该地北京时间,与当地时间12∶00相比,可得出该地经度。计算抛物线最低点时刻为
$$ t_b=-\frac{b}{2 a}=-\frac{-3.7519}{2 \times 0.1489}=12.5987, $$ 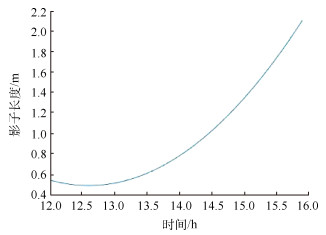 图 9 影长随北京时间的拟合曲线下载:
全尺寸图片
将北京时间tb转化为当地时间t = 12.35,可知其地点位于北京西侧,利用北京经度求出该地经度为
$$ 120-(12.5987-12) \times 15=111.0195, $$ 即经度为111°1′95″E。
(3)纬度的确定。由太阳高度角的三角关系式
$$ \sin \alpha=\frac{H}{\sqrt{H^2+L^2}}, $$ (6) 得二元方程组为
$$ \left\{\begin{array}{l} \frac{H}{\sqrt{H^2+L_1^2}}=\sin \alpha=\sin \phi \sin \beta+\cos \phi \cos \beta \cos \gamma_1, \\ \frac{H}{\sqrt{H^2+L_2^2}}=\sin \alpha=\sin \phi \sin \beta+\cos \phi \cos \beta \cos \gamma_{2 }。 \end{array}\right. $$ 式中:L1、L2为影长;γ1、γ2为不同时刻太阳时角。
由于太阳赤纬角由日期决定,因此日期为4月18日,即n = 108可知赤纬角为
$$ \beta=\arcsin \left(0.39795 \cos \frac{0.98563(108-173) {\rm{ \mathsf{ π} }}}{180}\right) 。 $$ (7) 太阳高度角计算公式为
$$ \alpha=\frac{{\rm{ \mathsf{ π} }}}{2}-(\phi-\beta)。 $$ 由于采集时间决定太阳时角,因此二元方程变为地理纬度关于影长的一元函数。将表中影子长度最小值和太阳赤纬角数据代入,求出该地的纬度为10°1′27″N。
综上所述,求得对应采集数据影子可能所在地的位置为(111°1′95″E,10°1′27″N)。
3.3 确定直杆位置和日期的数学模型
根据某固定直杆的影子顶点坐标,建立确定观测日期和直杆所在位置的数学模型。不过在该部分中只有直杆的影子顶点坐标,相较于3.2部分又增添了未知量。
(1)经度的初次估算。计算经度仍采用3.2部分的算法。由影子顶点坐标求出影子长度。以时间和影长为自变量与因变量,建立影长和时间的函数关系。假设其拟和函数为
$$ L=a t^2+b t+c。 $$ 分析函数图像[17],影长最短时刻是抛物线最低点时刻,即为北京时间,与当地时间12∶00作比较,根据1 h相差15°可以得出该地经度。
表 2 不同时刻的影长单位:m 时刻 影长 时刻 影长 12∶41 1.247 2 13∶14 1.004 6 12∶44 1.222 8 13∶17 0.985 5 12∶47 1.198 7 13∶20 0.966 8 12∶50 1.175 4 13∶23 0.948 6 12∶53 1.152 4 13∶26 0.930 9 12∶56 1.299 9 13∶29 0.913 8 12∶59 1.107 8 13∶32 0.897 1 13∶02 1.086 2 13∶35 0.881 0 13∶05 1.065 0 13∶38 0.865 5 13∶08 1.044 4 13∶41 0.850 5 13∶11 1.024 2 绘制拟合曲线求得拟和函数
$$ L=0.0981 t^2-2.9850 t+23.3193, $$ 函数图像最低点即为影长最短的时刻,在一元二次函数图像中也就是对称轴位置
$$ t_b=-\frac{b}{2 a}=-\frac{-2.9850}{2 \times 0.0981}=15.2140 \text { 。 } $$ 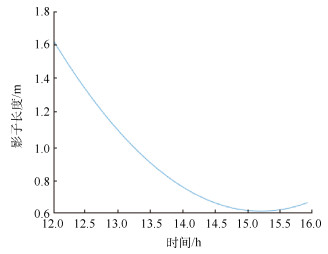 图 10 影长与时间的拟合图下载:
全尺寸图片
将北京时间tb转化为当地时间t = 15:12,位于北京西侧,与当地时间比较得该地经度为
$$ 120-(15.2140-12) \times 15=71.79, $$ 即经度为71°79′E。
计算采集数据表 2对应的经度,处理数据求出每一时刻的影长见表 3。
表 3 不同时刻的影长单位:m 时刻 影长 时刻 影长 13∶09 3.533 1 13∶42 3.758 9 13∶12 3.546 8 13∶45 3.788 0 13∶15 3.561 8 13∶48 3.818 7 13∶18 3.578 1 13∶51 3.850 8 13∶21 3.595 8 13∶54 3.884 6 13∶24 3.614 9 13∶57 3.919 9 13∶27 3.635 4 14∶00 3.956 9 13∶30 3.657 2 14∶03 3.995 5 13∶33 3.680 5 14∶06 4.035 8 13∶36 3.705 2 14∶09 4.077 9 13∶39 3.731 3 绘制拟合曲线求得拟和函数为
$$ \begin{aligned} & L=0.2964 t^2-7.5507 t+51.5639, \\ & t_b=-\frac{b}{2 a}=-\frac{-7.5507}{2 \times 0.2964}=12.7373, \end{aligned} $$ 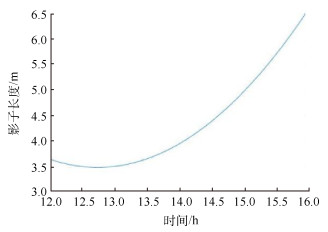 图 11 影长与时间的拟合图下载:
全尺寸图片
将北京时间tb转化为当地时间t = 12:44,与当地时间比较得该地经度为
$$ 120-(12.7373-12) \times 15=108.9405, $$ 即经度为108°94′5″E。
(2)建立多目标规划模型根据影子顶点坐标确定直杆位置和日期
将各个时刻影子长度记为
$$ L_0(i)=\sqrt{x_i^2+y_i^2}, $$ 式中xi,yi表示第i时刻数据表中影子顶点的坐标。将太阳方位角记为
$$ \theta_z=\frac{\sin \alpha \cdot \sin \varphi-\sin \beta}{\cos \alpha \cdot \cos \varphi}, $$ 通过计算得出北京时间14∶42和15∶42时刻下的太阳方位角数值θz1和θz2,则太阳方向变化角为θφϕ = |θz1 - θz2|。
将数据表 2、3中每时刻影子长度用L′0(i)、L″0(i)表示,任一位置第i时刻对应的影子长度用L″φϕ(i)表示。其中φ、ϕ表示该位置的经纬度坐标。通过三维几何系统知识求解直杆影子方向变化的角度。以直杆底端为原点,水平地面为xy平面,坐标数值单位为米。将任一位置(用经纬度表示)在各个所测时刻(数据表 2、3中都共20个时刻)的影子方向,与第1个时刻(数据表 2为12∶41,数据表 3为13∶09)影子方向之间的夹角用θφϕ (i)(i = 1,2,…,20)表示。
对于数据表 2中,在12∶41时刻,影子顶点坐标为(- 1.235 2,0.173),设此刻影子方向与水平x轴的夹角为θ′1。同理设每时刻影子方向与水平x轴的夹角为θ′i。设从12∶44这一时刻起,每时刻的θ′i与第1个时刻θ′1的间的差值为θ′0(i= 1,2,…,20)。对于数据表 3中,在13∶09时刻,影子顶点坐标为(- 1.163 7,3.336),设此刻影子方向与水平x轴的夹角为θ″i。同理设每时刻影子方向与水平x轴的夹角为θ″i。设从13∶12这一时刻起,每个时刻的θ″i与第1个时刻θ″1的间的差值为θ″0(i = 1,2,…,20)。
结合三维几何系统知识,基于公式
$$ \tan \theta_i=\frac{y_i}{x_i}, \theta_0(i)=\left|\theta_1-\theta_i\right|, $$ 可计算出的数据表 2、3中,第21个时刻影子方向与第1个时刻影子方向间的夹角大小分别为θ′0 = 23.846 5°,θ″0 = 17.194 5°。
基于前面的准备工作,建立依据影子顶点坐标数据确定直杆所处地点和日期的多目标规划模型:
$$ \min \sum\limits_{i=1}^{21}\left|L_{\varphi \phi}(i)-L_0(i)\right|, \min \sum\limits_{i=1}^{20}\left|\theta_{\varphi \phi}(i)-\theta_0(i)\right|, $$ 其中,- 180° ≤ φ ≤ 180°,- 90° ≤ ϕ ≤ 90°,0 ≤ H ≤ 6 m,0 < N ≤ 365,N为整数。经度φ、纬度ϕ、直杆长度L、日期N为决策变量。
Lφϕ (i) 的计算公式为
$$ \left\{\begin{array}{l} L_{\varphi \phi}(i)=H \cot [\arcsin (\sin \phi \sin \beta+\cos \phi \cos \beta \cos t)], \\ \beta=\arcsin \{0.39795 \cos [0.98563(N-173)]\}, \\ t_i=\left(t_{0 i}-12\right) 15^{\circ} 。 \end{array}\right. $$ 对所建立的多目标规划模型,利用Matlab进行循环搜索(范围缩小,步长减小的变化),确定直杆可能所处的位置和相应日期(从每年1月1日起计算)搜索出对应于上述表 2和3的结果分别如表 4和5所示。
表 4 采集数据表 2多目标规划模型后得到的数据序号 纬度 经度 杆长/m 时间/d 误差平方和/10-8 1 39°53′33″ 79°44′37″ 2.000 8 145.570 2 1.682 8 2 39°53′33″ 79°44′37″ 2.000 8 145.570 2 1.682 8 3 41°2′21″ 80°6′17″ 2.065 0 155.644 6 3.742 8 表 5 采集数据表 3多目标规划模型后得到的数据序号 纬度 经度 杆长/m 时间/d 误差平方和/10-8 1 35°2′56″ 109°97′44″ 3.333 7 52.234 2 2.961 6 2 33°1′2″ 110°22′33″ 3.0587 38.650 1 3.001 4 3 33°13′66″ 110°20′65″ 3.076 7 39.566 3 3.347 8 判断出采集数据的地点如表格中经纬度所示,计算出日期可能为5月26日或6月5日。
判断出采集数据的地点如表格中经纬度所示,计算出日期可能为2月22日、2月8日或2月9日。
4. 模型的推广
本文主要是利用采集的数据信息,根据相关地理知识,确定数据采集的日期、地点以及影子长度。该多目标规划模型可以用来确定建筑物间合理的间距、车间的布局优化问题等。
-
图 1 各个角度的展示
注:α为太阳高度角;β为太阳赤纬角;φ为地理纬度。
下载:
全尺寸图片
图 2 直杆投影的几何模型
下载:
全尺寸图片
图 3 影子长度的影响因素流程
下载:
全尺寸图片
图 4 影子长度关于直杆高度的变化规律
下载:
全尺寸图片
图 5 影子长度关于日期的变化规律
下载:
全尺寸图片
图 6 影子长度关于时间的变化规律
下载:
全尺寸图片
图 7 影子长度关于纬度的变化规律
下载:
全尺寸图片
图 8 北京天安门广场的影长变化曲线
下载:
全尺寸图片
图 9 影长随北京时间的拟合曲线
下载:
全尺寸图片
图 10 影长与时间的拟合图
下载:
全尺寸图片
图 11 影长与时间的拟合图
下载:
全尺寸图片
表 1 影子长度随北京时间的变化
单位:m 时刻 影长 时刻 影长 14∶42 1.149 6 15∶15 1.540 2 14∶45 1.182 2 15∶18 1.579 9 14∶48 1.215 3 15∶21 1.620 1 14∶51 1.249 1 15∶24 1.661 3 14∶54 1.283 2 15∶27 1.703 3 14∶57 1.318 0 15∶30 1.746 2 15∶00 1.353 4 15∶33 1.790 1 15∶03 1.389 4 15∶36 1.835 0 15∶06 1.426 2 15∶39 1.880 9 15∶09 1.463 4 15∶42 1.927 9 15∶12 1.501 5 表 2 不同时刻的影长
单位:m 时刻 影长 时刻 影长 12∶41 1.247 2 13∶14 1.004 6 12∶44 1.222 8 13∶17 0.985 5 12∶47 1.198 7 13∶20 0.966 8 12∶50 1.175 4 13∶23 0.948 6 12∶53 1.152 4 13∶26 0.930 9 12∶56 1.299 9 13∶29 0.913 8 12∶59 1.107 8 13∶32 0.897 1 13∶02 1.086 2 13∶35 0.881 0 13∶05 1.065 0 13∶38 0.865 5 13∶08 1.044 4 13∶41 0.850 5 13∶11 1.024 2 表 3 不同时刻的影长
单位:m 时刻 影长 时刻 影长 13∶09 3.533 1 13∶42 3.758 9 13∶12 3.546 8 13∶45 3.788 0 13∶15 3.561 8 13∶48 3.818 7 13∶18 3.578 1 13∶51 3.850 8 13∶21 3.595 8 13∶54 3.884 6 13∶24 3.614 9 13∶57 3.919 9 13∶27 3.635 4 14∶00 3.956 9 13∶30 3.657 2 14∶03 3.995 5 13∶33 3.680 5 14∶06 4.035 8 13∶36 3.705 2 14∶09 4.077 9 13∶39 3.731 3 表 4 采集数据表 2多目标规划模型后得到的数据
序号 纬度 经度 杆长/m 时间/d 误差平方和/10-8 1 39°53′33″ 79°44′37″ 2.000 8 145.570 2 1.682 8 2 39°53′33″ 79°44′37″ 2.000 8 145.570 2 1.682 8 3 41°2′21″ 80°6′17″ 2.065 0 155.644 6 3.742 8 表 5 采集数据表 3多目标规划模型后得到的数据
序号 纬度 经度 杆长/m 时间/d 误差平方和/10-8 1 35°2′56″ 109°97′44″ 3.333 7 52.234 2 2.961 6 2 33°1′2″ 110°22′33″ 3.0587 38.650 1 3.001 4 3 33°13′66″ 110°20′65″ 3.076 7 39.566 3 3.347 8 -
[1] 卢鹏, 张兴元, 徐昌贵. 太阳影子定位技术的数学原理及其应用[J]. 韶关学院学报, 2017, 38(9): 15-18. [2] 高彩云, 胡国荣. 基于拟合与遍历的太阳影子定位研究[J]. 山西大同大学学报(自然科学版), 2018, 34(2): 20-23. [3] 朱林辉, 王阳, 蔡时雨. 基于模拟退火算法的太阳影子快速定位方法[J]. 青岛理工大学学报, 2017, 38(2): 114-123. [4] 黄鸿基, 钱圳冰, 冯帆. 基于分治法的遍历搜索算法和粒子群算法的改进对太阳影子坐标的地理定位和事件确定的研究[J]. 中国市场, 2017(18): 199-200. [5] 刘润茜, 杨悦月, 刘权. 基于图像处理太阳影子定位技术的研究[J]. 佳木斯大学学报(自然科学版), 2016, 34(3): 438-442. [6] 荆晓原, 王乔宇, 白斌. 基于几何方法对太阳影子的定位研究[J]. 课程教育研究, 2017(36): 243-244. [7] 黄亚群, 李星宇, 任莹莹. 基于非线性规划的太阳影子定位技术研究[J]. 实验科学与技术, 2018, 16(2): 9-14. [8] 咸林, 孙玉川, 张思速. 基于超定方程的太阳影子定位研究[J]. 科技展望, 2017(22): 311. [9] 祝长华, 黄文莉, 邱洪玲. 基于穷举法的太阳影子定位研究[J]. 佛山科学技术学院学报(自然科学版), 2016(6): 22-30. [10] 王国安, 米鸿涛. 太阳高度角和日出日落时刻太阳方位角一年变化范围的计算[J]. 气象与环境科学, 2007(增刊1): 161-164. [11] 赖月喜. 中学政史地[M]. 郑州: 河南大学出版社, 2007. [12] 陈晓勇, 郑科科. 对建筑日照计算中太阳赤纬角公式的探讨[J]. 浙江建筑, 2001, 28(9): 6-8. [13] 谈小生, 葛成辉. 太阳角的计算方法及其在遥感中的应用[J]. 国土资源遥感, 1995(2): 48-57. [14] 蒋洪力. 太阳直射点纬度的数学推导和分析[J]. 数学通报, 2007(46): 39-40. [15] 刘燕红, 姚宗露. 基于数学模型的太阳影子定位问题研究[J]. 南阳师范学院学报, 2016, 15(12): 26-29. [16] 司守奎, 孙玺菁. 数学建模算法与应用[M]. 北京: 国防工业出版社, 2015. [17] 章毓晋. 图像理解(下册)[M]. 北京: 清华大学出版社, 2012. [18] 武琳. 基于太阳阴影轨迹的经纬度估计技术研究[D]. 天津: 天津大学, 2010. [19] 孙吉山, 洪薇. 北京标准时间与各地真太阳时的换算法[J]. 上海针灸杂志, 1994, 13(1): 25. [20] 史峰. MATLAB智能算法30个案例分析[M]. 北京: 北京航空航天大学出版, 2011.
