
Extraction of coastal cultivation areas based on Sentinel-2 remote sensing imagery
-
摘要: 我国滨海养殖在全球占有较大比例,快速获取滨海养殖区域大小和分布等信息,有利于实现对养殖区域的监测规划、产量估算和灾害预防。针对筏式养殖区提取过程中出现的与海水区分较困难、识别精度低和“椒盐”噪声等问题,本文将以长山群岛附近筏式养殖区为研究区域,利用哨兵二号(Sentinel-2)卫星遥感影像数据构建光谱、纹理和几何等特征,通过特征域优化(FSO)获得提取筏式养殖区的优选特征,结合面向对象的随机森林、决策树和最近邻3种算法对研究区筏式养殖区进行提取,在分析和对比提取结果基础上,总结了最优分类算法,并验证了FSO分类的可靠性。结果表明:(1)归一化差分水体指数、几何特征边界和形状、灰度共生矩阵相关性是识别筏式养殖区的最优指标;(2)FSO分类保证了提取精度,减少了数据冗余、提高了运算效率,对筏式养殖的提取具有较高可靠性和适用性;(3)基于FSO和面向对象随机森林的分类方法综合评价最优,总体分类精度为88.8%,κ=0.801,该方法有效避免“椒盐”噪声的产生,可以高效精确的提取筏式养殖区专题信息。本研究可为筏式养殖的动态监测、产量估算等方面提供了技术和专题数据支持。
-
关键词:
- Sentinel-2 /
- 筏式养殖区 /
- 面向对象 /
- 特征域优化
Abstract: China's coastal aquaculture accounts for a large proportion across the world. Quickly obtaining information on the size and distribution of coastal aquaculture areas is conducive to the monitoring and planning, yield estimation and disaster prevention of aquaculture areas. In view of the difficulties in distinguishing raft aquaculture area from seawater, low recognition accuracy and"salt and pepper"noise in the process of raft aquaculture area extraction, this paper takes the raft aquaculture area near Changshan Islands as the research area, and uses Sentinel-2 satellite remote sensing image data to construct the features of spectrum, texture and geometric. The feature space optimization(FSO) is used to obtain the dominant features of raft aquaculture area extraction. The object-oriented random forest, decision tree and nearest neighbor algorithms are used to extract the raft aquaculture area in the study area. Based on the analysis and comparison of the extraction results. The optimal classification algorithm is summarized, and the reliability of FSO is verified. The results show that: (1) the normalized difference water index, geometric feature area and length, and gray level co-occurrence matrix correlation are the optimal features for identifying raft culture areas. (2)The classification after feature optimization ensures the extraction accuracy, reduces data redundancy, improves the operation efficiency, and has high reliability and applicability for the extraction of raft culture.(3) The classification method based on feature selection and object-oriented random forest have the best comprehensive evaluation. The overall classification accuracy is 88.8% and κ=0.801, this method can effectively avoid the occurrence of"salt and pepper"noise and can extract the thematic information of raft culture area efficiently and accurately. This study can provide technical and thematic data support for dynamic monitoring and yield estimation of raft culture.-
Keywords:
- Sentinel-2 /
- raft culture area /
- object oriented /
- feature space optimization
-
0. 引言
海水养殖是人类定向利用海洋生物资源、发展海洋水产业的重要途径之一。目前,我国海水养殖面积、总产量均居世界首位[1],根据养殖类型可以分为筏式养殖、网箱养殖和参圈养殖,其中筏式养殖产量约占海水养殖总产量的30%,是我国重要的海水养殖方式之一。筏式养殖由浮子和绳索构建的养殖平台,通常以规则的黑色条带状分布在遥感影像中,养殖产品主要为扇贝、牡蛎等贝类。快速准确提取筏式养殖区域有利于对养殖产量进行估算,可为政府管理和规划养殖产业提供数据基础,以及有利于预防水质灾害,并降低损失。
遥感技术提取养殖区信息的方法,具有覆盖范围广、周期短、精度高和节省人力物力等特点[2],已广泛应用于海水筏式养殖区域的提取和监测研究中。目前最常见的遥感数据包括地球观测卫星(systeme probatoire d’observation de la terre,SPOT)遥感影像[2]、Landsat卫星的专题绘图仪(thematic mapper,TM)、增强型专题制图仪(enhanced thematic mapper,ETM)[3]、Terra卫星的高级星载热发射和反射辐射仪(advanced spaceborne thermal emission and reflection radiometer,ASTER)、中分辨率成像光谱仪(moderate-resolution imaging spectroradiometer,MODIS)[4]、雷达卫星(synthetic aperture radar,SAR)影像[5]和Sentinel-2遥感影像等。不同影像数据应用在筏式养殖信息提取中有不同表现,SPOT遥感影像数据(全色波段)具有较高的空间分辨率,但是波谱分辨率较低,只具有绿、红和近红外波段[2],构建特征指数较为困难;TM、ASTER、MODIS遥感影像数据具有丰富的波谱,但空间分辨率较低[3-4],其分辨率大于养殖区之间的水体宽度,较难分辨养殖区和航道;SAR影像数据具有全天候工作的能力、不受云雾等条件的影响等特点,但SAR遥感影像在探测海洋时会受到随机波浪等海况的影响[5],在影像中有大量噪声,空间可视性较差,不利于养殖区的提取。Sentinel-2遥感影像数据相比于上述数据,具有10 m的高空间分辨率,有利于区分筏式养殖区和航道,并且具有多个光谱波段,为筏式养殖区特征提取提供了数据基础。
在筏式养殖信息提取过程中受研究时间、研究区域、数据源等因素限制,目前还没有获取筏式养殖信息的普适方法。现有研究获取筏式养殖信息的方法主要有目视解译[6]、特征指数[3, 5, 7-10]、深度学习[11-13]和面向对象[14-19]等方法。目视解译是最常见、最基本的方法之一,需要相关的专业知识,通过视觉观察和逻辑分析提取遥感影像中包含的地物信息,适用性广泛。但当解译人员的专业知识、经验不同时,目视结果可能会随之发生变化,该方法具有主观性。当筏式养殖区域表面和海水表面光谱特征相近时,目视解译难以将养殖区的信息进行提取,并且需要耗费大量时间、人力和物力,效率较低。特征指数法信息的提取包括光谱、几何和纹理特征的提取,通过分析地物表面的纹理空间分布、统计特性和分析地物的几何形状、排列方式等对地物进行判定。上述特征在海水养殖提取有大量应用,但是对筏式养殖区提取的贡献度尚不明确。深度学习法通过机器学习算法学习遥感影像样本数据的内在规律和表示层次,最终获得对遥感影像的解释。利用深度学习的方法提取水产养殖区可以达到很高的分类精度,但该方法进行信息提取过程中需要训练大量样本数据,耗费大量时间。筏式养殖区多分布于近海岸区域,而近海岸附近包含较多泥沙和叶绿素会影响海水光谱,海水色调在遥感影像上会存在差异,会造成将海水错分的现象。面向对象法将处理单元从单个像元过渡到像元组,通过提取像元组的多空间特征值,并对其处理分析、建立分类规则以实现对地物分类;能有效地解决分类时的“椒盐”噪声,适用于高分辨率的影像分类,提高分类精度;可以考虑地物目标之间的关联,对相近的地物对象进行划分,能在一定程度克服错分问题,包括随机森林(random forest,RF)、决策树(decision tree,DT)和最近邻(K-nearest neighbor,KNN)3种算法。但是基于面向对象的多种机器分类算法在筏式养殖信息提取中的表现尚不清楚。
本文以长山群岛附近的筏式养殖区域为研究区,利用Sentinel-2卫星遥感影像数据计算光谱、纹理和几何等一系列特征;采用特征域优化(feature space optimization,FSO)算法对所有特征进行筛选,获得筏式养殖区的优选特征;基于全部特征和FSO的3种面向对象的分类方法作对比,以总结筏式养殖区的最优分类方法和验证FSO的可靠性。
1. 数据来源和研究区
从欧空局网站(https://scihub.copernicus.eu/)收集到的遥感数据为2022年1月28日的L2A级Sentinel-2卫星遥感影像数据,由Sentinel-2卫星搭载高分辨率多光谱成像光谱仪获取,具有空间分辨率高、重复周期短和覆盖波长范围广等特点。该影像覆盖可见光至短波红外共13个波段,云量为2.9%,时间分辨率为5 d,空间分辨率分别为10、20和60 m。本次研究主要用到Sentinel-2卫星遥感影像的蓝波段(Band2)、绿波段(Band3)、红波段(Band4)和近红外波段(Band8),空间分辨率均为10 m。该影像已经过大气校正和辐射校正,将数据格式转化为Tiff格式,并裁剪数据获得研究区的遥感影像数据。
研究区为我国黄海长山群岛附近筏式养殖区域,位于大连市东侧的黄海北部海域,地理位置为122°42'~122°49'E,39°12'~39°19'N。研究区为典型的温带季风气候特点,又因受海洋的调节,气候温和适中,阳光充足,表面水温年平均11.5 ℃,全年无霜期213 d,冬季基本不结冰。海水表层盐度年平均值为30‰~32‰,海面大风时长年均54 d。研究区附近海域温度温和适中、上层海水中浮游生物特别丰富,有利于进行海水养殖。
在实际养殖中,通过浮筏平台将海底延伸上来的绳索拉直,水产品附着在绳索上进行养殖,如图 1(a)所示。在Sentinel-2卫星遥感影像中,浮筏养殖呈均匀排列,形成一组数十米或数百米的深色矩形条带,如图 1(b)所示。
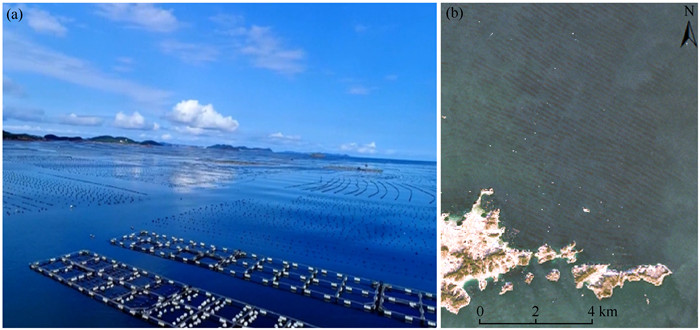 图 1 研究区浮筏养殖实景和遥感影像(a)浮筏养殖实景;(b)遥感影像(真彩色合成)
 下载:
全尺寸图片
2. 研究方法和处理流程
为提取筏式养殖区,技术路线见图 2。主要包括5个步骤:(1)将下载的Sentinel-2遥感影像数据进行数据格式转化和裁剪等预处理操作。(2)对遥感影像进行面向对象多尺度分割,将影像分割为内部具有相似特征的对象。(3)计算光谱特征、形状特征和纹理特征,利用FSO算法进行特征筛选。(4)利用全部特征和优选特征结合RF、DT和KNN算法分别对筏式养殖区进行提取;总共进行了6组试验,前3组为基于全部特征的RF、DT和KNN分类,后3组为基于优选特征的RF、DT和KNN分类;针对研究目标将研究区主要分为海水、陆地和筏式养殖区3类。(5)对分类结果进行对比和精度评价。
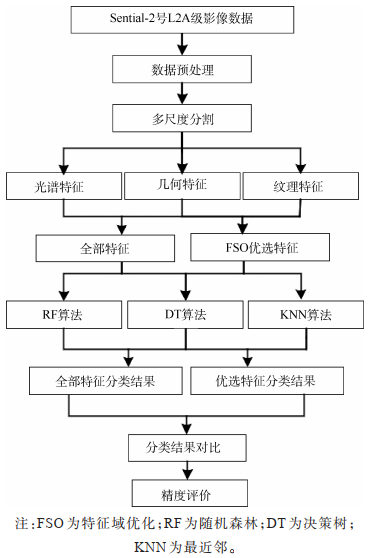 图 2 技术路线下载:
全尺寸图片
2.1 多尺度分割
分形网络演化方法(fractal net evolution approach,FNEA)是一种基于分形思想和网络结构的多尺度分割算法,是目前广泛应用的一种算法[20]。FNEA遵循分割对象内光谱和空间特征异质性最小的原则,当该对象和其邻域对象的异质度增量小于阈值时通过一种自下而上的方法合并相邻的对象,当异质度的增量大于阈值时则终止合并,以实现影像的分割。在分割前需要确定分割参数,但分割参数的设定尚无统一标准,一般需要根据实际地物目标,依据遥感影像自身属性进行数值范围选取,经过实验调整尺度参数,最终确定符合实验要求的尺度参数。参数设置基础尺度为10,形状因子为0.2,紧致度为0.8。
2.2 特征数据
Sentinel-2卫星遥感影像中的浮筏养殖有规则的纹理特征和形状特征,本研究在光谱特征的基础上进行纹理特征和几何特征的计算,以进一步增强筏式养殖区的信息表达能力,减少海水对养殖区提取的干扰。应用的特征包括:归一化差分水体指数(normalized difference water index,NDWI)、红绿波段差值指数(green and red band difference index,GRDI)、绿波段与近红外波段比值指数(green band to near infrared ratio index,GNRI)[7-8];基于较为突出养殖区信息的蓝波段构建的45°和135°共2个方向的灰度共生矩阵(gray level co-occurrence matrix,GLCM)和灰度差向量(gray level difference vector,GLDV),以及边界、形状、基于面和框架的几何特征。特征指数计算方法如下:
$$ I_{\mathrm{NDW}}=\frac{G-N}{G+N}, $$ (1) $$ I_{\mathrm{GR}}=\frac{G-R}{G+R}, $$ (2) $$ I_{\mathrm{GN}}=\frac{G}{N}, $$ (3) 式中:INDW、IGR和IGN分别为归一化差分水体指数、红绿波段构建的差值指数和绿波段与近红外比值指数;G、N和R分别为Sentinel-2卫星遥感影像的绿波段、近红外波段和红外波段的反射率值。
光谱特征中包括NDWI、RGDI和GNRI共3个特征参数。纹理特征中包括灰度共生矩阵和灰度差向量,其中共包含20个特征参数。几何特征包括边界、形状、基于多边形和基于框架,其中共包含43个特征参数。
2.3 FSO
在筏式养殖提取过程中,特征选择对目标信息提取精度有重要影响,特征越多获取的目标信息越全面,但部分特征之间存在关联,特征过多会增加计算量,并且不利于分类精度的提升。采用FSO算法[21]优化特征空间,选择地物可分度较大的特征进行分类。FSO算法去除相关的特征因子,假设每一类别的向量在观察空间中占据不同的区域,将不同特征组合并计算不同地物类别样本间的最小、平均和最大距离,各类样本之间的距离越大、类内散度越小,则类别的可分性越好。将优化后的特征应用于分类器中,以提升分类模型性能。
2.4 分类方法
在筏式养殖区提取的过程中,为研究基于面向对象的多种机器分类算法在筏式养殖信息提取中的表现,比较了RF、DT和KNN算法对筏式养殖的提取结果。
RF算法最早由Breiman[22]在2001年提出的一种经典的机器学习算法。通过重抽样的方法,有放回地随机在原始数据集中抽取一定量的样本。其中:2/3样本构建DT,每个节点产生子节点时,从样本中选择一个属性作为判别标准形成新的子节点,按照此方式一直进行递归直至结束;剩余1/3的样本称作袋外数据,被用于估计分类器的泛化性能。在生成所有DT后,每棵DT会产生1个分类结果,出现概率最大的分类结果作为最终输出结果。RF算法分类过程中,当样本数量不变时,最大特征数和最大DT数2个参数的设定会对分类结果有一定影响:最大特征数是在生成1棵DT时,使用的最大的特征数量,可以根据袋外数误差率进行调整;最大DT数是构建RF时生成的DT的数量,当Max tree number参数增大时,模型泛化误差会减小[23],可以适当增大,该参数值设置为200。RF算法准确率极高,能够有效处理高维度数据,不易过拟合,但当DT数量过多时,需要消耗大量时间成本。
DT算法[20]是一种常见的化简数据以及逼近离散函数值的方法。DT算法是利用众多的规则将数据分为不同类别的过程,首先利用归纳算法从训练数据集中归纳出分类规则,然后使用分类规则对数据进行分类。在DT生成的过程中,每个节点产生子节点时,从样本中选择1个属性作为判别标准形成新的子节点,按照此方式一直递归直至结束。最大特征数设置为全部特征,最大深度不设限。DT算法仅需少量数据集,能够处理多输出问题,但容易出现过多拟合结果,结果不稳定。
KNN算法需要先设定1个K样本,然后对距离样本最近的K个样本进行统计,统计结果中数目最多的类别即赋为该样本的类别,该K=3。KNN算法较简单,可以用于非线性分类,对噪声不敏感,但是需要大量内存,难以解决样本不平衡问题,不利于处理高维度数据。
2.5 精度评价方法
利用总体分类精度、用户精度、生产者精度和κ系数[24]对筏式养殖区提取结果进行精度评价。κ系数是衡量分类结果与实际地物一致性的指标,其值越高,分类结果和实际情况越相符。总体分类精度表示某个区域分类结果中正确分类像元所占的比例;用户精度是分类结果中某类别正确分类的像元数与分为该类的总像元数的比率;生产者精度是分类结果中某类别正确分类的像元数与实际为该类的总像元总数的比率。表达示分别为:
$$ P_{\mathrm{c}}=\sum\limits_{i=1}^r p_{i i} / N, $$ (4) $$ P_{\mathrm{u}_i}=p_{i i} / p_{i+}, $$ (5) $$ P_{\mathrm{m}_i}=p_{i i} / p_{+i}, $$ (6) $$ \kappa=\frac{N \sum\limits_{i=1}^r p_{i i}-\sum\limits_{i=1}^r\left(p_{i+} \times p_{+i}\right)}{N^2 \sum\limits_{i=1}^r\left(p_{i+} \times p_{+i}\right)}, $$ (7) 式中:Pc表示总体精度,r表示类别的数量,pii表示正确分为i类别的像元数目,N表示各类别用作真实参考的像元总数目;Pui表示i类别的用户精度,pi+表示分类结果中分为i类别的像元总数目;Pmi表示i类别的制图精度,p+i表示i类别用作真实参考的像元总数目。
3. 结果与讨论
3.1 FSO结果
在遥感分类过程中,部分特征之间存在关联,特征过多会增加计算量并且不利于分类精度的提升。随着特征数量的增加,将会增大分类器的运算量,降低分类效率。基于FSO算法对提取的66个特征进行筛选。优选后的可分度曲线如图 3所示,当特征数量达到38个时,类别可分度最大值为1.85。FSO算法选取的特征包括光谱特征NDWI参数,几何特征中边界9个参数、形状10个参数、基于多边形8个参数和基于框架8个参数,基于纹理特征为45°和135°这2个方向纹理相关性参数。可见几何特征在训练样本的过程中起到了较为明显的作用,由于纹理特征过多会引起计算量过大,因此经过FSO算法筛选后大量减少了纹理特征参数,只保留了45°和135°这2个方向的纹理相关性参数。
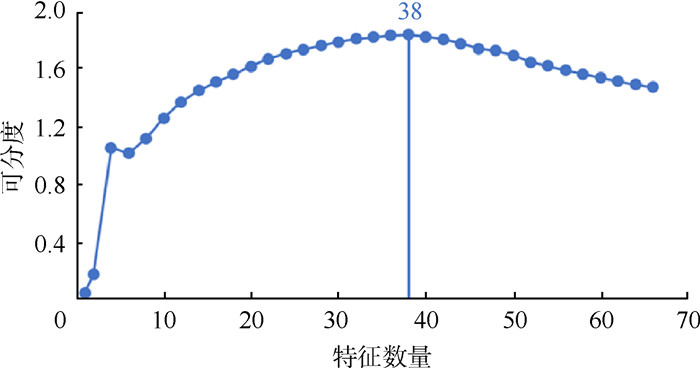 图 3 FSO结果下载:
全尺寸图片
3.2 不同提取方法的结果对比
由于不同算法的原理之间以及对多维度数据处理性能之间存在差异,为了获取最优筏式养殖提取方法,将同一区域基于相同特征的3种不同算法的分类结果进行了对比。同时,为了验证FSO分类的可靠性,将基于全部特征的3种分类算法得到的结果和相应的FSO分类结果对比。试验分类结果精度见表 1,试验结果中的相同区域对比见图 4。
表 1 6种试验分类结果精度特征 算法 总体精度/% κ系数 全部 RF1 90.3 0.828 DT1 87.9 0.783 KNN1 68.0 0.621 优选 RF2 88.8 0.801 DT2 81.0 0.701 KNN2 67.5 0.600 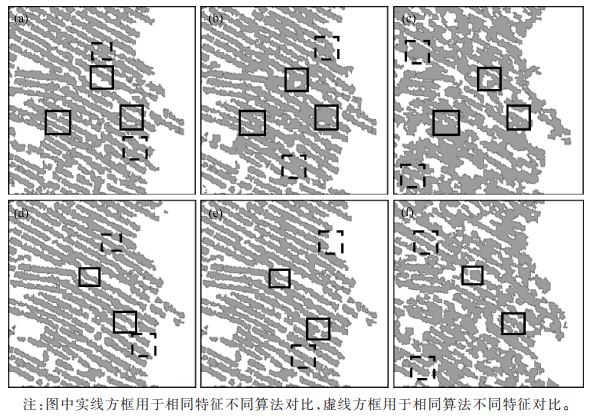 图 4 6种试验分类结果(a)~(c)基于全部特征的RF、DT和KNN分类;(d)~(f)分别为基于FSO的RF、DT和KNN分类下载:
全尺寸图片
(1)不同算法分类结果对比。从试验结果的目视效果可知,如图 4(a)~(c)所示,在养殖区周围与海水背景相似区域,KNN与DT、RF算法相比,出现更多海水区域错分为筏式养殖区的情况,由此出现了大面积的黏附现象如实线框中部分。如图 4(a)和(b)所示,RF和DT算法分类结果较为相似,但是从图中实线方框部分可以看出DT依然存在较多黏附区域,RF算法的分类结果则较为清晰。如图 4(d)~(f)所示,利用全部特征分类时,在目标物的空间结构方面,DT和RF明显优于KNN算法,KNN算法分类结果中存在较多漏分和错分现象如实线方框部分。如图 4(d)和(e)所示,RF和DT算法的结果仍较为接近,但是从图中实线方框部分可以看出RF的分类结果的细节要优于DT算法。
利用相同的特征分类时,RF的分类结果要明显优于其他2种方法。如表 1所示,基于全部特征和优选特征的RF分类的总体精度分别到达90.3% 和88.0%,二者的κ系数 > 0.800,其余2种算法分类的总体精度均 < 88.0%,κ系数均 < 0.800。对6种分类方法进行精度评价,结果见图 5,特征相同时,RF算法提取筏式养殖区的生产者精度和用户精度也为最高。从算法本身分析,RF算法对筏式养殖区提取时,一旦样本数据中出现错分,很容易出现错误的预测模型,并且处理高维度的数据时,原本相近的2点之间的距离会变大,不利于分类结果。RF是多棵DT集成的,其解决了单棵DT泛化能力弱的缺点,并且其能够选择特征子集,可以更加快速准确地处理高维度的数据。
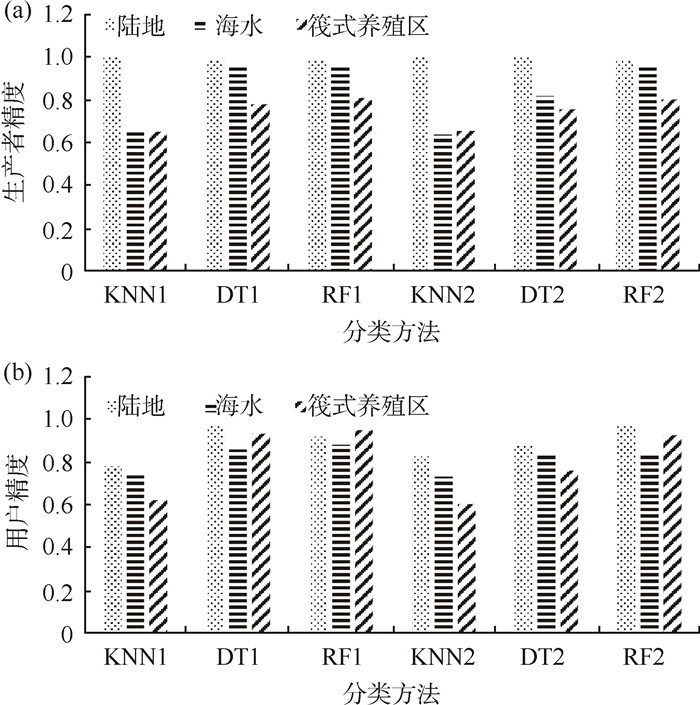 图 5 6种分类方法精度评价(a)生产者精度;(b)用户精度下载:
全尺寸图片
(2)不同特征分类结果对比。如图 4所示,分类算法相同时,利用全部特征进行分类的结果和优选特征分类的结果相比较为接近,但是前者提取的筏式养殖区范围边界略加清晰且黏附现象较少如图中虚线方框部分。
如表 1和图 5所示,相同分类算法分类时,利用全部特征进行分类精度略高于优选特征分类精度,并且二者的生产者精度以及用户精度在直方图接近。可能是由于全部特征更加全面突出筏式养殖区的信息。而优选特征在保证较高精度的同时减少了部分特征之间的信息冗余,减少了特征运算量,提高了运算效率。
3.3 基于优选特征RF分类结果和评价
基于优选特征的RF分类结果(图 6)显示,筏式养殖区呈现规则性排列,边界清晰,能区分养殖区内部的海水区域(图 6(b)),但少部分区域仍存在一定的黏附现象(图 6(c))。总体精度为88.8%,κ=0.801。但是存在一定的错分现象,其误差在8.0% 左右。由于海水和养殖区光谱信息较为接近,提取筏式养殖区时会对海水进行错误提取。本实验对平静海域有着较好的提取效果,但对于一些风浪较大时成像影像的近海养殖区提取效果较差,且提取效果易受海水中悬浮泥沙的影响。总体来看,基于优选特征的RF分类方法的可靠性较高,能大面积准确提取筏式养殖区信息,并且特征较少、运算较快,适用于筏式养殖区提取。
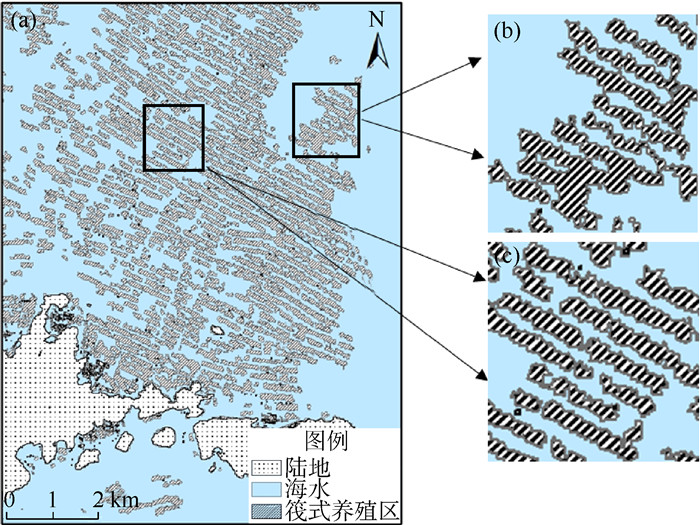 图 6 基于FSO的RF分类结果(a)全景;(b)和(c)养殖区示意下载:
全尺寸图片
4. 结论
研究采用Sentinel-2卫星影像数据,利用经过优选后的光谱特征、纹理特征和几何特征和未经过优选的全部特征,结合面向对象的RF、DT、KNN分别筏式养殖区域进行提取并进行精度对比,研究结论为:(1)利用高空间分辨率的Sentinel-2卫星影像数据结合面向对象的方法,以像元组为基本单元在分类过程中可以有效地降低影像分类过程中所产生的“椒盐”噪声,提高分类精度;(2)RF算法在基于优选特征和全部特征分类过程中对筏式养殖区的提取精度都要优于DT和KNN算法,其总体精度分别达到88.8% 和90.3%,可以更加精确地提取养殖区;(3)利用优选特征的分类精度略低于全部特征的分类精度,但优选特征减少了数据冗余和运算量,且基于优选特征RF的总体精度仅低于全部特征RF的1.5%。因此基于优选特征的面向对象RF方法是提取筏式养殖区的最优方法,其保证分类精度减少了数据冗余,提高了运算效率,对于Sentinel-2遥感影像筏式养殖区提取具有良好的应用性。
通过FSO算法对全部特征进行优选,在确保RF分类精度的同时降低特征冗余对分类结果的影响,提高了分类的效率,可以高效大面积提取Sentinel-2卫星遥感影像中筏式养殖信息,但由于分类精度会受到样本选择等诸多因素影响,后面研究中还需其他的研究区来验证这种方法的普适性。
-
图 1 研究区浮筏养殖实景和遥感影像
(a)浮筏养殖实景;(b)遥感影像(真彩色合成)
下载:
全尺寸图片
图 2 技术路线
下载:
全尺寸图片
图 3 FSO结果
下载:
全尺寸图片
图 4 6种试验分类结果
(a)~(c)基于全部特征的RF、DT和KNN分类;(d)~(f)分别为基于FSO的RF、DT和KNN分类
下载:
全尺寸图片
图 5 6种分类方法精度评价
(a)生产者精度;(b)用户精度
下载:
全尺寸图片
图 6 基于FSO的RF分类结果
(a)全景;(b)和(c)养殖区示意
下载:
全尺寸图片
表 1 6种试验分类结果精度
特征 算法 总体精度/% κ系数 全部 RF1 90.3 0.828 DT1 87.9 0.783 KNN1 68.0 0.621 优选 RF2 88.8 0.801 DT2 81.0 0.701 KNN2 67.5 0.600 -
[1] 程田飞, 周为峰, 樊伟. 水产养殖区域的遥感识别方法进展[J]. 国土资源遥感, 2012(3): 1-5. doi: 10.6046/gtzyyg.2012.03.01 [2] 刘晓, 黄海军, 杨曦光, 等. 基于SPOT影像的筏式养殖区提取方法研究[J]. 测绘科学, 2013, 38(2): 41-43. [3] 计璐艳, 尹丹艳, 宫鹏. Landsat长时间序列的阳澄湖湖面围网时空变化[J]. 遥感学报, 2019, 23(4): 717-729. [4] 周小成, 汪小钦, 向天梁, 等. 基于ASTER影像的近海水产养殖信息自动提取方法[J]. 湿地科学, 2006(1): 64-68. doi: 10.3969/j.issn.1672-5948.2006.01.010 [5] 范剑超, 张丰收, 赵冬至, 等. 基于高分辨率卫星遥感SAR图像的海洋浮筏养殖信息提取[C]//中国灾害防御协会风险分析专业委员会. 第二届中国沿海地区灾害风险分析与管理学术研讨会论文集. 北京: 中国灾害防御协会风险分析专业委员会, 2014: 78-82. [6] 初佳兰, 赵冬至, 张丰收, 等. 基于卫星遥感的浮筏养殖监测技术初探: 以长海县为例[J]. 海洋环境科学, 2008, 27(增刊2): 35-40. [7] 李轶平, 吴英超, 尤广然, 等. 基于Sentinel-2影像的围海养殖信息提取[J]. 海岸工程, 2022, 41(2): 173-180. [8] 马艳娟, 赵冬玲, 王瑞梅. 基于ASTER数据的近海水产养殖区提取方法对比研究[J]. 测绘通报, 2011(1): 59-63. [9] 程博, 刘岳明, 刘旭楠, 等. 基于多源特征融合的高分辨率遥感图像近海养殖区提取方法研究[J]. 遥感技术与应用, 2018, 33(2): 296-304. [10] 孙裕钰, 应警亮, 王梅, 等. 面向对象的围海养殖用海信息分类提取与动态监测研究[J]. 海洋信息, 2016(2): 6-11. [11] 王心哲, 邓棋文, 王际潮, 等. 深度语义分割MRF模型的海洋筏式养殖信息提取[J]. 山东大学学报(工学版), 2022, 52(2): 89-98. [12] SHI T Y, XU Q Z, SHI Z W. Automatic raft labeling for remote sensing images via dual-scale homogeneous convolutional neural network [J]. Remote Sensing, 2018, 10(7): 1130. doi: 10.3390/rs10071130 [13] 刘岳明, 杨晓梅, 王志华, 等. 基于深度学习RCF模型的三都澳筏式养殖区提取研究[J]. 海洋学报, 2019, 41(4): 119-130. [14] WANG M, CUI Q, WANG J, et al. Raft cultivation area extraction from high resolution remote sensing imagery by fusing multi-scale region-line primitive association features[J]. ISPRS Journal of Photogrammetry and Remote Sensing, 2017, 123: 104-113. doi: 10.1016/j.isprsjprs.2016.10.008 [15] 王芳, 夏丽华, 陈智斌, 等. 基于关联规则面向对象的海岸带海水养殖模式遥感识别[J]. 农业工程学报, 2018, 34(12): 210-217. [16] 徐珊, 夏立华, 彭海波, 等. 基于面向对象的海水养殖模式遥感提取研究[J]. 测绘与空间地理信息, 2018, 41(5): 110-112. [17] 初佳兰, 赵冬至, 张丰收. 基于关联规则的裙带菜筏式养殖遥感识别方法[J]. 遥感技术与应用, 2012, 27(6): 941-946. [18] 陈思明. 三沙湾海水养殖区时空动态变化及其影响因素[J]. 生态学杂志, 2021, 40(4): 1137-1145. [19] 马宇龙, 林志垒. 基于面向对象和CART决策树方法的遥感影像湿地变化检测研究: 以龙祥岛地区为例[J]. 福建师范大学学报(自然科学版), 2017, 33(6): 69-80. [20] 聂倩, 七珂珂, 赵艳福. 融入超像素分割的高分辨率影像面向对象分类[J]. 测绘通报, 2021(6): 44-49. [21] 李哲, 张沁雨, 彭道黎. 基于高分二号遥感影像的树种分类方法[J]. 遥感技术与应用, 2019, 34(5): 970-982. [22] BREIMAN L. Random forests[J]. Machine Learning, 2001, 45(1): 5-32. [23] 李佳雨, 王华斌, 王光辉, 等. 多源卫星数据的农用地膜信息提取[J]. 测绘通报, 2018(7): 78-82. [24] CONGALTON R G. A review of assessing the accuracy of the classification of remotely sensed data[J]. Remote Sensing of Enviroment, 1995, 37(1): 35-46.
