
Design and on-orbit validation for the first dedicated moving target detection satellite in the world
-
摘要: 随着卫星技术的快速发展,遥感应用需求由传统的静态观测向动态监测转变。目前支持动目标检测的遥感卫星存在慢速运动目标提取困难、观测范围受限及数据量大不易传输和处理等问题。本文在成像采样模式、数据处理方法、硬件体系结构上提出创新思路:(1)设计了双线阵推扫成像遥感相机,单次成像获取时差可控同谱双条带数据,突破卫星无机动条件下大范围动目标观测难题,形成动态遥感概念中“瞬时变化”信息的获取手段。(2)自主研制配套星上智能处理单元,部署高效数据处理算法,通过高性能硬件加速体系结构设计,形成了动态遥感体系中的即时遥感服务的硬件载体。技术验证样机已经搭载泰景四号01卫星成功发射,使其成为国际首颗动目标检测专用卫星。在轨验证结果表明,该卫星可实现在推扫视场内大范围运动目标检测,对于高铁、车辆和船舶等动目标均有较好的检测效果,并且星上处理单元在时间效率、能耗利用及处理效果方面均满足在轨处理应用需求。相关技术和成果对智能交通、防灾救灾和国家安全等应用领域具有较高的理论价值和现实意义。Abstract: With the rapid development of satellite technology, the demand on remote sensing applications has shifted from traditional static observation to dynamic monitoring. Current remote sensing satellites supporting moving target detection face challenges, such as the difficulties in extracting slow-moving targets, the limited observation coverage, and the difficulties of transmission and processing of large volumes of data. This paper proposes innovative approaches in camera imaging modes, data processing methods, and hardware architecture.(1)The design of a remote sensing camera with the dual-line array push-broom imaging mode is proposed, which allows for the acquisition of same-spectral dual-strip data with controllable time differences in a single imaging session; this breakthrough overcomes the challenge of observing large-scale moving targets under non-agile satellite conditions and provides a means to obtain"instantaneous change"information in the context of dynamic remote sensing.(2)The supporting onboard intelligent processing unit is developed independently, which is equipped with efficient onboard processing algorithms; through the design of high-performance parallel computing hardware-accelerated architecture, the hardware carrier of real-time remote sensing service in the dynamic remote sensing system is formed. The prototype based on the technology has been successfully launched aboard the MN200Sar-1 optical remote sensing satellite, positioning it as the first dedicated moving target detection satellite in the world. The on-orbit verification results show that the satellite is capable of detecting a wide range of moving targets within its sweeping field of view. It exhibits excellent detection performance for high-speed trains, vehicles, ships and other objects in motion. And the on-board processing unit meets the requirements for on-board processing applications in terms of time efficiency, energy utilization, and processing effectiveness. The related technologies and achievements hold significant theoretical and practical implications for various application domains, including intelligent transportation, disaster prevention and mitigation, and national security.
-
0. 引言
随着对地观测遥感卫星星座的快速发展,遥感卫星的时间和空间分辨率得到了大幅提升,观测传感器的类型也愈加丰富。对高分辨率卫星的遥感应用需求逐渐由传统的静态观测向实时动态监测转变[1-2],遥感技术重点也由传统的数据获取加工向信息提取与应用转变[3],以期实现基于特定移动目标的快速响应和持续监测等任务。因此,在轨实时动目标检测成为研究热点,在自然灾害应急响应、交通目标实时监测和国防安全信息监控等领域展现着巨大应用潜力[4-6]。
以静态为主的光学遥感卫星,已经能够满足部分遥感监测需求[7-8],其空间分辨率相对较高但缺乏对运动目标观测的时差,无法获取感兴趣区域极富价值的瞬时动态信息,制约了遥感卫星在应急情况下的侦察能力[9-10]。国内外对动态遥感提出了不同的设计思路,以国外Pleiades[11-13]、WorldView[14-15]系列卫星和国内高分多模系列卫星[16]为代表的高分辨率敏捷卫星,支持同轨不同波段甚至不同角度对同一目标先后成像[17-18],使卫星能够监测地表运动物体和变化信息,为动目标检测技术的发展奠定了基础。比如,哨兵系列卫星可利用卫星传感器多光谱谱段通道间积分时间差实现动目标提取[19-20],但受制于时间差固定,且时间间隔较短,使得只能获取高速运动目标信息(百公里时速以上)。SkySat[21]和吉林一号[22]等卫星的视频数据解决了连续观测移动目标的问题,分别能够提供同一区域长达90~ 120 s的连续观测视频,对慢速目标也不再有局限性。但视频采集需要卫星进行凝视动作,这限制了成像范围,并且数据量较大,数据处理时耗费大量计算时间和资源,给数据下传带来较大的压力,无法满足长时间大范围动目标观测需求。此外,对于合成孔径雷达(synthetic aperture radar,SAR)卫星,例如TerraSAR-X[23]、TanDEM-X[24]和高分三号[25-26]等卫星,具备合成孔径雷达地面运动目标检测(synthetic aperture radar-ground moving target indication,SAR-GMTI)技术,通过分析图像序列中的多普勒频移信息提取动目标[27-29],但存在成本高、数据处理复杂、缺少纹理和难辨识目标等问题。因此,亟须探索适用于动目标检测的遥感卫星成像新模式,以及对应的高效数据处理方法,进一步提升动态遥感技术的水平。
本文针对遥感卫星凝视成像和大范围监测难以兼顾遥感数据到信息提取的服务周期太长等瓶颈,探索构建动态遥感系统。通过研究相机的科学采样模式、数据处理方法和硬件可靠性提升手段,设计动目标检测相机、星上处理单元有效载荷。技术验证样机取名蛙瞳,搭载泰景四号01卫星于2022年2月27日成功发射,成为国际首颗专门用于运动目标检测的概念验证卫星。融合动态遥感思想,验证遥感相机使用效能、动目标检测技术路线、智能处理算法效率及精度,赋予遥感图像以“动”的内涵,提升遥感系统的即时服务能力。
本文首先介绍泰景四号01卫星的设计方案,分析双线阵推扫成像模式、星地一体化数据处理方法以及星上硬件加速体系结构,然后进行在轨验证,最后对动目标检测卫星的设计进行总结与展望。
1. 泰景四号01卫星设计
泰景四号01卫星于2022年2月27日在海南文昌航天发射场成功发射,其中卫星载荷包括北京微纳星空科技有限公司研制的X波段商业SAR[30],也搭载了首都师范大学北京成像理论与技术高精尖创新中心星地一体化遥感成像技术团队研制的用于“直播地球”概念验证任务的蛙瞳载荷,该载荷由光学相机与星上处理单元组成,动目标检测和变化检测[31]是此次在轨验证的2大核心任务。2022年3月1日,蛙瞳光学载荷获取首批在轨影像。
1.1 双线阵推扫成像模式
泰景四号01卫星的相机设计光学分辨率为1.98 m,其采用双片互补金属氧化物半导体(complementary metal oxide semiconductor,CMOS)成像传感器横向拼接实现20 km成像幅宽,将等效曝光范围扩大了2倍。每片传感器按照成像模式不同分别控制不同开窗区域成像,形成双线阵推扫、图像模式和视频模式等多种工作模式。其中动目标检测所需要的双线阵推扫模式在传感器的上半部分和下半部分2个不同区域开窗成像,每个开窗区域对应1个全色通道,并在通道内实现时间延迟积分(time delay integration,TDI)功能[32];图像模式利用传感器整个画幅成像;视频模式利用传感器中间区域进行拍摄。谱段选择上也可以利用双线阵开窗区域之间的空闲阵列表面进行多光谱镀膜,实现多光谱成像,其主要参数指标见表 1。在无需修改卫星传统光学载荷设计、增加额外成本的条件下,扩展卫星光学遥感功能。
表 1 泰景四号01星成像相关参数指标参数 指标数值 分辨率 1.98 m(高程500 km) 成像范围 19.958 km(高程500 km) 谱段范围 500~800 nm 量化等级 8或12位 工作模式 推扫、图像、视频 重访周期 6 d 信噪比 > 30 dB 质量 350 kg 双线阵推扫模式下,数据采集时,沿着卫星飞行方向在1~2 s的时间间隔内先后对同一区域曝光成像。根据感兴趣目标的不同,可以灵活设置开窗区域,不同开窗行的选择决定了同一区域曝光成像的时间间隔。2个开窗行的位置距离越远,同一区域曝光成像的时间差越大,适用于低速运动目标的检测;2个开窗行的位置距离越近,同一区域曝光成像的时间差越小,适用于高速运动目标的检测。
动目标成像原理如图 1所示。在轨道高度为545 km,卫星在轨运行相对地速为7.1 km/s的条件下,相机利用同一片CMOS传感器上的2个开窗区域对地面进行推扫。其中CMOS传感器上的2个开窗区域间隔约3 550行像素(焦平面距离8.225 mm),对应的时间间隔为1 s。第2个成像窗口(波段B)在经过1 s之后覆盖第1个窗口(波段A)经过的区域,形成2幅图像对同一区域的固定时差的覆盖,可检测该区域内运动速度小于卫星相对地速(25 560 km/h)的运动目标,例如大型车辆(60~120 km/h)、高铁(300~400 km/h)和飞机(500~950 km/h)等。右侧为一片CMOS传感器上2个开窗区域所获取的地物的相对位置。其中观测的角度、环境基本相似,易于分离运动目标与背景,有利于实现在轨实时动目标检测和运动参数估计。
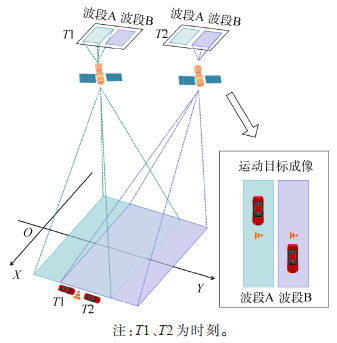 图 1 动目标成像原理
 下载:
全尺寸图片
1.2 星地一体化数据处理
相较于普通的单通道推扫数据,双线阵推扫成像模式下数据量增加了1倍,对星地传输造成挑战。并且在每次拍摄任务中,受云层、地理位置和目标预判信息等影响,会产生大量的冗余数据。因此,为了提升遥感影像的利用效率,赋予卫星本身在轨数据处理的功能。通过星地指令控制,对港口等重点区域进行监测,精准提取动目标并进行地理定位,完成定制化的处理流程,实现从传统的数据获取加工到动态信息提取与应用的技术转变。
传统遥感影像处理流程如图 2(a)所示,原始数据流输入后,进行解码、辐射校正、影像拉伸、波段匹配、多帧拼接和几何校正等预处理,并将处理结果作为智能处理的输入数据。该处理流程存在步骤繁琐单一、处理数据量大、时间效率低和内存占用多等问题,难以应用于星上处理。
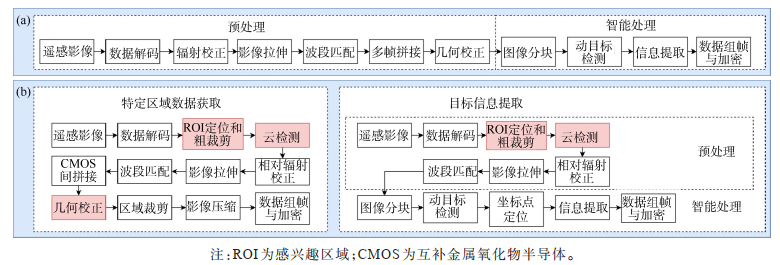 图 2 遥感数据处理流程(a)遥感影像传统处理;(b)基于任务驱动的星上处理下载:
全尺寸图片
因此,设计基于任务驱动的星上处理流程,针对不同应用场景,设计特定区域数据获取流程和目标信息获取流程,如图 2(b)所示。其中特定区域数据获取流程根据经纬度等相关参数,通过卫星通讯链路进行特定区域的信息分发,提供更为丰富的信息。目标信息获取流程利用卫星观测后的过境窗口,在预处理的基础上,在轨完成智能处理,提取目标信息并分发,适用于指定区域内舰船、飞机和大型车辆等重点目标的快速识别。
预处理阶段,在传统处理流程基础上,通过增加感兴趣区域(region of interest,ROI)定位和粗裁剪处理,进行影像区域预判,减少处理数据量;通过增加云量检测,剔除无效数据,减小内存压力;通过先ROI定位后几何定位的处理流程设计,提高数据处理效率。相较于传统方法,能够在预处理阶段对影像区域进行智能化预判,迅速剔除无效数据,集中关注特定区域,从而提高数据处理的效率和精度。
智能处理阶段,针对双条带影像间姿态变化小,且物理成像区域为刚性连接的特点,利用帧间差分法进行显著性区域的提取,将疑似目标区域从背景中分离出来。在此基础上,由于帧间差分结果精度受阈值影响大,因此将含有显著性动目标分布的切片输入到基于深度学习的目标检测模型进行识别和分类,获取目标纹理图像和空间位置的同时获取目标的分类特征和运动参数,在算法层面上提高检测精度,缩短检测时间。
最后根据预先设定,生产结果切片,并进行加密压缩。具体模式功能配置如表 2所示,根据不同任务需求应用对应的处理模式,选择不同层级的处理逻辑,获取不同程度的信息,以实现高效、高质量的数据处理和下传利用。
表 2 星上处理模式功能模式 功能 应用 自检 处理数据为模拟数据,全流程在轨处理,处理结果影像全部压缩下传到地面 检查系统状态,检查软硬件状态 调试 全流程在轨处理,处理结果影像全部压缩下传到地面 检验在轨处理状态,应用于地面验证及星上调试 常规 根据经纬度参数输出图像,下传文本信息及目标周围感兴趣范围的压缩影像 获取指定经纬度高质量影像 快速 在轨快速识别和提取目标信息,启用硬件加速功能,下传文本信息及目标切片 应用于实时应用场景 安全 启用恢复备份功能,隔离系统内全流程在轨处理,不启用硬件加速功能,下传文本信息及目标切片 应用于突发状况下在轨处理 动目标 在轨快速识别和提取动目标信息,下传文本信息及动目标切片 应用于在轨动目标检测 1.3 星上智能硬件加速体系结构设计
针对遥感数据星上处理自动化与智能化需求,聚焦准实时处理、硬件加速和能效优化等关键难点,设计高可靠低功耗硬件加速体系结构,实现星上算法优化与集成电路生产,通过在轨工程实验,验证了异构嵌入式、功能自重构的智能化硬件新体系的有效性和稳定性。
星上处理单元硬件体系结构基于异构嵌入式计算机体系,集成ARM Cortex-A53型处理器和现场可编程门陈列(field-programmable gate array,FPGA)。采用主从设计思想,在FPGA端,实现硬件资源分配、数据计算及星上处理算法硬件优化等功能。在ARM端,设计主控程序,实现模块按需加载、状态实时监控及任务规划等功能。
在星上算法优化与硬件实现研究中,针对图像预处理模块,提出高性能并行硬件优化方法。在软件方面,基于高层次综合(high-level synthesis,HLS)优化指令约束,完成数据优化、任务优化、循环优化,使算法与硬件结构兼容。在硬件方面,采用滑动窗口、重叠数据共享及数据缓存策略,对各个模块的硬件电路结构进行设计,并以流水线方式在硬件中实现,解决预处理中在遥感卫星上的时间、资源、功耗问题。针对深度学习智能处理模块,提出神经网络压缩与硬件实现方法,通过完成服务器端模型训练、模型裁剪与量化、主机端编译与优化、FPGA端加速器部署与打包构建以及ARM处理器端数据通信,满足实时精准的智能检测、识别的要求。
硬件体系结构的星上智能处理单元各项技术指标见表 3,可自主完成高性能并行预处理,在预处理的基础上实现智能化动目标识别。有效提升卫星在轨工作效能,实现对相机数据流的实时处理。
表 3 星上智能处理单元各项指标参数指标名称 指标数值 整体尺寸 100 mm×105 mm 单机质量 < 0.5 kg 内存 8 GB 存储量 128 GB 峰值功耗 30 W 热特性 待机模式为−20~50 ℃工作模式为−20~55 ℃ 输入电压 26.0~29.5 V 输入电流 ≤1.07 A 支持电接口 高速LVDS接口、CAN总线接口、RJ-45网络接口、电源接口 初步功能 数据解码、分幅、辐射校正、云检测、图像配准、几何校正、动目标检测、目标识别、数据压缩等 其他功能 逻辑控制、版本控制、参数控制、遥测反馈、外部测温等 注:LVDS为低电压差分信号;CAN为控制器局域网络;RJ-45为标准接口。 2. 泰景四号01星在轨验证
2.1 动目标检测验证
随着泰景四号01卫星的成功在轨运行,先后获取了港口、公路和机场等高分辨率遥感影像,为各种场景的运动目标检测提供了数据支持。本节利用地面离线处理的方式对高铁、车辆和船舶运动目标进行识别与分析,并利用船舶检测的场景对星上处理优化效果和整体流程进行在轨验证。
首先利用本文方法对数据进行预处理,包括影像解码、分幅、辐射校正、帧间配准和几何校正,得到1幅含有2个波段的全色图像用于运动目标检测,波段间时间差为1 s。
(1)高铁运动目标识别与运动估计。以泰景四号01卫星在轨获取的某高铁站为目标区,探索高铁目标捕捉情况。遥感影像如图 3(a)所示,成像时间为2022年5月1日11∶31。单波段影像如图 3(b)和(c)所示,对比显示目标车辆在2个波段时间差内大约移动了44个像素,2个波段时间差为1 s,根据1.98 m的分辨率,得出高铁目标1 s内移动了约88.00 m,推算出的车速约为316.8 km/h,符合此区段高铁运行速度。经过几何校正和地理位置对比,有效检出该高铁目标此时距离此高铁站7 km,则预计到达高铁站时刻为2022年5月1日11∶39,对比列车时刻表,可以查询到符合此时间节点的车次。
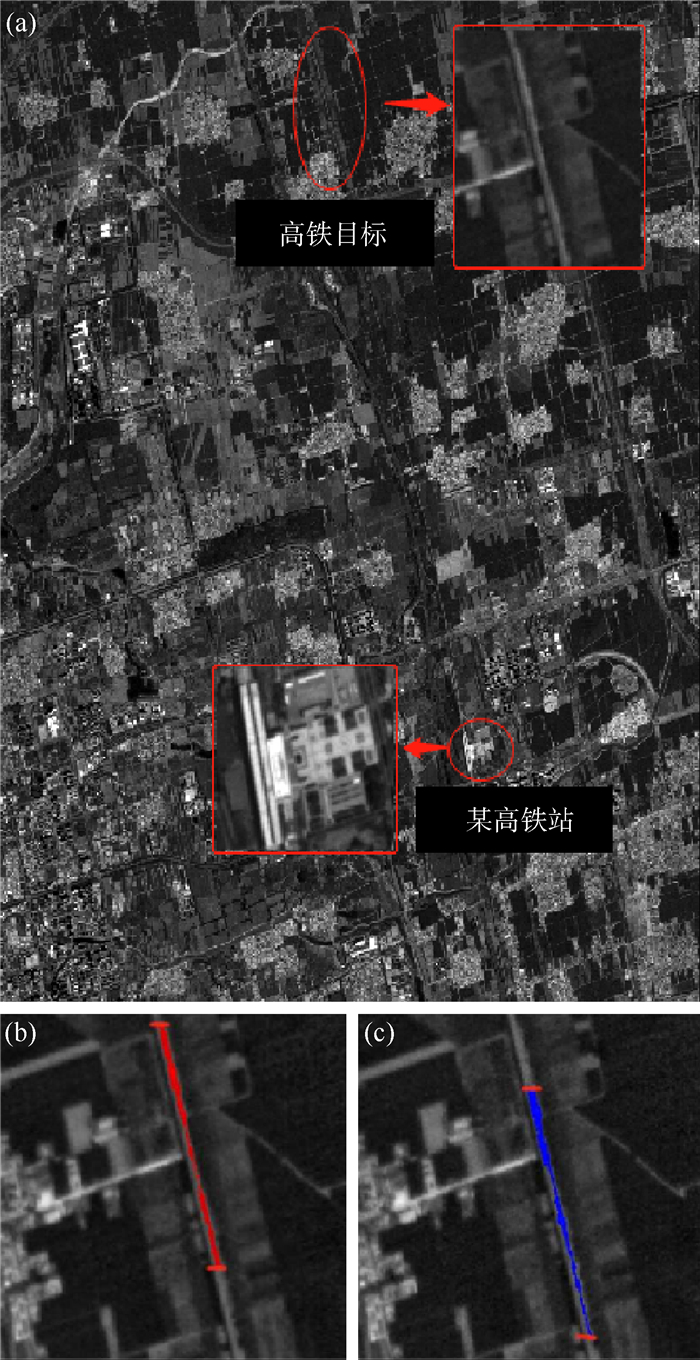 图 3 某高铁站附近高铁目标(a)某高铁站附近高铁目标;(b)单波段高铁目标影像-波段1;(c)单波段高铁目标影像-波段2下载:
全尺寸图片
(2)车辆运动目标识别与运动估计。以泰景四号01卫星在轨获取的高速公路为目标区,探索运动车辆目标捕捉情况。单波段影像如图 4(a)和(b)所示,成功检出4辆运动车辆目标,见图 4(c)所示。计算得到车辆运动速度按序号顺序依次为84.2、97.2、75.6、75.6 km/h,车速在合理范围,符合实际情况。
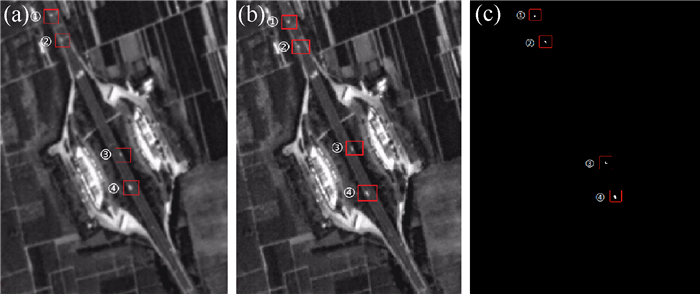 图 4 高速公路上运动车辆单波段影像及运动目标检测结果(a)单波段车辆动目标影像-波段1;(b)单波段车辆动目标影像-波段2;(c)运动车辆目标检测结果下载:
全尺寸图片
(3)港口船舶动目标识别与运动估计。船舶作为海洋上重要的交通工具,关乎海洋经济和能源运输等问题。为了提高航行的效率和安全性,国际海事组织大力建设了船舶自动识别系统(automatic identification system,AIS),在海区重点海域及能源大港进行信号覆盖,实现对船舶的实时监测。
以泰景四号01星在轨获取的某港口遥感图像为目标区,综合利用海事网站公开的历史AIS数据,将对应成像时刻的船舶信息与遥感图像中船舶目标的位置、航向等关键信息进行匹配,实现船舶动目标的识别与验证。
在轨获取的单波段影像如图 5(a)和(b)所示,成像时刻为2022年8月24日19∶04。其中A船在2个波段1 s时间内移动约2.24个像素,根据1.98 m的分辨率,得出A船在1 s内约前进约4.48 m,船速约8.7 kn。AIS数据显示,成像时刻A船速度为11.5 kn,而在19∶05时刻,该船速度减为6.8 kn,后逐渐减为0,故可知成像时刻A船处于减速靠岸过程中。同理可计算出B船速度约为3.9 kn,根据AIS数据,成像时刻B船速度为3.9 kn。A、B船计算速度均与AIS数据相吻合。
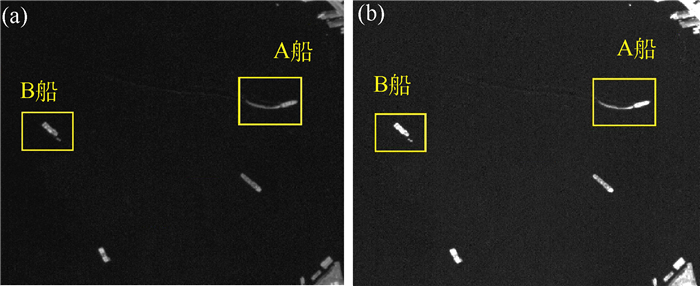 图 5 某港口船舶目标(a)单波段船舶动目标影像-波段1;(b)单波段船舶动目标影像-波段2下载:
全尺寸图片
2.2 星上硬件加速体系在轨验证
从时间效率、能耗利用以及处理效果3个方面,对星上硬件加速体系进行能效优化在轨验证。
(1)时间效率。优化前后星上处理各环节时间占用情况如图 6所示,各个阶段的时间效能出现了提升。其中ROI定位与粗裁剪、云检测、辐射校正和去除黑边,表现出了显著的加速,效率分别提高了约61.49%、65.38%、54.25% 和66.67%。总用时从优化前的100.8 s减少到了优化后的51.9 s,提高了约48.51%。
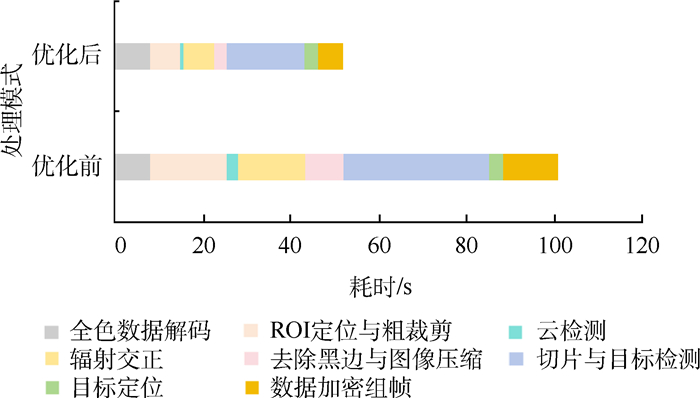 图 6 优化前后各环节时间占用情况下载:
全尺寸图片
(2)能耗利用。硬件资源利用情况见表 4,硬件资源利用率较小,不超过硬件总资源的40.00%。并且优化后平均功耗降低60.00%,有效降低了算法复杂度,减少了能耗的占用。满足卫星平台低功耗的需求,符合卫星平台有限的资源条件。
表 4 硬件资源利用情况资源类型 资源消耗数/个 可用资源数/个 资源利用率/% 查找表 92 087 274 080 33.6 触发器 141 227 548 160 25.76 块随机存储器 102 912 11.18 数字处理单元 391 2 520 15.52 (3)处理效果。对硬件加速体系的星上处理整体流程进行在轨验证。以泰景四号01卫星于2022年7月在轨获取的某港口区域为测试数据。以舰船为检测目标,经验证的基于任务驱动的星上处理流程如图 7所示。并对舰船目标检测精度进行验证,其中精确率、虚警率、漏检率分别为94.48%、5.52%、7.76%。由此可见,本硬件体系符合了准确、高效的星上处理需求,且基于深度学习的目标检测精度未受到影响。
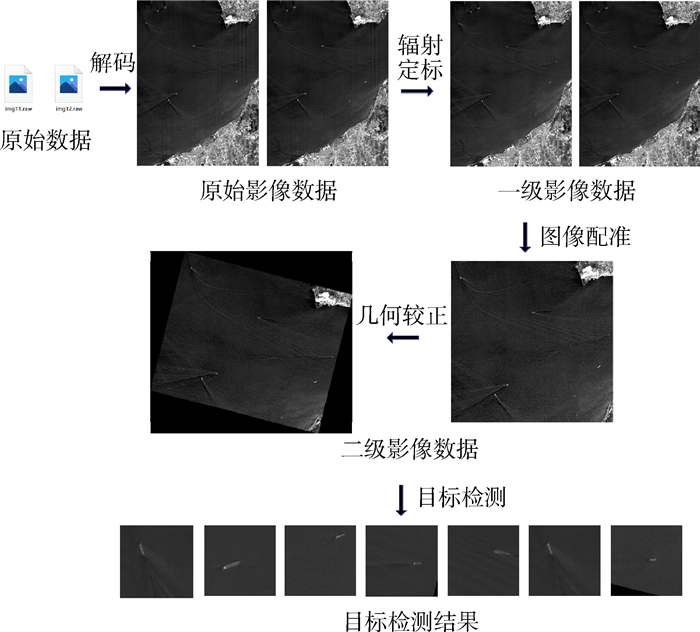 图 7 星上处理流程下载:
全尺寸图片
星上处理相关硬件全部可以直接上星组装,将该硬件优化体系部署在泰景四号01卫星的星上智能处理单元上,其体积小、功耗低、集成度高,能够满足星上实时处理的需求,兼顾了算法的有效性及在轨实时处理的可行性,符合预定的在轨要求。
3. 结束语
本文围绕星上动目标检测需求,提出双线阵推扫成像模式、星地一体化数据处理方法以及硬件加速体系结构设计方案。研究成果所形成的蛙瞳验证载荷包括光学遥感相机及星上智能处理单元,搭载在泰景四号01星成功发射,成为国际首颗动目标检测专用卫星。
与其他遥感卫星数据源相比,采用成像探测器多模态设计,在1片传感器上实现动目标检测所需要的双线阵推扫,获取时差可控的多帧全色图像。基于双条带数据特点,设计配套星地一体化数据处理方法,结合星上智能处理单元硬件优化架构,可快速实现在推扫视场内进行大范围运动目标检测。
在轨验证结果表明,对于移动的高铁、大型车辆和船舶等具有较好的检测效果。硬件优化效果在时间效率、能耗利用以及处理效果方面满足在轨处理应用需求,可显著减少对地传输的数据量,大幅度降低遥感系统对地传输的带宽,实现以目标和信息传输取代条带影像传输的成像新机制。然而,目前处于单颗卫星的原理性验证阶段,尚存在一些不足:(1)观测模式上,受单个卫星的单次观测时间较短的影响,难以进行持续的观测和跟踪。考虑通过多星组网的方式来扩大覆盖范围、增加观测频次、开展多角度观测,提高时间分辨率,增强卫星系统的监测能力;(2)在单片CMOS成像传感器上只有2个全色通道,缺乏颜色信息,限制对运动目标的识别效果。考虑增加多光谱通道,有助于更准确地分析目标的类别和变化,同时提供更好的可视化效果。
-
图 1 动目标成像原理
下载:
全尺寸图片
图 2 遥感数据处理流程
(a)遥感影像传统处理;(b)基于任务驱动的星上处理
下载:
全尺寸图片
图 3 某高铁站附近高铁目标
(a)某高铁站附近高铁目标;(b)单波段高铁目标影像-波段1;(c)单波段高铁目标影像-波段2
下载:
全尺寸图片
图 4 高速公路上运动车辆单波段影像及运动目标检测结果
(a)单波段车辆动目标影像-波段1;(b)单波段车辆动目标影像-波段2;(c)运动车辆目标检测结果
下载:
全尺寸图片
图 5 某港口船舶目标
(a)单波段船舶动目标影像-波段1;(b)单波段船舶动目标影像-波段2
下载:
全尺寸图片
图 6 优化前后各环节时间占用情况
下载:
全尺寸图片
图 7 星上处理流程
下载:
全尺寸图片
表 1 泰景四号01星成像相关参数指标
参数 指标数值 分辨率 1.98 m(高程500 km) 成像范围 19.958 km(高程500 km) 谱段范围 500~800 nm 量化等级 8或12位 工作模式 推扫、图像、视频 重访周期 6 d 信噪比 > 30 dB 质量 350 kg 表 2 星上处理模式功能
模式 功能 应用 自检 处理数据为模拟数据,全流程在轨处理,处理结果影像全部压缩下传到地面 检查系统状态,检查软硬件状态 调试 全流程在轨处理,处理结果影像全部压缩下传到地面 检验在轨处理状态,应用于地面验证及星上调试 常规 根据经纬度参数输出图像,下传文本信息及目标周围感兴趣范围的压缩影像 获取指定经纬度高质量影像 快速 在轨快速识别和提取目标信息,启用硬件加速功能,下传文本信息及目标切片 应用于实时应用场景 安全 启用恢复备份功能,隔离系统内全流程在轨处理,不启用硬件加速功能,下传文本信息及目标切片 应用于突发状况下在轨处理 动目标 在轨快速识别和提取动目标信息,下传文本信息及动目标切片 应用于在轨动目标检测 表 3 星上智能处理单元各项指标参数
指标名称 指标数值 整体尺寸 100 mm×105 mm 单机质量 < 0.5 kg 内存 8 GB 存储量 128 GB 峰值功耗 30 W 热特性 待机模式为−20~50 ℃工作模式为−20~55 ℃ 输入电压 26.0~29.5 V 输入电流 ≤1.07 A 支持电接口 高速LVDS接口、CAN总线接口、RJ-45网络接口、电源接口 初步功能 数据解码、分幅、辐射校正、云检测、图像配准、几何校正、动目标检测、目标识别、数据压缩等 其他功能 逻辑控制、版本控制、参数控制、遥测反馈、外部测温等 注:LVDS为低电压差分信号;CAN为控制器局域网络;RJ-45为标准接口。 表 4 硬件资源利用情况
资源类型 资源消耗数/个 可用资源数/个 资源利用率/% 查找表 92 087 274 080 33.6 触发器 141 227 548 160 25.76 块随机存储器 102 912 11.18 数字处理单元 391 2 520 15.52 -
[1] 张过. 卫星视频处理与应用进展[J]. 应用科学学报, 2016, 34(4): 361-370. doi: 10.3969/j.issn.0255-8297.2016.04.001 [2] 满益云, 李海超. 低轨视频卫星成像特性分析[J]. 航天器工程, 2015, 24(5): 52-57. doi: 10.3969/j.issn.1673-8748.2015.05.008 [3] 杜鑫, 钟若飞, 李清扬, 等. 遥感图像星上智能处理地面仿真模拟系统设计与实现[J]. 遥感技术与应用, 2022, 37(5): 1198-1208. [4] 袁益琴, 何国金, 江威, 等. 遥感视频卫星应用展望[J]. 国土资源遥感, 2018, 30(3): 1-8. [5] WANG B N, SONG C, LIU N, et al. An advanced lightweight dual-band digital array SAR system: earth observation imaging and moving target detection[J]. IEEE Sensors Journal, 2023, 23(18): 21776-21786. doi: 10.1109/JSEN.2023.3303416 [6] CHOI H, KANG B, KIM D. Moving object tracking based on sparse optical flow with moving window and target estimator [J]. Sensors, 2022, 22(8): 2878. doi: 10.3390/s22082878 [7] SHEN Y Y, LIU D, CHEN J Y, et al. On-board multiclass geospatial object detection based on convolutional neural network for high resolution remote sensing images [J]. Remote Sensing, 2023, 15(16): 3963. doi: 10.3390/rs15163963 [8] XU P, LI Q Y, ZHANG B, et al. On-board real-time ship detection in HISEA-1 SAR images based on CFAR and lightweight deep learning[J]. Remote Sensing, 2021, 13(10): 1995. doi: 10.3390/rs13101995 [9] 李德仁, 王密, 沈欣, 等. 从对地观测卫星到对地观测脑[J]. 武汉大学学报(信息科学版), 2017, 42(2): 143-149. [10] 李果, 孔祥皓. 静止轨道高分辨率光学成像卫星发展概况[J]. 航天返回与遥感, 2018, 39(4): 55-63. [11] 朱仁璋, 丛云天, 王鸿芳, 等. 全球高分光学星概述(二): 欧洲[J]. 航天器工程, 2016, 25(1): 95-118. [12] Satellite Imaging Corp. Pleiades-lA satellite imagery and satellite sensor specifications[EB/OL]. [2024-03- 27]. https://www.satimagingcorp.com/satellite-sensors/pleiades-1/. [13] Satellite Imaging Corp. Pleiades-lB satellite imagery and satellite sensor specifications[EB/OL]. [2024-03- 27]. https://www.satimagingcorp.com/satellite-sensors/pleiades-1b/. [14] 朱仁璋, 丛云天, 王鸿芳, 等. 全球高分光学星概述(一): 美国和加拿大[J]. 航天器工程, 2015, 24(6): 85-106. [15] ANDERSON N T, MARCHISIO G B. WorldView-2 and the evolution of the DigitalGlobe remote sensing satellite constellation: introductory paper for the special session on WorldView-2[C]//Anon Algorithms and Technologies for Multispectral, Hyperspectral, and Ultraspectral Imagery XVⅢ. Baltimore, Maryland, USA: SPIE, 2012: 166-180. [16] 范立佳, 于龙江, 姜洋, 等. 高分多模卫星工作模式设计与在轨验证[J]. 航天器工程, 2021, 30(3): 36-42. [17] 王中果, 李贞, 汤海涛, 等. 敏捷卫星立体成像覆盖能力分析[J]. 航天器工程, 2017, 26(4): 7-14. [18] TOUTIN T. Comparison of stereo-extracted DTM from different high-resolution sensors: SPOT-5, EROS-a, IKONOS-Ⅱ, and QuickBird[J]. IEEE Transactions on Geoscience and Remote Sensing, 2004, 42(10): 2121-2129. doi: 10.1109/TGRS.2004.834641 [19] LIU W, YAMAZAKI F, VU T T. Automated vehicle extraction and speed determination from QuickBird satellite images[J]. IEEE Journal of Selected Topics in Applied Earth Observations and Remote Sensing, 2011, 4(1): 75-82. doi: 10.1109/JSTARS.2010.2069555 [20] SHARMA G, MERRY C J, GOEL P, et al. Vehicle detection in 1-m resolution satellite and airborne imagery [J]. International Journal of Remote Sensing, 2006, 27(4): 779-797. doi: 10.1080/01431160500238901 [21] D'ANGELO P, KUSCHK G, REINARTZ P. Evaluation of skybox video and still image products[J]. The International Archives of the Photogrammetry, Remote Sensing and Spatial Information Sciences, 2014, XL-1: 95-99. doi: 10.5194/isprsarchives-XL-1-95-2014 [22] 杜慧. 吉林一号卫星影像融合及质量评价[J]. 测绘与空间地理信息, 2019, 42(5): 123-126. [23] SUCHANDT S, RUNGE H, BREIT H, et al. Automatic extraction of traffic flows using TerraSAR-X along-track interferometry[J]. IEEE Transactions on Geoscience and Remote Sensing, 2010, 48(2): 807-819. doi: 10.1109/TGRS.2009.2037919 [24] 林晨晨, 黄普明, 李渝. 多通道SAR-GMTI技术的研究进展[J]. 电讯技术, 2017, 57(1): 118-126. [25] WANG C H, LIAO G S, ZHANG Q J. First spaceborne SAR-GMTI experimental results for the Chinese Gaofen-3 dual-channel SAR sensor [J]. Sensors, 2017, 17(11): 2683. doi: 10.3390/s17112683 [26] 申文杰, 韩冰, 林赟, 等. 多角度SAR动目标检测技术及其高分三号实验验证研究[J]. 雷达学报, 2020, 9(2): 304-320. [27] 叶宏达. 双基SAR-GMTI稀疏恢复杂波抑制方法研究[D]. 成都: 电子科技大学, 2022. [28] WEN L W, DING J S, LOFFELD O. Video SAR moving target detection using dual faster R-CNN[J]. IEEE Journal of Selected Topics in Applied Earth Observations and Remote Sensing, 2021, 14: 2984-2994. [29] XU H J, YANG Z W, TIAN M, et al. An extended moving target detection approach for high-resolution multichannel SAR-GMTI systems based on enhanced shadow-aided decision [J]. IEEE Transactions on Geoscience and Remote Sensing, 2018, 56(2): 715-729. [30] 钟若飞, 李清扬, 周春平, 等. 全球遥感实时监测与定点更新云平台设计与实现[J]. 遥感学报, 2022, 26(2): 324-334.
