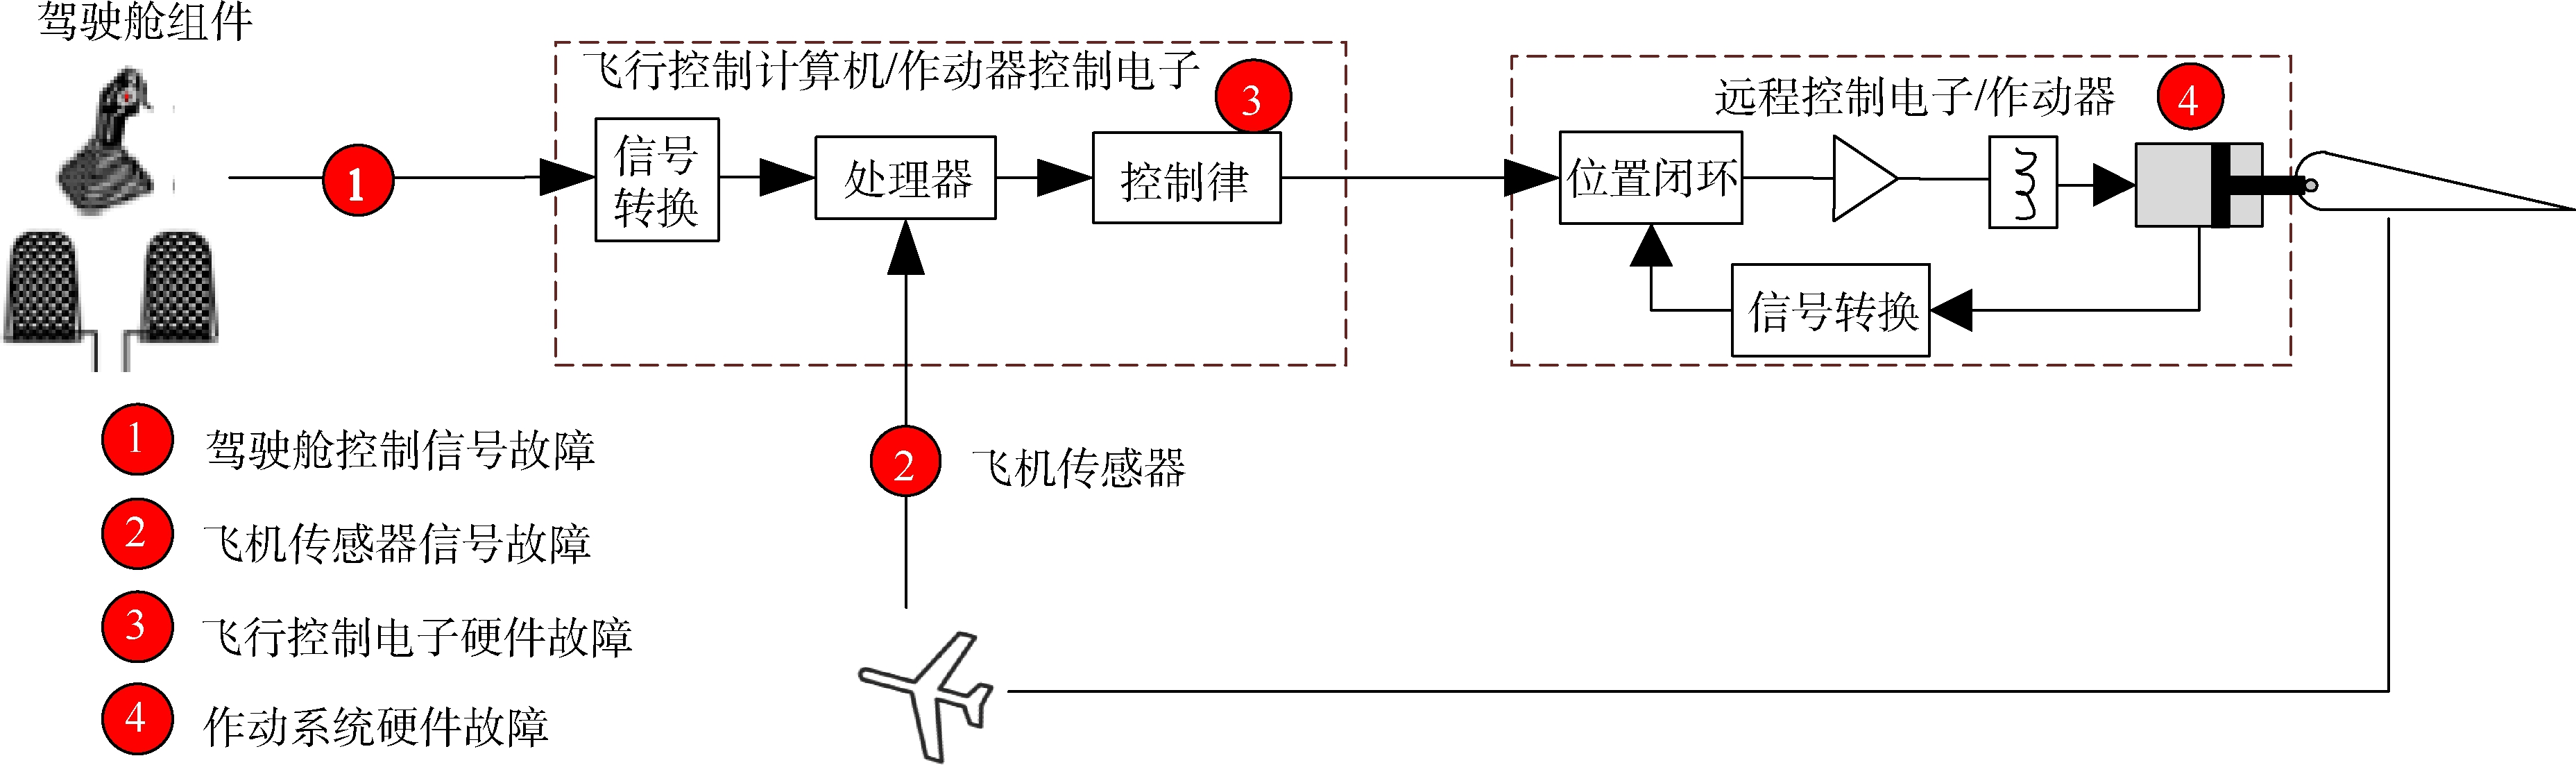
图1 飞行控制系统控制回路
Design and application of flight control system oscillation fault monitor
振荡故障是飞机故障类型中对飞行安全、飞机结构和系统控制影响较大的一类故障。一旦飞机遇到振荡故障,轻则引起舵面振荡,增加飞行员的负担;重则导致飞行员无法控制飞机,甚至直接破坏飞机结构,造成灾难级事故[1-2]。因此,振荡故障的抑制不仅是飞机设计的重要内容,也是适航审定的重要关注点。振荡故障主要涉及CCAR25.671(c)(1)(2)、CCAR25.672(a)(c)和CCAR25.1309(c)等适航条款,且由于涉及系统和结构的耦合,往往还会增加一定的适航专用条件[3]。
国内从20世纪80年代开始,开展了大量飞机振动环境的研究攻关,已具备了较强的飞机振动计算及仿真能力[4]。在民用飞机设计中,振动环境要充分考虑结构和系统的耦合振动。耦合振动是目前比较前沿的研究方向,也是适航当局关注的重点[5-6]。耦合振动涉及载荷、疲劳和操纵稳定性等多个专业,最终通过飞机振荡需求来落实。需求包括飞机级、系统级和设备级,飞机级振荡需求自上而下分解到设备需求,通过设备软硬件实现飞机振荡故障的监控及抑制,民用飞机中通常通过飞行控制系统的设备落实飞机振荡需求[7-8]。现代飞行控制系统是以飞行控制计算机为核心的全时全权限闭环控制系统,系统复杂性极高,其性能优劣不仅直接影响飞机的操纵稳定性品质,还会危及飞机的飞行安全[9-10]。在飞行控制系统设计过程中,应充分开展系统安全性分析,根据振荡故障设计需求,设计相应的监控器来抑制故障。而这些监控器是否能够按照设计需求正确响应,往往需要被验证,以确保系统设计既符合系统需求,又满足适航条款。振荡故障试验是飞行控制系统研发试验及适航试验中的重要项目,通过对地面上测得系统振荡故障监控器探测包线范围外的最严酷情况下的控制面输出响应,来确认振荡故障监控器的设计满足振荡故障的监控需求,确保飞机飞行安全[11-13]。
本文分析了飞机振荡故障的产生原因及影响因素,提供了一种振荡故障监控器设计及验证方法,并在某型号飞机地面综合试验得到应用,验证了方法的可行性。
飞机振动现象的产生原因有很多,如气动载荷、气动结构弹性、飞行控制系统稳定性、驾驶员诱发振荡、液压波动、动力装置不平衡和电磁兼容性等[14-16]。从飞行控制系统范畴分析,典型飞行控制系统的控制回路如图1所示,控制回路中存在多处故障源会导致舵面发生非指令的振荡运动,关键故障源分为4 类,包括:
图1 飞行控制系统控制回路
(1)驾驶舱控制信号故障,主要包括侧杆旋转可变差动传感器(rotary variable differential trans‐ducer,RVDT)信号故障、减速板手柄RVDT 信号故障和脚蹬RVDT 信号故障。
(2)飞机传感器信号故障,主要包括惯导信号故障、迎角信号故障和直接模式速率传感器信号故障,这些信号直接参与控制律指令计算,其信号错误会导致控制律指令计算错误。
(3)飞行控制电子硬件故障,主要包括信号传输故障、模数转换故障和控制律指令处理故障等,这些故障主要由于飞行控制计算机或作动器控制电子硬件故障导致。
(4)作动系统硬件故障,包括电液伺服阀指令计算故障、电液伺服阀位置反馈故障和作动器位置传感器信号故障等。
在整个飞机包线内振荡故障的影响包括2 个方面,飞机飞行控制和结构载荷。振荡故障能够影响飞机运动(速率及加速度),导致飞行控制计算机计算输出的指令与驾驶员期望的不一致,从而使飞机不完全受驾驶员控制。振荡故障将导致额外的载荷作用到全机结构上,引起全机结构疲劳及低循环局部疲劳,当超过极限载荷时,容易造成结构破坏。因此,对振荡故障进行监控和限制是非常必要的,根据振荡故障的影响分析,监控器设计中应充分考虑飞行控制和结构载荷要求[17-18]。
振荡故障监控器设计的输入包括极限载荷要求、疲劳载荷要求及操纵品质要求等,需要通过载荷分析和运动分析等正常设计过程落实相关要求,振荡故障监控设计路径如图2所示。载荷分析是振荡故障监控设计的关键步骤,依据故障树信息设置振荡故障受载工况,在运动舵面上施加单位角度的振荡,基于结构模型、气动模型及控制律模型等计算飞机各舵面的极限载荷包线和疲劳载荷包线等。运动分析是基于控制律模型,在飞机桌面仿真环境中计算振荡故障响应,提出操纵品质监控要求[7,19]。
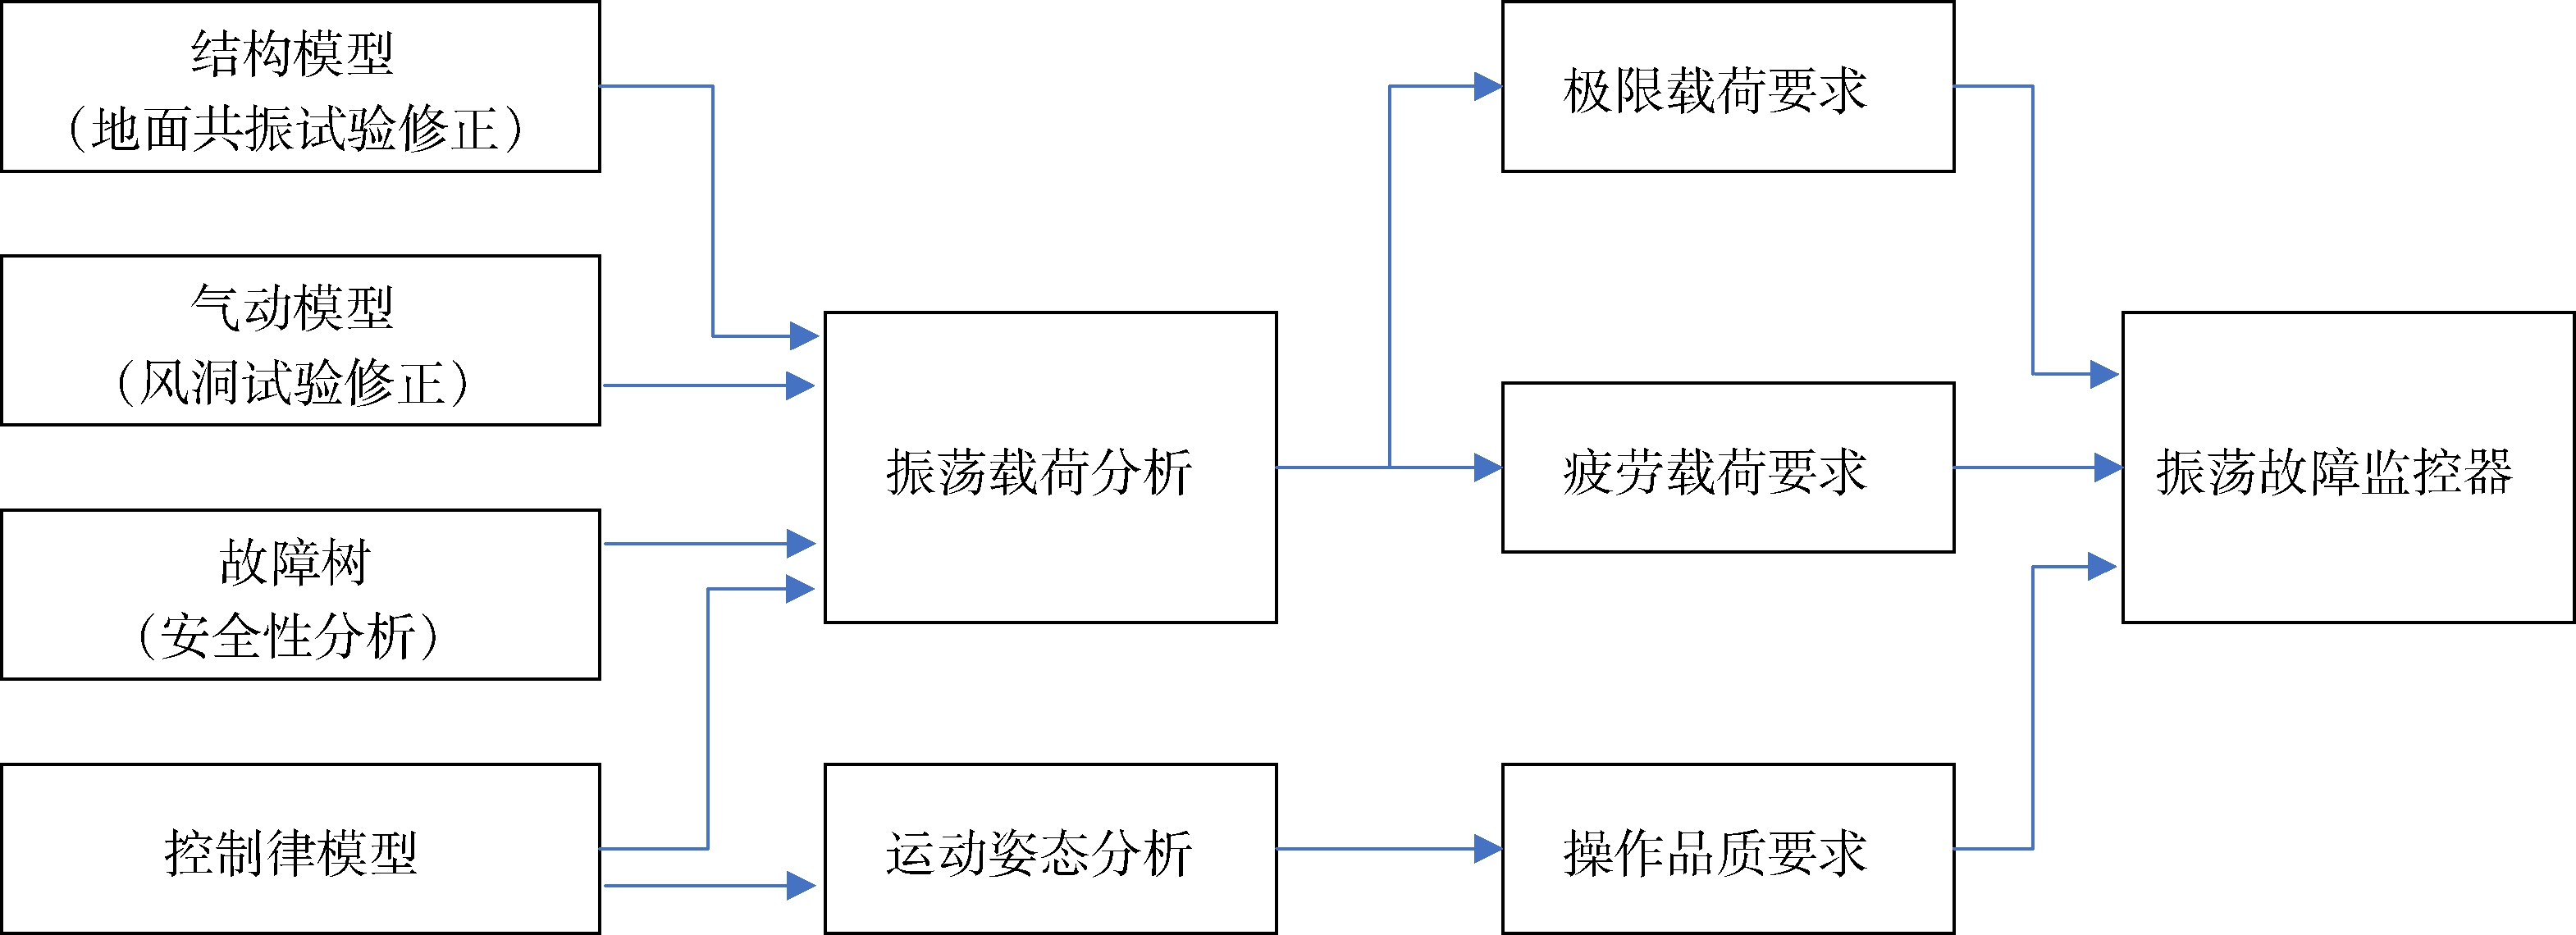
图2 振荡故障监控设计路径
根据振动故障监控要求,在飞行控制系统中设置振荡故障监控器,并实现对振荡故障的监控及限制。依据飞行控制系统安全性分析,舵面发生超过设计限制的振荡或瞬态运动故障后会导致灾难级失效状态,定义了4 个层级振荡故障需求[20-21],包括:第1 级为飞机操纵限制,当舵面发生超过第1 级限制的振荡故障后,飞机将不能保证持续安全飞行和着陆;第2 级为全机结构载荷限制,当舵面发生超过第2 级限制的振荡故障后,将对全机结构强度造成严重破坏,影响飞行安全;第3 级为全机结构疲劳限制,分为疲劳限制和破坏容忍限制;第4 级为舵面结构疲劳限制,分为长周期限制和短周期限制,当主舵面力纷争振荡超过第4 级长周期限制或短周期限制,会导致结构疲劳寿命衰减。
根据振荡故障监控层级要求,在飞行控制系统各个容易发生振荡故障子系统或部件信号输出后端设置相应的监控器,通过单个监控器或者多个监控器的共同作用,使系统产生振荡故障的概率满足设计需求和适航要求,主要如下:(1)驾驶舱输入指令,通过对操作器件多余度传感器信号的表决,中和或抑制振荡信号;(2)计算机控制指令,通过比较和监控通道的对比表决来抑制振荡故障;(3)作动系统指令监控,主要通过余度作动器或解析作动器之间的活塞杆位移信号进行比较来实现;(4)传感器反馈,通过信号处理和多余度表决来抑制振荡故障。
以上振荡故障监控通过飞行控制计算机实现,支持监控整个舵面控制路径上可能出现的会导致舵面出现振荡的故障,包括大气、惯导、迎角、襟缝翼位置、侧杆、脚蹬、直接模式速率传感器、远程控制电子和作动器的故障。通过检测各个传感器以及远程控制电子的电压电流等输出是否超过门限,判断是否出现振荡故障。飞行控制计算机中的监控器触发后会将故障传感器置为无效,进行故障隔离。远程控制电子中的监控器触发后,会将远程控制电子的输出置为无效,并将故障报送至飞行控制电子,飞行控制电子将发送至该远程控制电子的指令置为无效并将其断电[22-23]。
主舵面(副翼、升降舵和方向舵)一般采用单舵面两路或三路的作动回路冗余设计[24-25],同一个舵面下的所有作动器同时发生振荡故障的概率极低,主舵面的振荡监控一般要求满足第4 级振荡需求。主舵面上单个作动器出现振荡输出,可能导致舵面出现第4 级振荡,引起作动器间结构疲劳极限。飞行控制系统针对第4 级振荡设置有2 类监控器,即飞行控制计算机振荡力纷争监控器和远程控制电子电流监控器,其工作流程为:
(1)飞行控制计算机振荡力纷争监控器。第4 级振荡设计需求,给出了单个作动器输出稳定保持为某一特定频率的正弦振荡时,该频率下舵面上2 个作动器力回路可接受的疲劳影响包线。考虑到无故障情况下,仍然会由于传输延迟、指令异步传输和作动器控制精度等问题存在力纷争,为防止监控器误触发,设置有监控起始值,即仅在起始值以上计算疲劳影响,进行累计。
(2)远程控制电子电流监控器。电流监控器通过比较测量得到电液伺服阀电流与远程控制电子内部控制模块生成的电流指令,如果差值超过门限,则触发监控器,将输出的电流置零,同时远程控制电子报故。电液伺服阀电流监控器可检测远程控制电子的电流驱动电路故障、电流驱动电路与电液伺服阀线圈的连接器和线路故障。
振荡故障监控器验证即针对监控器设计,注入不同的信号幅值和频率,测试监控器是否能正确识别故障,达到隔离故障,保证系统安全的目的。
以副翼系统的振荡故障监控器验证为例,其测试原理如图3所示。驾驶舱组件的RVDT信号经过作动器控制电子表决处理后传输至飞行控制计算机,飞行控制计算机进行控制律指令计算,并将指令发送到作动器控制电子,远程控制单元通过数字总线接收副翼控制指令后,控制副翼作动器驱动舵面偏转,实现副翼舵面振荡。驾驶舱RVDT 仿真、控制指令仿真和飞机传感器仿真3个模块可以分别模拟驾驶舱控制信号振荡故障、作动器控制信号振荡故障和飞机传感器信号振荡故障,测试振荡监控器是否满足设计要求,检查系统故障后舵面振荡运动是否符合振荡需求限制。
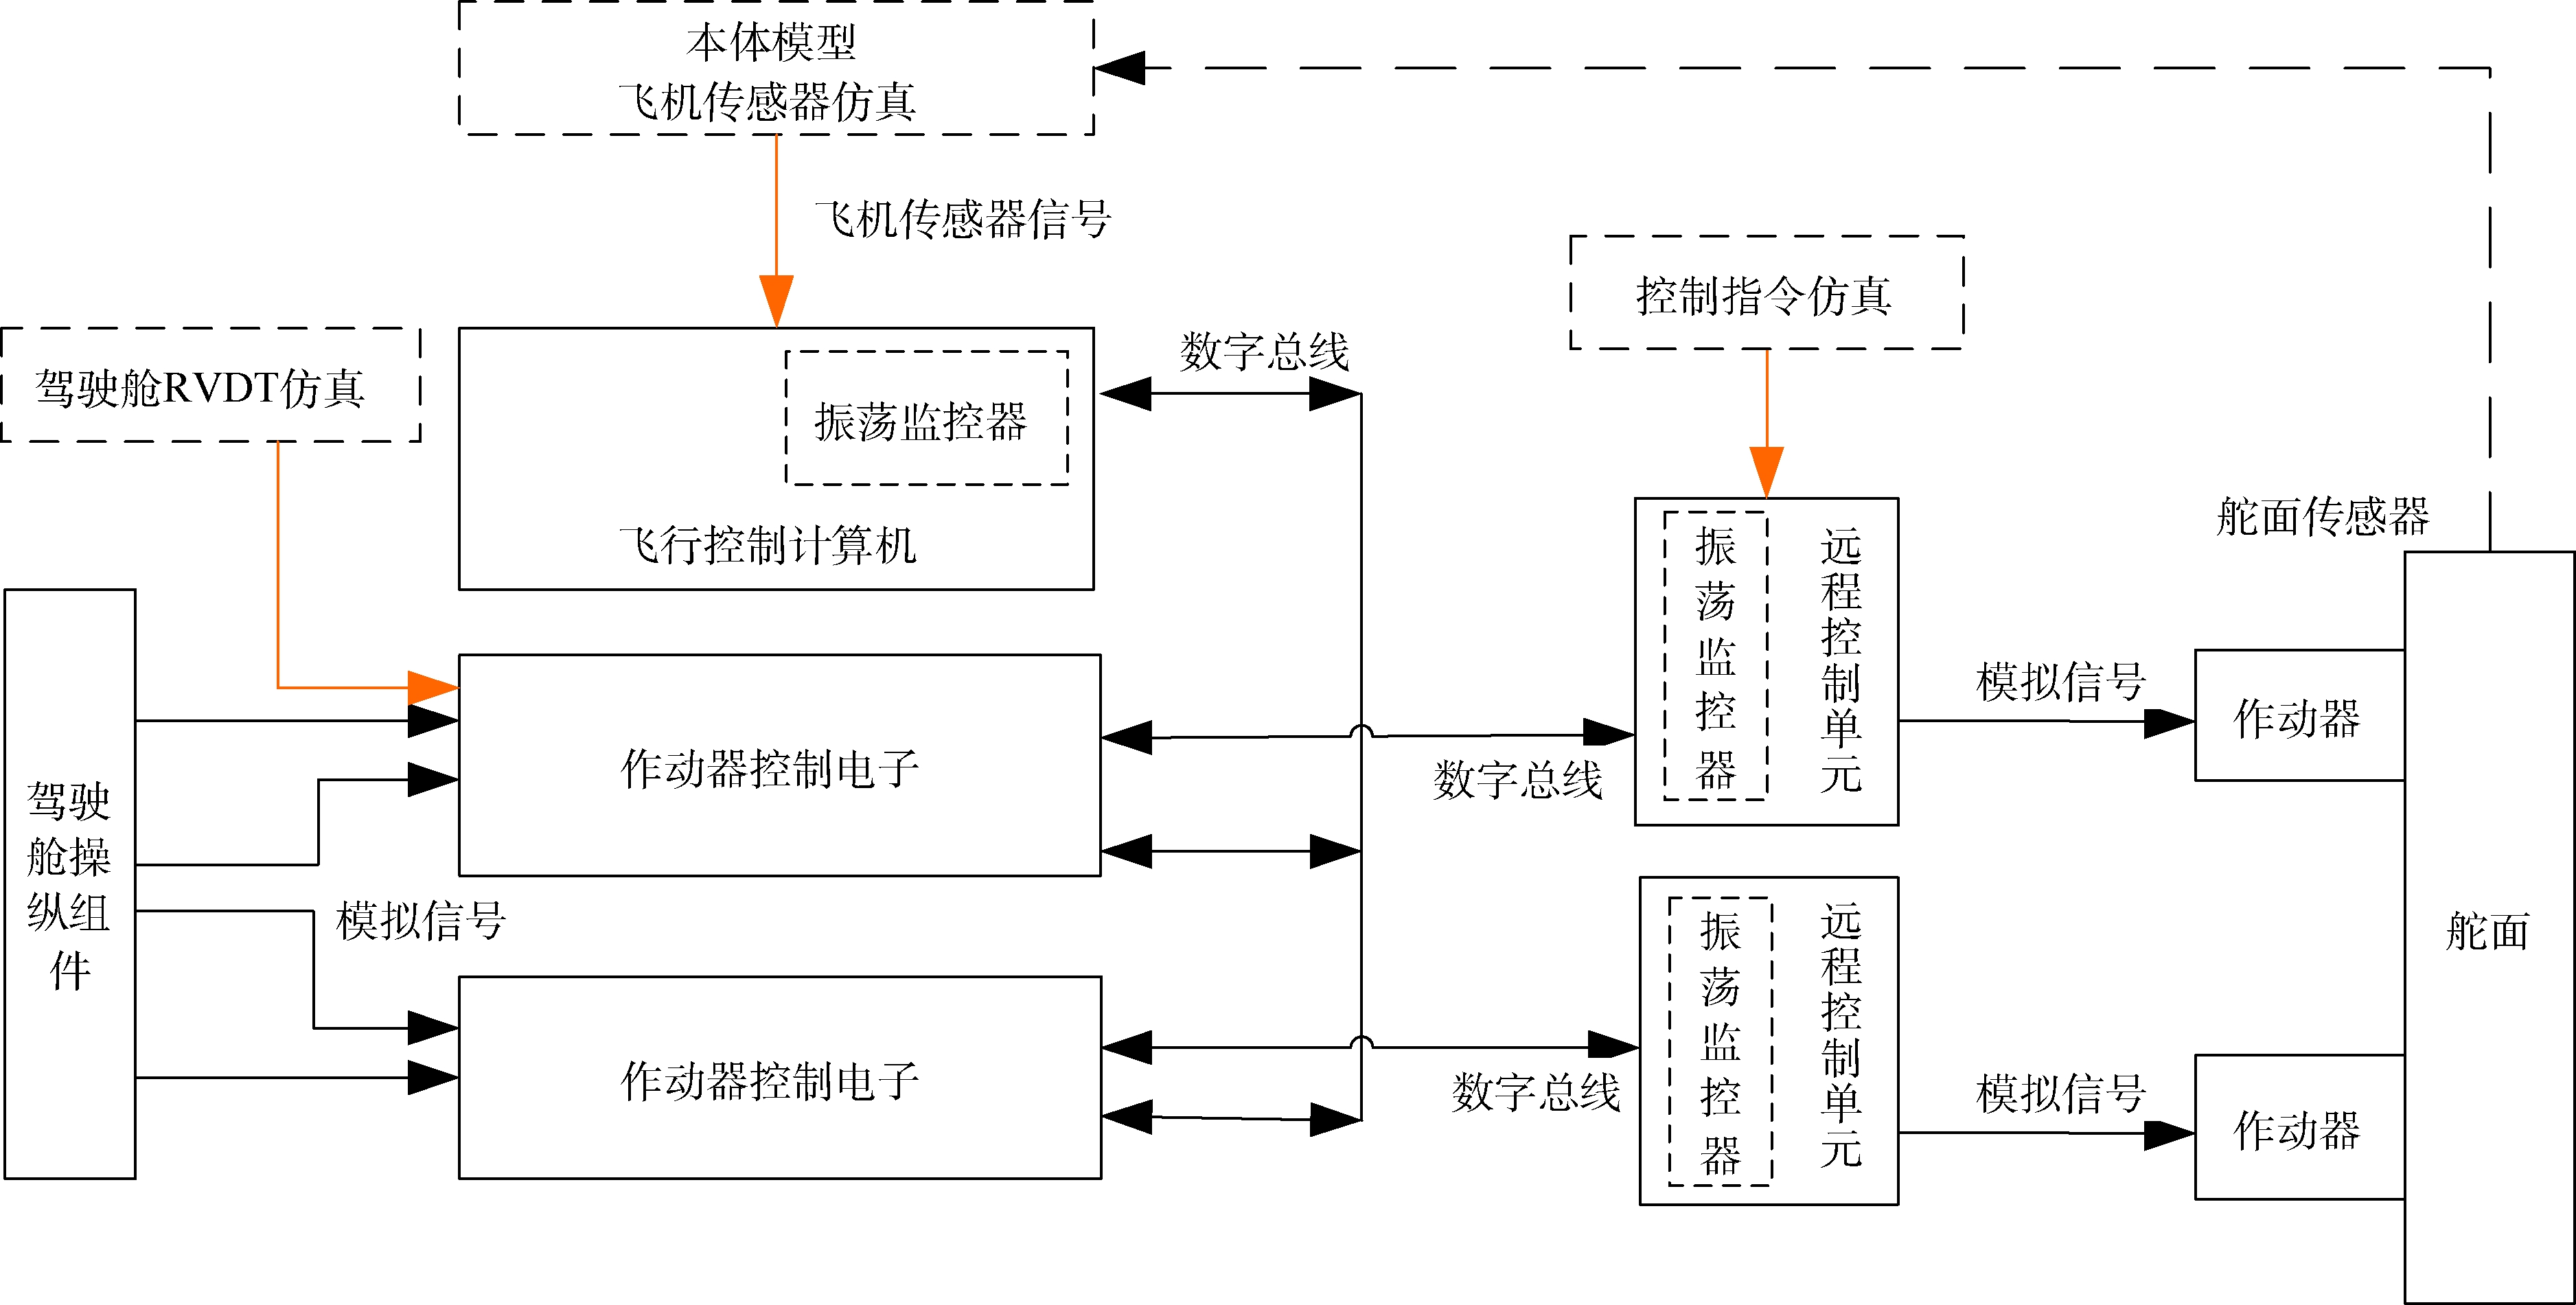
图3 振荡故障监控器测试原理
注:RVDT 指侧杆旋转可变差动传感器。
在某型号的飞行控制系统地面模拟试验中,按照本文提出的振荡故障监控器验证方法,开展了大量振荡故障研发试验和适航试验,由外部注入振荡故障信号来检测系统响应,以此验证飞行控制系统设计需求的正确性,评估振荡故障对飞行品质的影响。根据振荡故障监控器验证方法,在控制指令仿真位置注入作动系统控制指令,模拟左内侧副翼作动器信号振荡故障(幅值0.90°,频率8.0 Hz),控制指令振荡故障试验结果如图4所示。故障信号达到飞行控制计算机中的振荡故障监控器触发条件,在疲劳百分比计数达到75%时,触发短周期力纷争振荡故障监控器,切断左内侧副翼作动器供电,同时验证此时副翼2个作动器两腔压差之差大于阈值门限,满足振荡故障监控器设计需求。
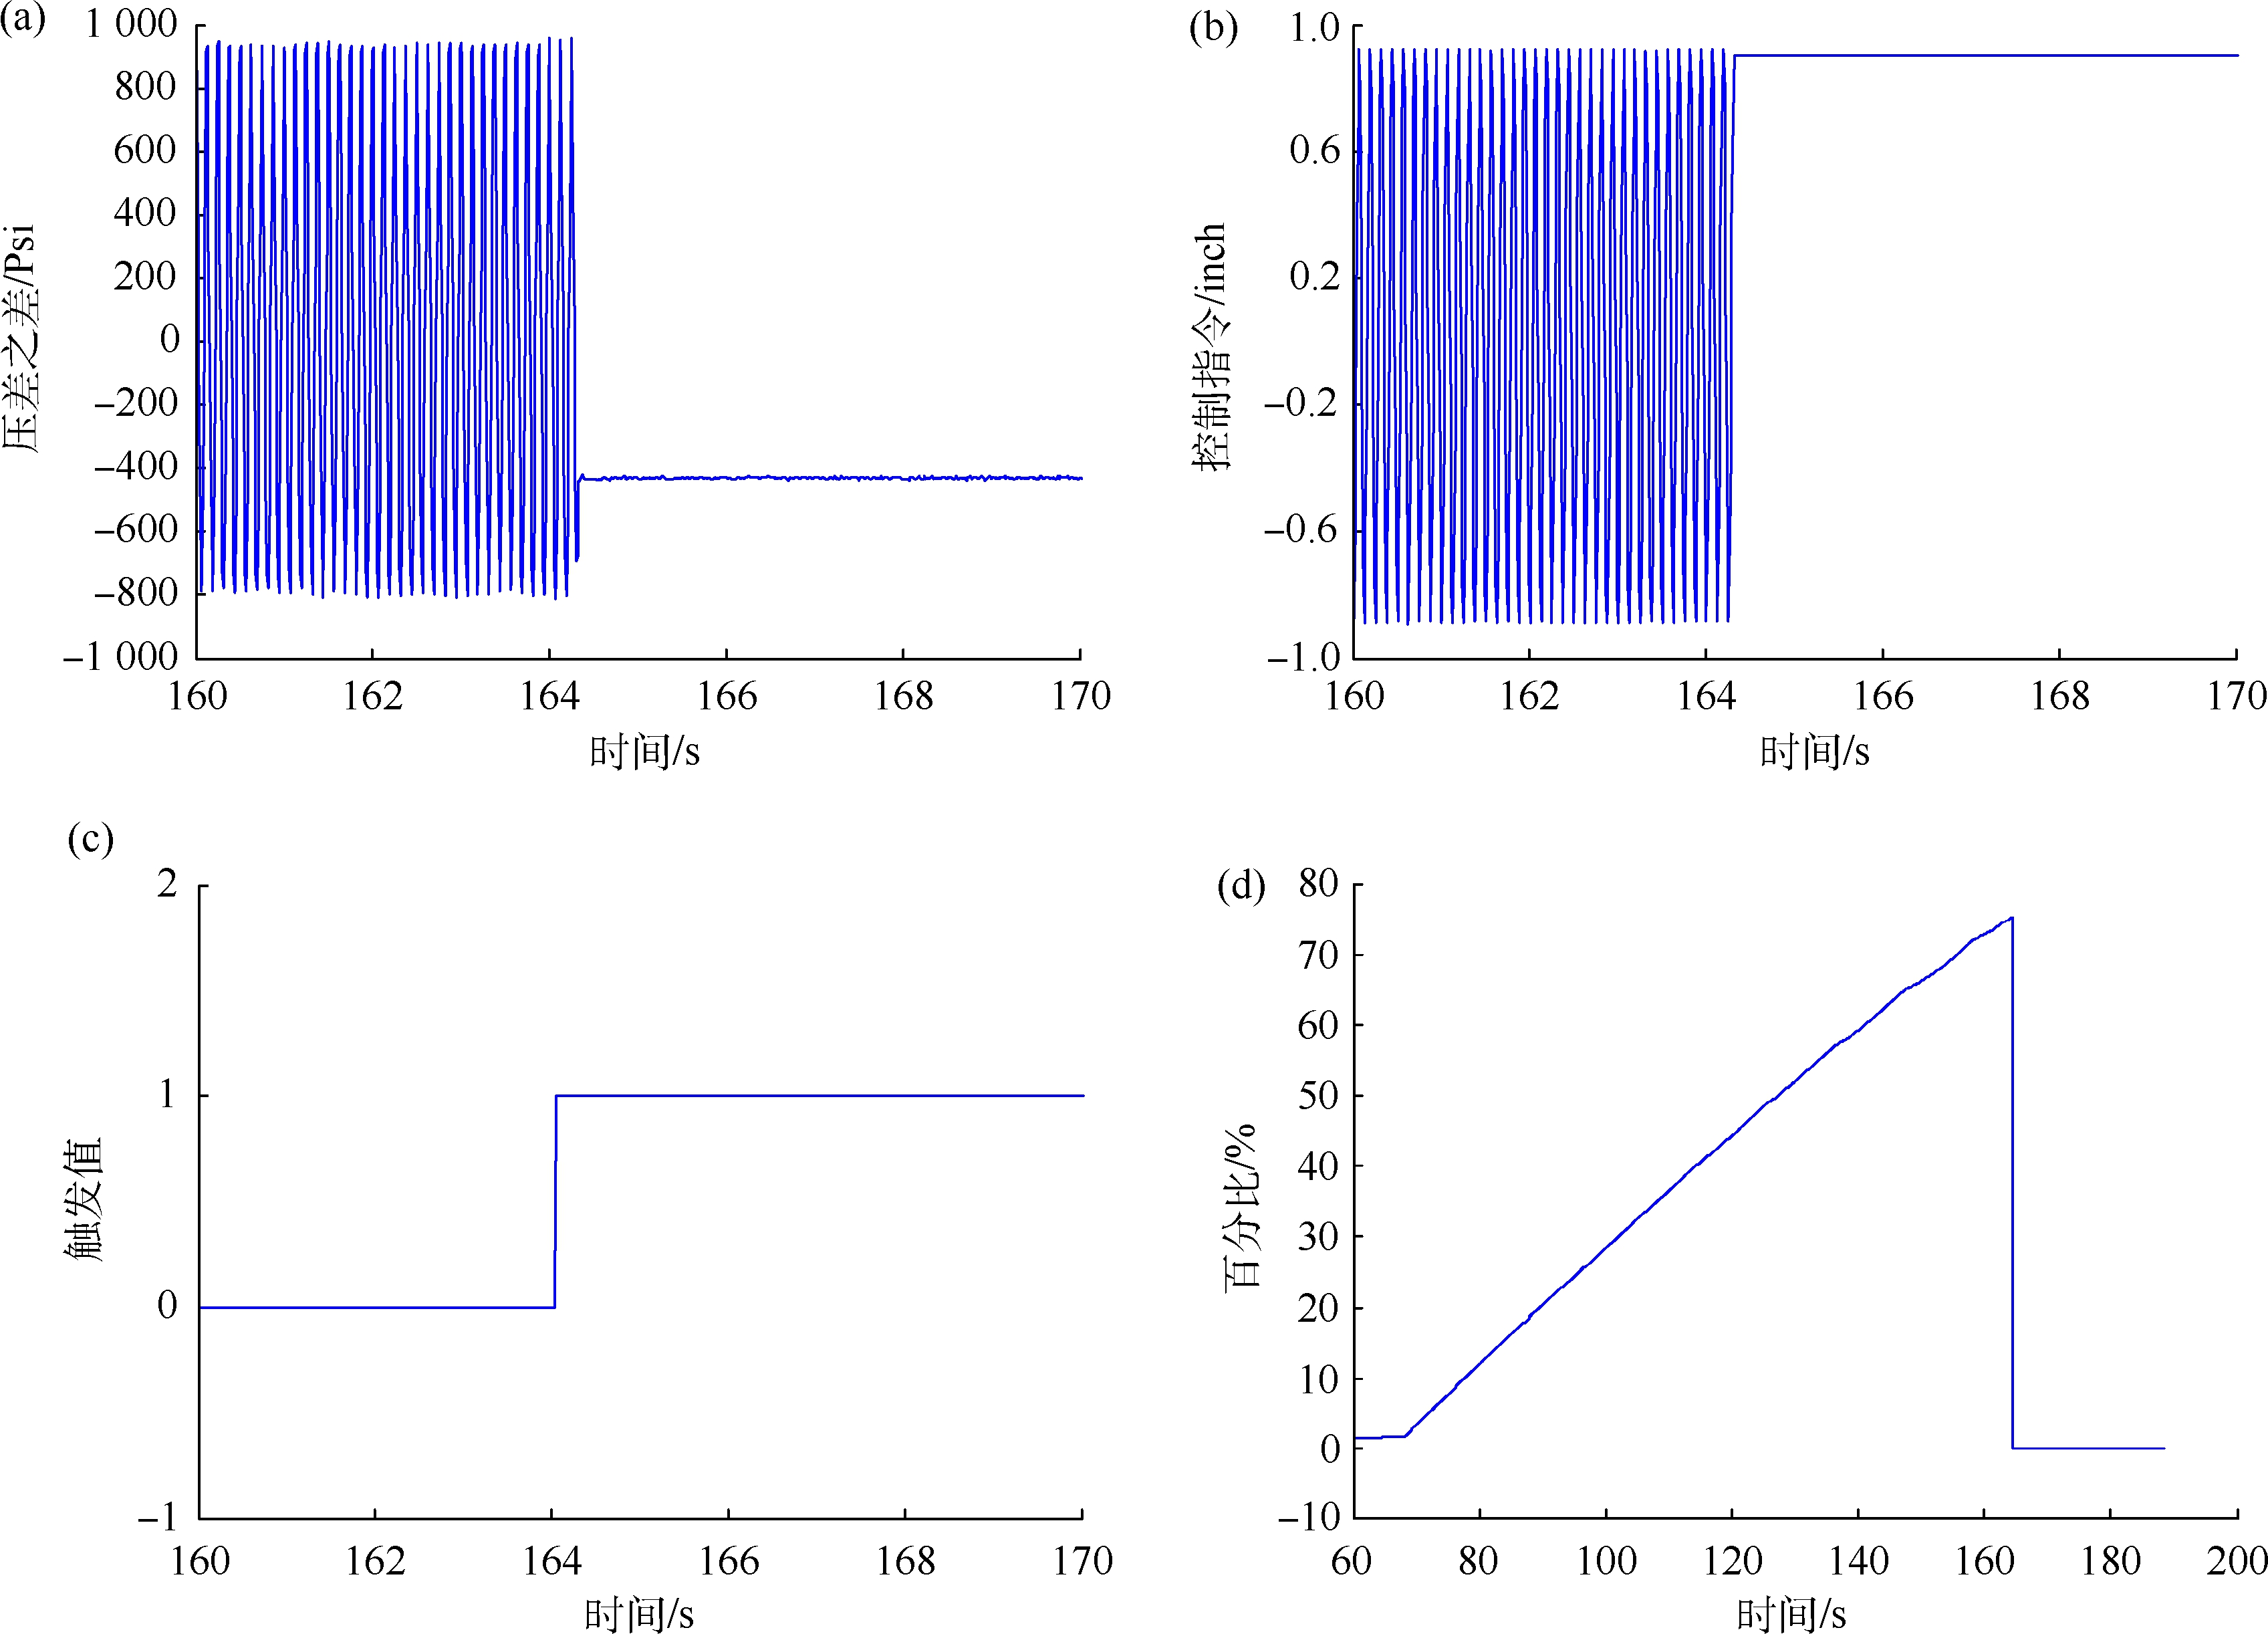
图4 控制指令振荡故障试验结果(a)副翼2 个作动器两腔压差之差;(b)作动器控制指令;(c)短周期力纷争振荡监控器触发结果;(d)疲劳百分比计数器
根据振荡故障监控器验证方法,在驾驶舱RVDT 仿真位置注入2 路侧杆RVDT 传感器振荡故障信号(幅值1.80°,0.5 Hz),试验结果如图5所示。侧杆4 路RVDT 初始状态有效,在故障信号达到飞行控制计算机中的振荡故障监控器门限后,触发四余度表决监控,系统直接将侧杆4 路RVDT 的信号有效性置为无效,振荡指令信号被抑制,主驾驶舱侧杆的俯仰控制输出无效,舵面无振荡现象。
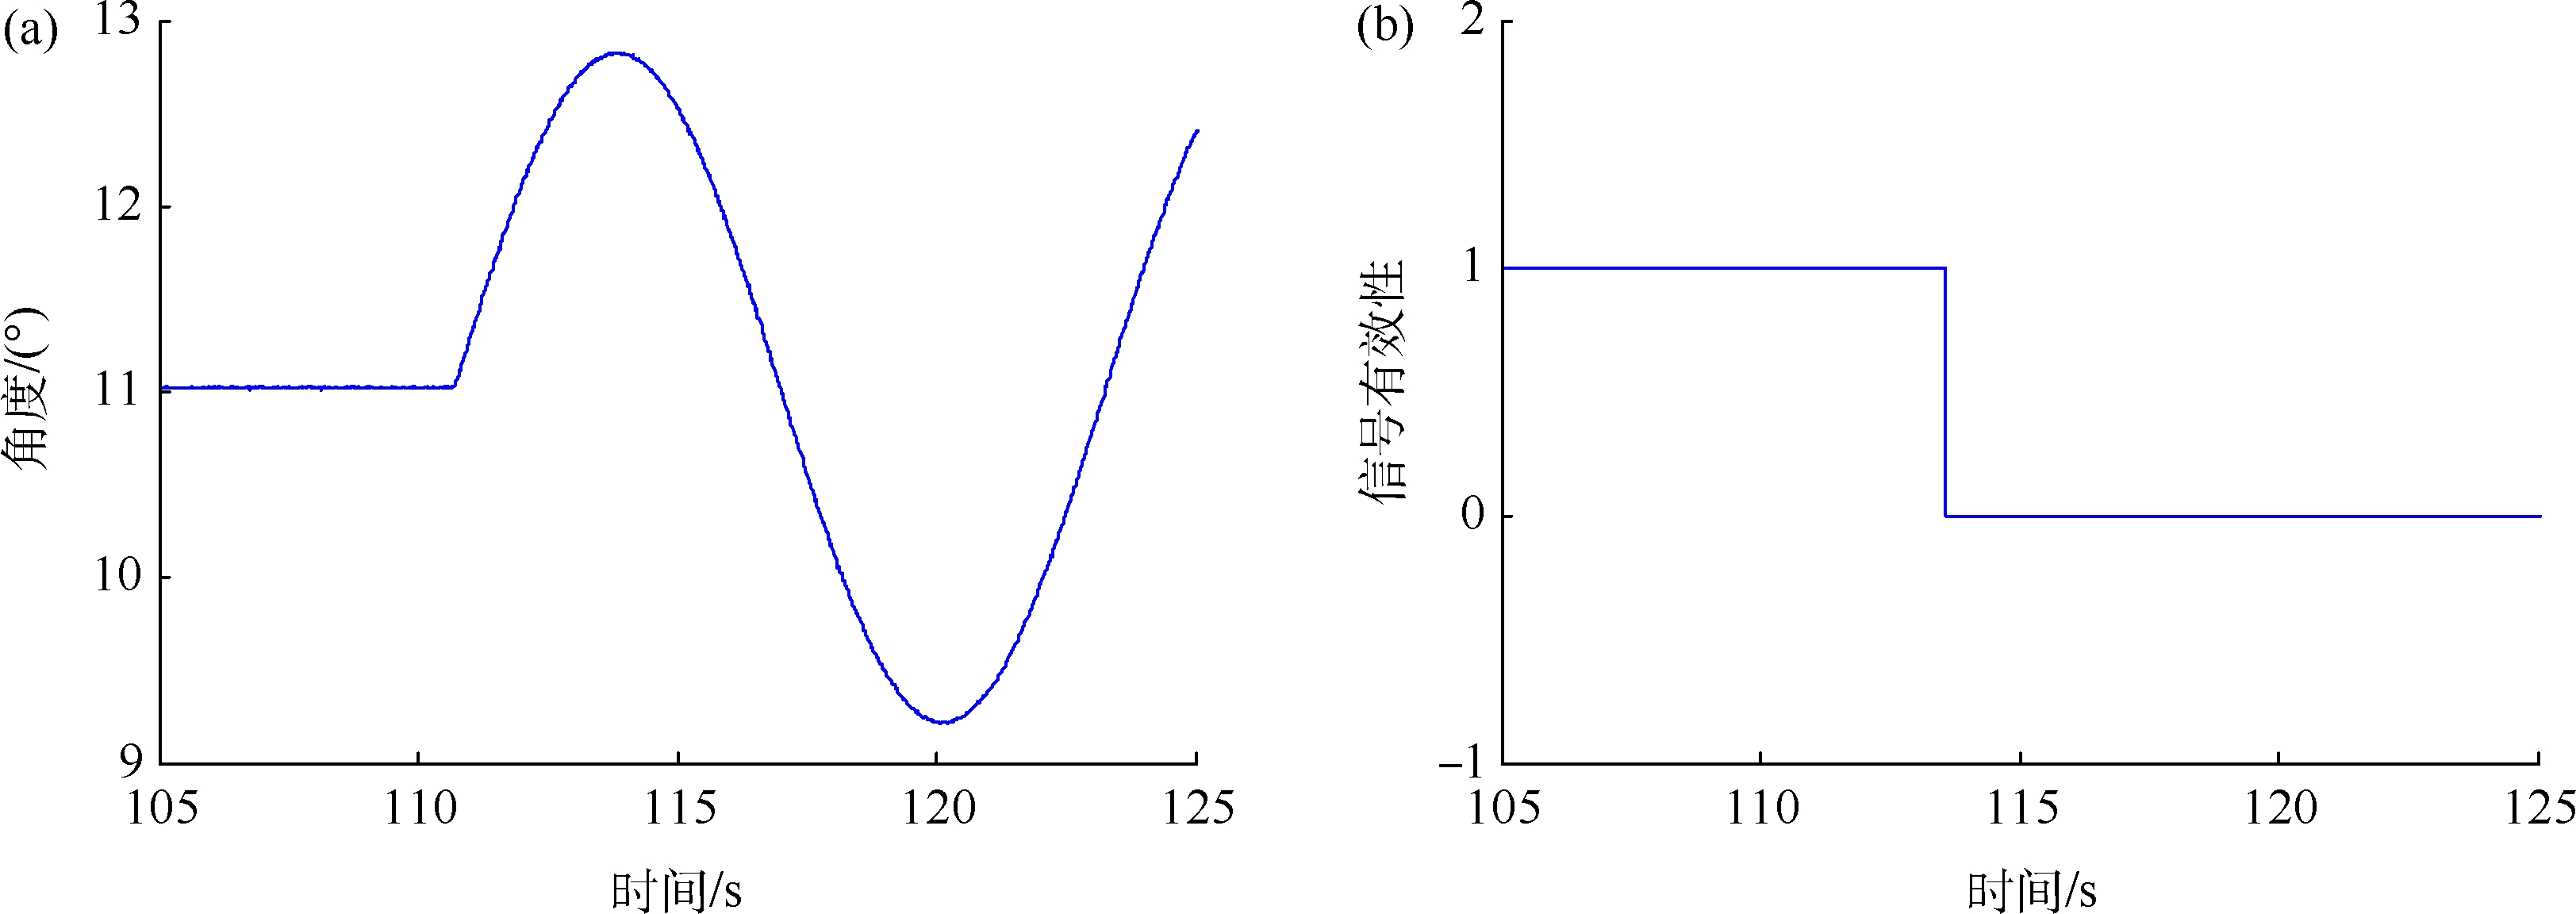
图5 驾驶舱RVDT 振荡故障试验结果(a)侧杆俯仰位置角度;(b)主驾驶侧杆表决信号有效性
根据振荡故障监控器验证方法,在飞机传感器仿真位置注入一路惯导传感器俯仰角速率振荡故障信号(幅值0.95°,0.5 Hz),惯导传感器信号振荡故障试验结果如图6所示。三余度的惯导传感器信号进行表决,初始状态下第2 套惯导信号失效,仅有的2 套惯导信号参与表决,当2 路信号中一路产生振荡信号,且振荡信号的幅值和持续时间超过监控器门限时,振荡故障监控器触发,将2 路信号同时置为无效,抑制传感器信号振荡,达到设计要求。
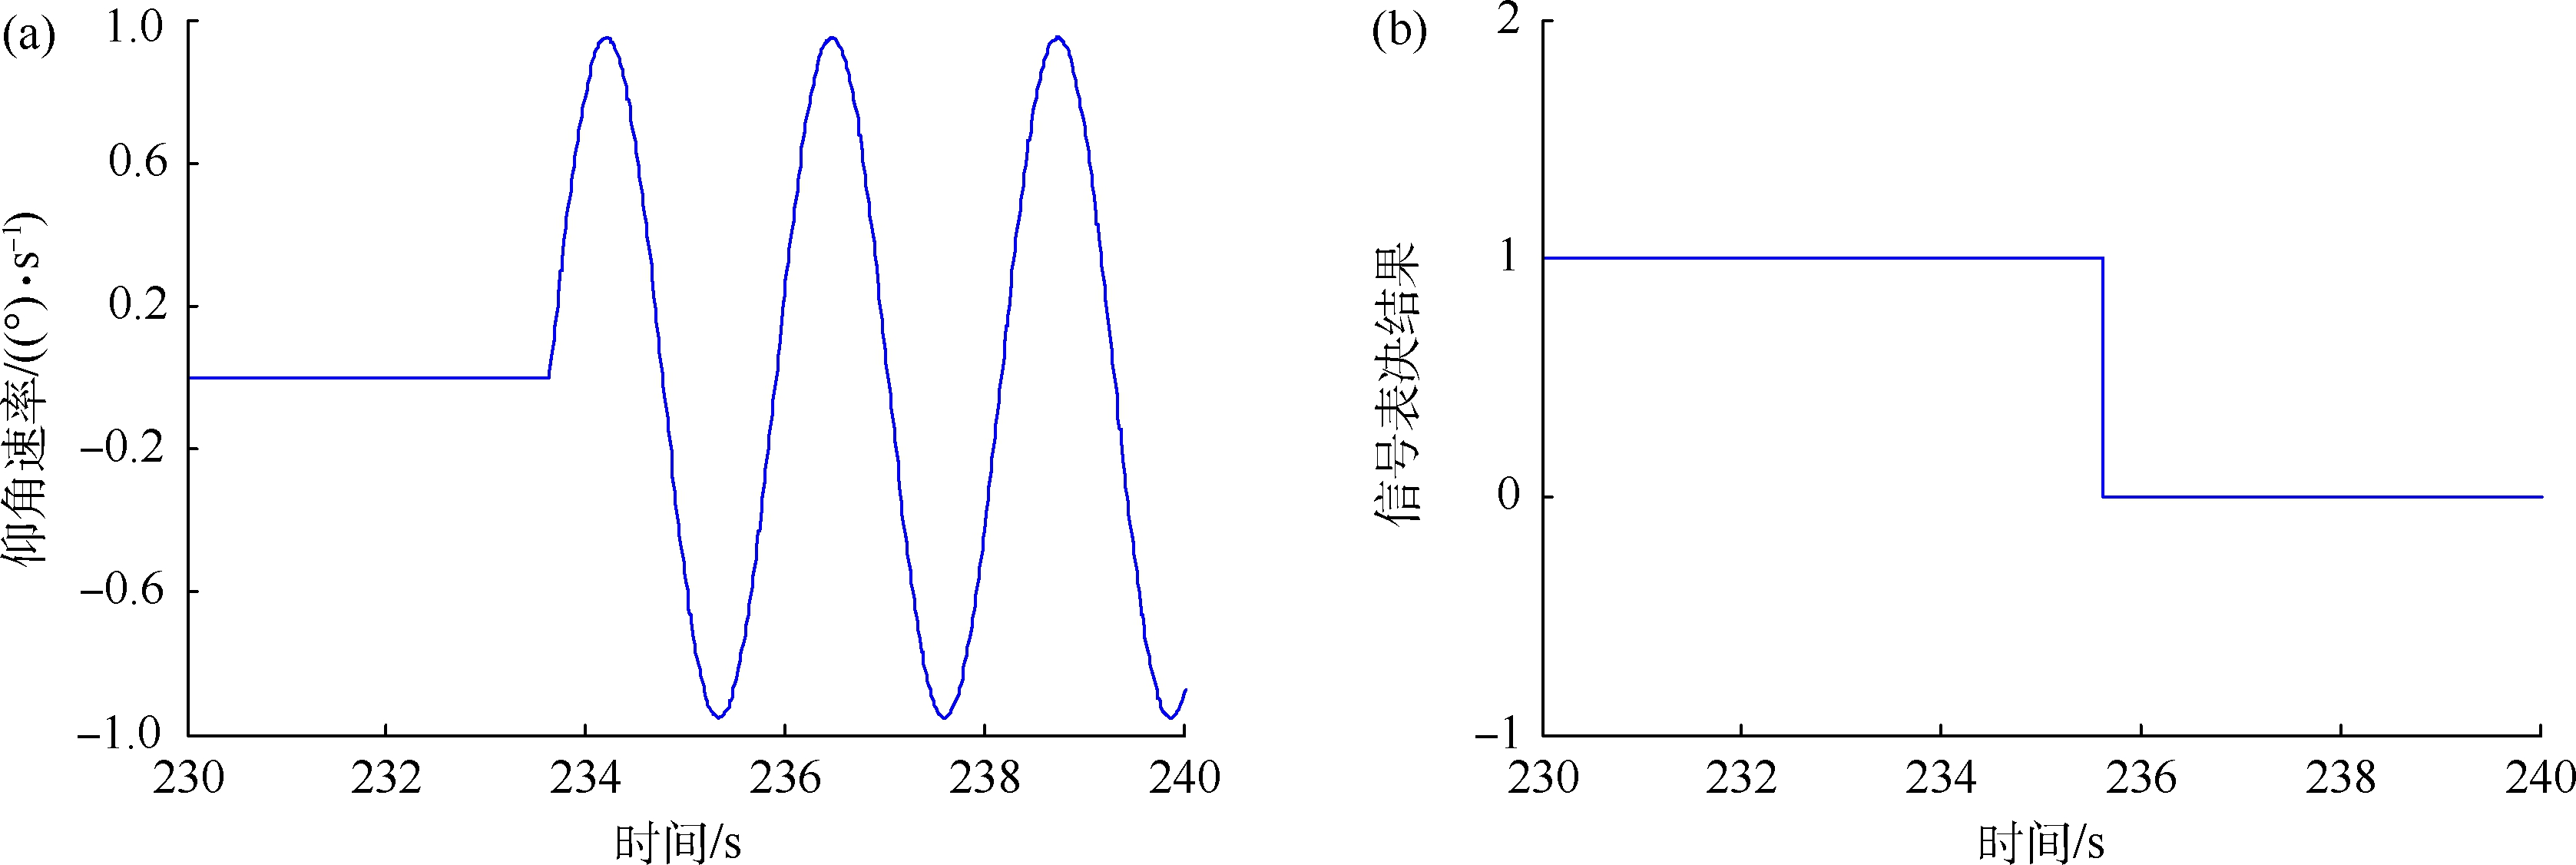
图6 惯导传感器信号振荡故障试验结果(a)惯导俯仰角速率振荡信号;(b)惯导俯仰角速率信号表决结果
本文从振荡故障产生的原因出发,分析了飞行控制系统范畴内的4 类振荡故障源,以及对飞机飞行控制和结构载荷的影响。基于飞机载荷分析,获取飞行控制系统的4 个层级振荡监控需求,并通过在飞行控制计算机或远程控制电子内部设置振荡故障监控器来起到抑制振荡故障的作用。针对不同种类的振荡故障源,设计了振荡故障监控器验证方法,并在某型号飞行控制系统振荡故障试验和条款符合性试验中得到应用,有效地证明了方法的可行性。本研究对飞机飞行控制系统振荡故障监控器设计及试验验证方法研究有较好的指导作用,能够支持CCAR25.671(c)(1)(2)、CCAR25.672(a)(c)和CCAR25.1309(c)等适航条款的符合性验证。
[1]张喆,韩意新.电传飞行控制系统飞机飞行员诱发振荡机理研究[J].科技创新与应用,2017(17):4-7.
[2]邹强凤,郭玉英.基于鲁棒微分器的飞机舵面振荡故障诊断算法[J].西南科技大学学报,2012,27(3):68-72.
[3]王留呆.电传飞控系统舵面振荡故障检测的一种实现形式和符合性验证[J].科技信息,2014(11):40+31.
[4]王光芦.飞机飞行振动预计技术现状与发展[C]//中国环境科学学会.2006年中国航空学会环境工程学术年会.北京:中国航空学会,2006:74-82.
[5]李晓东,杨文岐,刘凡.现代飞机地面振动试验准备及设计技术[J].机械科学与技术,2013,32(6):879-883.
[6]周敏亮,陈忠明,邓吉宏,等.飞机结构振动疲劳寿命频域预估方法研究[J].飞机设计,2017(3):25-30.
[7]刘平.民用飞机在控制面偏转情况下的突风响应分析[D].南京:南京航空航天大学,2012.
[8]龚孝懿,马显超.作动器饱和振荡原理分析[J].中国科技信息,2014(14):29-30.
[9]申海荣.民用飞机飞控系统信号监控和表决方法[J].中国科技信息,2017(11):30-32.
[10]孙运强.大型民用飞机电传飞控系统验证技术研究[J].民用飞机设计与研究,2012(3):8-13+21.
[11]景子龙,刘宏明.民机自动飞行控制系统电动舵机伺服控制器安全性设计[C]//佚名.2018(第七届)民用飞机航电国际论坛.上海:中国航空学会,中国航空研究院,2018:133-136.
[12]修忠信.民用飞机系统安全性设计与评估技术概论[M].上海:上海交通大学出版社,2013.
[13]姚嫣菲,沈卓玥,叶素兰.一种用于飞机故障检测的实时监控系统:CN112197977A[P].2021-01-08.
[14]孟建文.飞机纵向振荡问题研究[J].飞行力学,2014,32(6):546-548.
[15]董骥,刘波,张家盛.一种抑制大型飞机液压伺服作动系统耦合振荡的方法[J].测控技术,2017,36(12):93-96.
[16]周长悦,秦浩.某型飞机低频小幅振动现象分析[J].电子技术与软件工程,2017(3):122.
[17]孙晓哲,杨珍书,杨建忠,等.机电作动系统非指令振荡信号的故障影响分析[J].北京航空航天大学学报,2018,44(7):1419-1429.
[18]呼斯乐图,段富海,来进勇,等.飞机主动侧杆机架振动特性分析与结构优化[J].机电工程技术,2017,46(8):103-107.
[19]庞培森.飞机振荡故障载荷分析与监控设计[C]//北京电子工程总体研究所.第十三届全国空气弹性学术交流会论文集.北京:北京航空航天大学出版社,2013:567-571.
[20]于维倩.民用飞机飞控系统初步系统安全性评估[J].江苏科技信息,2012(11):68-69.
[21]武虎子,唐长红,李伟,等.飞机升降舵非指令偏转对飞行安全的影响分析[J].飞行力学,2012,30(6):507-510.
[23]杜永良,高亚奎.飞行控制系统软件容错技术[C]//中国航空学会.第四届民用飞机航电系统国际论坛.北京:北京航空航天大学出版社,2015:12-15.
[24]薛瀛.一种电液伺服作动器在主-主工作模式下的力纷争振荡均衡方法[J].机械设计与研究,2021(5):53-58+67.
[25]刘艺涛.现代飞机作动系统余度设计和维修性分析[J].机床与液压,2015,43(16):199-203.