
Visual perception-based identification of pedestrians' close contact behaviors
-
摘要:
在公共场所中,重点排查人员的出行轨迹追踪及其密接者追溯是公共安全及公共卫生领域的重大需求。本文提出了一种利用视觉感知信息识别目标间密接关系的方法。首先,根据目标轨迹时空特征,定义了动态目标之间的15种时空拓扑关系以及动-静态目标之间的5种时空拓扑关系;其次,利用视频中所提取的运动目标时空轨迹信息,以目标间空间拓扑关系及其共存时间为指标,划分出偶遇、停留、同行、密接和共现5种行人关联状态;最后,在一个室内场景开展试验,验证该方法的有效性。研究为公共安全及公共卫生领域人员追踪问题提供了新的解决方案,对丰富微观尺度人群动态观测理论与方法具有重要意义。
Abstract:In public places, tracking the movement trajectories of key personnel under investigation, and their close contacts tracing is an important task in public health and public security domains. This paper proposes a method for identifying close contact relationships between targets using visual perceptual information. First, based on the spatiotemporal characteristics of target trajectories, 15 spatio-temporal topological relationships between dynamic targets and 5 spatio-temporal topological relationships between dynamic and static targets were defined. Next, using the spatio-temporal trajectory information of the moving targets extracted from the video and taking the spatial topological relationship between the targets and their coexistence time as indicators, five pedestrian association states are classified: chance encounter, stay, walking together, close contact and co-occurrence. Finally, experiments conducted in an indoor scenario demonstrate the effectiveness of the proposed method. This research offers a novel solution for personnel tracking in public safety and public health, and plays a significant role in advancing the theory and methods for microscopic-scale crowd dynamics observation.
-
0. 引言
在公共场所中,重点排查人员的出行轨迹追踪及其密切接触者(以下简称“密接者”)追溯在案件侦破和卫生防疫等领域具有潜在应用需求及重要现实意义。如公安、国安部门通过对嫌疑人多源轨迹数据的轨迹伴随模式分析[1-2]和聚集特征分析[3]等,以捕捉潜在的情报传递、涉恐人员聚集等非法活动,受限于位置信息获取手段,轨迹数据连续性较差、精准度不高。另外,在诸如某些高传染性病毒疫情防控及确诊患者流调分析过程,如何实现室内非熟人环境(如高校食堂、图书馆等)密接者的快速精准筛查,是应对局部聚集性疫情突发,实现最后100 m精准疫情防控的关键。而无线保真局域网技术[4-5]、超宽带[6-7]、蓝牙[8-9]等室内定位技术虽定位精度高,但需布设额外设备[10],且易受室内通信中断影响,存在轨迹不连续等实际问题[11]。
基于计算机视觉技术开展行为分析,正是智能视频监控领域的研究热点,尤其是基于视频中的目标运动轨迹开展异常行为[12-14]或人员行为模式[11, 15]的识别研究备受关注。但现有的视觉轨迹分析多聚焦于单人特征,忽略了轨迹的时空、场景信息,以及从时空特征和场景语义分析行人交互。在其他非视觉轨迹交互行为研究方面,国内外学者从目标-动作间关系[16]、轨迹相似度[17-19]、序列点时空约束[2, 20]、“静止-运动”点模型拓扑关系[21-22]和点-线关联特征[23]等角度入手已展开了一系列探讨,但当前研究大多关注全局轨迹特征,较少利用局部轨迹段间时空拓扑关系,对不同对象轨迹间细节性关联行为开展深入分析。
本文提出了一种利用视觉感知信息来判断识别目标间密接关系的方法。该方法基于视频中运动目标检测与跟踪结果进行轨迹间的时空拓扑关系分析,利用目标之间的密接距离及密接时间的变化规律建立关联规则,以此判别目标间的密接关系,实现对特定行人轨迹三维重建及其密接者追踪溯源。
1. 研究方法
1.1 轨迹时空拓扑关系分析
移动对象的行程通常并不是一次性地从开始直至结束,根据其运动轨迹可分为“运动”和“静止” 2种运动状态[21]。依据静止-运动轨迹模型[21],从基本空间拓扑关系[24]和时间拓扑关系[25]出发,可推导出动态目标(行人、车辆等)与动态目标、动态目标与静态目标(地理空间要素)之间的时空拓扑关系。
(1)动态目标和动态目标之间的拓扑关系可从运动-运动、运动-静止和静止-静止3种状态下展开分析,图 1所示为3种状态下的时空轨迹及其时空拓扑关系。通过时空轨迹在空间和时间维度的投影,分别判断空间与时间拓扑关系,通过分析,动态目标间的空间拓扑关系有相离、相等、相接、包含和重叠5种;时间拓扑关系有相离、相遇和相交3种。时空轨迹拓扑关系的分析过程见 图 2,共15种情况(表 1)。
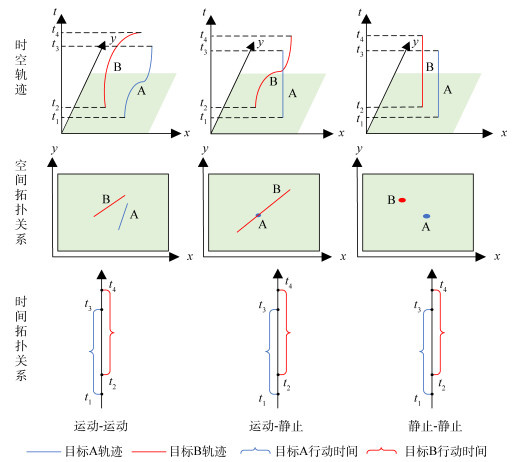 图 1 3种状态下时空轨迹及其时间/空间拓扑关系示意注:A,B代表 2个动态目标;t1~t4为某一时刻。Fig. 1 the schema of spatio-temporal trajectories and their spatial/temporal topological relationships in three situations
 下载:
全尺寸图片
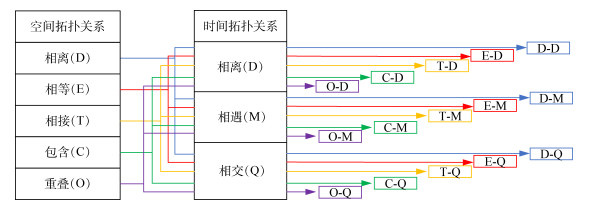 图 2 时空拓扑关系的判断过程Fig. 2 the judgement process of spatio-temporal topological relationships下载:
全尺寸图片
表 1 时空拓扑关系分类Table 1 the classifications of spatio-temporal topological relationships
时空拓扑关系 含义 D-D A和B之间不存在关联关系 E-D A和B在不同时间段行程相同 T-D A和B在不同时间段的行程相交于一点 C-D A和B在不同时间段的行程之间存在包含关系 O-D A和B在不同时间段的行程有重叠的部分 D-M A和B在同一时间点出现在不同地方 E-M A和B在某一时间的行程相同 T-M A和B在某一时间点的行程相交于一点 C-M A和B在某一时间点的行程之间存在包含关系 O-M A和B在某一时间点的行程有重叠的部分 D-Q A和B在同一时间段出现在不同地方 E-Q A和B在同一时间段的行程相同 T-Q A和B在同一时间段的行程相交于一点 C-Q A和B在同一时间段的行程之间存在包含关系 O-Q A和B在同一时间段行程有重叠的部分 (2)动态目标和静态地理要素(指持续存在且形态不变的地物或指定区域)之间进行时空拓扑关系分析时,只需要考虑空间拓扑关系,具体拓扑关系见图 3。在动态目标和静态地理要素之间,可有相离、相邻、包含、相交和穿越5种拓扑关系,即分别表示动态目标与地理要素之间在整个过程中不存在关联关系,动态目标与地理要素在某时刻发生接触,动态目标在地理面要素里面,动态目标进入或者离开参考地物,动态目标从地理面要素中穿越等。
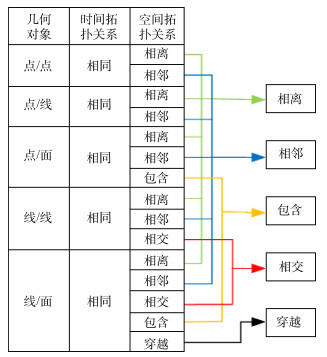 图 3 动态目标和静态地理要素间拓扑关系Fig. 3 the topological relationships between moving object and static geographic features下载:
全尺寸图片
1.2 行人轨迹关联关系定义及分类
本文关联关系主要指行人之间或行人与地理要素间联系,可通过关联规则挖掘。构建关联规则的前提是行人之间在时间上存在相交关系。为了更好地对关联关系进行判断和分类,在已分析的运动-运动、运动-静止、静止-静止3种状态下的时空拓扑关系基础上,引入空间距离和共处时长2个关键约束。
结合行人日常运动特征,以距离和共处时间作为密接行为的核心指标,对行人A和行人B的轨迹空间拓扑关系和共处时间进行定义。
行人A轨迹定义为:
$$ T_{\mathrm{A}}=\left\{T_{\mathrm{A}}^1, T_{\mathrm{A}}^2, \cdots, T_{\mathrm{A}}^m\right\}, $$ $$ T_{\mathrm{A}}^i=\left(I_{\mathrm{D}}, x_{\mathrm{A}}^i, y_{\mathrm{A}}^i, t_{\mathrm{A}}^i\right)(i=1, 2 \cdots, m), $$ 行人B轨迹定义为:
$$ T_{\mathrm{B}}=\left\{T_{\mathrm{B}}^1, T_{\mathrm{B}}^2, \cdots, T_{\mathrm{B}}^n\right\}, $$ $$ T_{\mathrm{B}}^j=\left(I_{\mathrm{D}}, x_{\mathrm{B}}^j, y_{\mathrm{B}}^j, t_{\mathrm{B}}^j\right)(j=1, 2 \cdots, n), $$ 式中:T表示轨迹;ID代表轨迹的唯一标识;(x,y) 表示轨迹点的坐标;t表示某一时刻;i,j为轨迹点序号;n,m为轨迹点数量。
在某一时刻t,行为A、B之间的空间距离DABt计算公式为
$$ D_{\mathrm{AB}}^t=\sqrt{\left(x_{\mathrm{A}}^t-x_{\mathrm{B}}^t\right)^2+\left(y_{\mathrm{A}}^t-y_{\mathrm{B}}^t\right)^2} \text { 。 } $$ (1) 当二者空间距离DABt在某一时刻tb开始小于设定的空间距离阈值(ΔD)(即0<DABtb ≤ ΔD)时,将tS记录为某种密接关系开始的时间;直到某一时刻tE二者空间距离大于设定的空间距离阈值(即DABte ≥ ΔD)时,将te记录为该关系续存的结束时间,则二者密接关系共存时间为tAB = tE − tS。
基于行人轨迹拓扑关系分析结果,根据空间距离DABi和共存时间tAB,划分出停留、同行、偶遇、密接和共现5种关联状态(图 4)。停留是距离较近静止行人的短暂共处。同行是保持一定距离的运动行人同行一段时间。偶遇是运动行人与行人偶遇之后又快速离开。密接是2个行人距离较近且共存时间较长包括长时间的停留、共处和同行。共现是2个行人同时出现在同一个场景内,但距离较远。
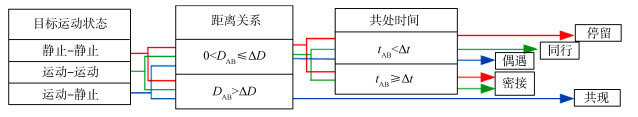 图 4 行人之间关联关系表达密接行为定义注:DAB为A、B二者之间的距离;tAB为AB二者共处时间;ΔD为空间距离阈值;Δt为时间阈值。Fig. 4 expression of correlations and definition of close contact behaviors between pedestrians下载:
全尺寸图片
1.3 技术路线
本文主要研究技术路线如图 5所示。在构建视频-地理空间映射模型、时空约束模型的基础上,从单摄像头、跨摄像头2个阶段依次开展研究。在单摄像头场景中实现目标跟踪,提取目标轨迹片段,在跨摄像头场景下实现目标的匹配关联,形成连续的行人轨迹。依据定义的目标间时空拓扑关系,进行密接关系判别。根据密接关系判别结果,可追溯特定目标及其密接者的轨迹信息。
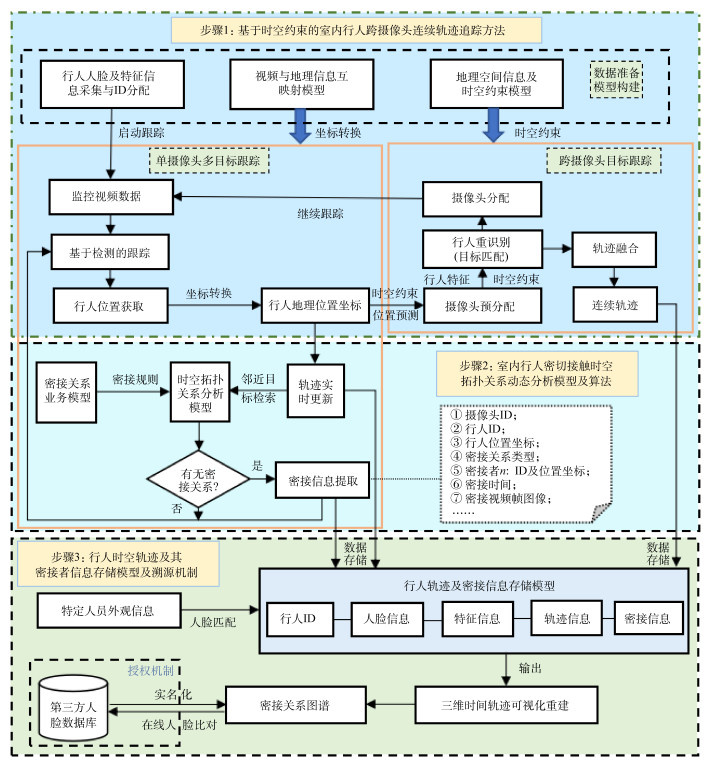 图 5 技术路线注:ID为轨迹的唯一标识。Fig. 5 technology roadmap下载:
全尺寸图片
1.4 试验场景构建及坐标转换
为验证本研究所提出的基于视觉感知的目标间密接关系识别方法的合理性和有效性,本文以室内密接行为分析为例,选择在室内场景架设了3台型号为萤石CS-XP1云台网络智能摄像机,视域互不重叠,3台摄像机布设点之间存在单一道路连通性,在此试验场景(图 6)拍摄视频作为视频数据源开展试验分析。
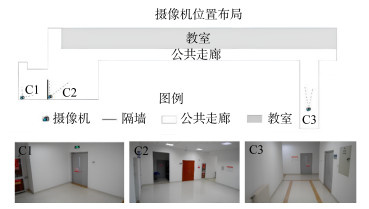 图 6 试验场景构建及相机位置分布注:C1~C3为相机偏位。Fig. 6 experimental scenario construction and camera position distribution下载:
全尺寸图片
试验采用Yolov5[26]和DeepSORT[27]算法进行目标跟踪,获取单摄像头中目标的像素坐标轨迹,并通过相机标定获取摄像头的内外参数,将跟踪的像素坐标轨迹转换为地理空间坐标,根据视频中的目标视觉特征,并借助室内地理空间信息如摄像头拓扑关系、室内连通关系等实现跨摄像头目标轨迹匹配。
相机成像是一个透视投影成像过程,将三维空间信息通过相机成像映射到二维空间,在转换过程中涉及4个坐标系,即世界坐标系、相机坐标系、图像坐标系以及像素坐标系。通过坐标系间的层层转换,像素坐标系与世界坐标系之间的转换关系表示为
$$ \begin{aligned} & \boldsymbol{Z}_c\left[\begin{array}{c} u \\ v \\ 1 \end{array}\right]=\left[\begin{array}{ccc} \frac{1}{d_x} & 0 & u_0 \\ 0 & \frac{1}{d_y} & v_0 \\ 0 & 0 & 1 \end{array}\right]\left[\begin{array}{cccc} f & 0 & 0 & 0 \\ 0 & f & 0 & 0 \\ 0 & 0 & 1 & 0 \end{array}\right]\left[\begin{array}{cc} \boldsymbol{R} & \boldsymbol{t} \\ \mathbf{0}^{\mathrm{T}} & 1 \end{array}\right]\left[\begin{array}{c} X_w \\ Y_w \\ Z_w \\ 1 \end{array}\right]= \\ & {\left[\begin{array}{cccc} f_x & 0 & u_0 & 0 \\ 0 & f_y & v_0 & 0 \\ 0 & 0 & 1 & 0 \end{array}\right]\left[\begin{array}{cc} \boldsymbol{R} & \boldsymbol{t} \\ \mathbf{0}^{\mathrm{T}} & 1 \end{array}\right]\left[\begin{array}{c} X_w \\ Y_w \\ Z_w \\ 1 \end{array}\right]=\boldsymbol{M}_1 \boldsymbol{M}_2\left[\begin{array}{c} X_w \\ Y_w \\ Z_w \\ 1 \end{array}\right]=\boldsymbol{M}\left[\begin{array}{c} X_w \\ Y_w \\ Z_w \\ 1 \end{array}\right], } \end{aligned} $$ (2) 式中:f为相机焦距;dx、dy分别为在像素坐标系下x轴和y轴方向每个像素的物理尺寸;$f_x=\frac{f}{d_x}, f_y=\frac{f}{d_y} $为等效焦距,以像素宽度和高度表示;M1表示相机内参矩阵,仅与相机内部结构有关;M2表示相机外部参数,包括旋转矩阵 R和平移向量 t,表示该相机与世界坐标系的方位关系;M为映射矩阵,表示外部参数和内部参数的整合。
行人轨迹坐标转换模块包含2个部分:(1)相机外参获取,采用SolvePnp[28]算法,选定控制点来估计相机位姿获取相机外参。各摄像机的内外参数如表 2、表 3所示。(2)坐标转换,构建视频空间-地理空间映射模型,将行人轨迹的图素坐标转换为地理坐标。
表 2 相机内参和畸变参数Table 2 the camera internal parameters and distortion coefficients相机编号 内参矩阵 径向畸变参数 切向畸变参数 k1 k2 k3 p1 p2 C1 $\left[\begin{array}{ccc} 1471.3923 & 0 & 956.7299 \\ 0 & 1417.7409 & 491.9928 \\ 0 & 0 & 1 \end{array}\right] $ -0.125 9 -0.305 5 0 0.001 6 -0.002 5 C2 $\left[\begin{array}{ccc} 1517.8520 & 0 & 978.7710 \\ 0 & 1520.9418 & 576.8134 \\ 0 & 0 & 1 \end{array}\right] $ -0.206 0 -0.107 6 0 0.001 7 0.004 1 C3 $\left[\begin{array}{ccc} 1501.1734 & 0 & 945.6209 \\ 0 & 1499.1535 & 542.1834 \\ 0 & 0 & 1 \end{array}\right] $ -0.185 4 -0.193 6 0 0.002 1 -0.001 6 表 3 相机外参数Table 3 the camera external parameters相机编号 旋转矩阵(R) 平移向量(t) C1 $\left[\begin{array}{rrr} 0.7229 & -0.6906 & -0.0214 \\ -0.1425 & -0.1187 & -0.9826 \\ 0.6761 & 0.7134 & -0.1843 \end{array}\right] $ 27.225 5
125.365 4
382.651 5C2 $\left[\begin{array}{rrr} 0.8847 & -0.4655 & -0.0253 \\ -0.0440 & -0.0293 & -0.9986 \\ 0.4641 & 0.8846 & -0.0464 \end{array}\right] $ -96.531 9
127.831 2
506.380 7C3 $\left[\begin{array}{rrr} 0.9999 & -0.0046 & -0.0067 \\ -0.0075 & -0.2011 & -0.9795 \\ 0.0031 & 0.9796 & -0.2012 \end{array}\right] $ 13.067 4
104.646 6
432.042 11.5 目标密接关系判别
根据构建的关联规则,动态计算视频中给人目标之间的空间拓扑关系,及其维持时长,识别出目标间的密接关系及其密接者,并对密接信息进行提取和存储。
密接行为在行人间的空间距离和共处时间都满足条件时才会发生。本文将其分为双方静止且长时间近距离接触(如进餐、驻足交谈等)、双方运动中保持短距离相向同行、以及动态与静态对象间的近距离互动(如观众观展、行人近车徘徊等)3类。据此,本文提出了密接关系判断及密接者溯源方法。
根据构建的密接关系判断规则,提出目标间密接关系判断算法,具体算法流程如图 7所示。以密接规则作为密接关系判断的准则,本试验分别在单摄像头场景下行人驻足交流和和多摄像头场景下行人并肩同行2种情况下对行人密接行为进行了检测。对密接关系进行检测过程中,将检测到的密接信息完整地存储到数据库中,为后续行人轨迹三维重建及其密接者追溯奠定数据基础,数据表结构如 表 4所示。表中记录了密接关系时的密接者身份标识(identity document,ID对应),摄像头ID,密接关系开始时间和结束时间,密接者各自所在的位置以及发生密接关系时对应的图像信息。在对单摄像头内轨迹进行预处理后,对其进行分组并重新赋予ID,是行人在摄像头系统中的唯一标识。
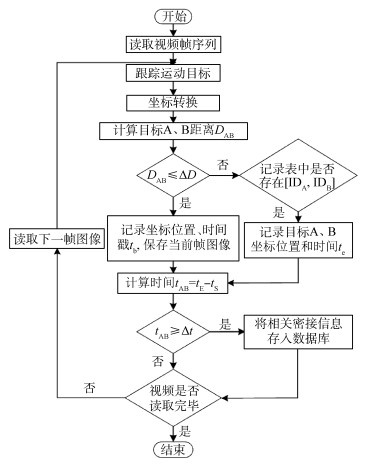 图 7 密接关系判别算法流程注:tS为密接开始时间;tE为密接结束时间。Fig. 7 the flowchart of the close contact relationship identification algorithm下载:
全尺寸图片
表 4 密接信息存储表结构Table 4 the structure of close contact information storing table
字段 类型 长度 含义 group_id1 int 50 预处理后轨迹ID1 group_id2 int 50 预处理后轨迹ID2 record_id1 int 50 记录的密接者1的ID record_id2 int 50 记录的密接者2的ID cam_id varchar 50 发生密接关系时所在摄像头ID start_a Varchar 255 密接关系开始时目标A的坐标 end_a Varchar 255 密接关系结束时目标A的坐标 start_b Varchar 255 密接关系开始时目标B的坐标 end_b Varchar 255 密接关系结束时目标B的坐标 start_t varchar 50 密接关系开始时间 end_t varchar 50 密接关系结束时间 snapshot varchar 50 密接关系对应图像信息 特定人员及其密接者追溯是开展密接行为识别研究的典型应用需求。密接者追溯路线如图 8所示,密接者溯源过程可以分为行人检索和数据查询2个部分。在行人检索部分,输入待检索行人的图片(人脸或全身),经与数据库中存储的图片特征匹配后筛选出特征相似度最高的为匹配结果,同时得到该行人ID,所在摄像头ID等信息。利用行人ID就可以通过数据查询检索到数据库中所存储的该行人的轨迹信息和密接信息,如特定行人与密接者的密接关系开始时间、位置以及相关联的视频图像等,进行三维轨迹重建及密接关系溯源。以上过程,都不记录行人的真实身份信息。业务需要时,相关单位的授权管理部门可通过内部员工人像库或公安机关的全国人像库等进行比对,对检索出的行人及其密接者进行实名制身份识别和确认。
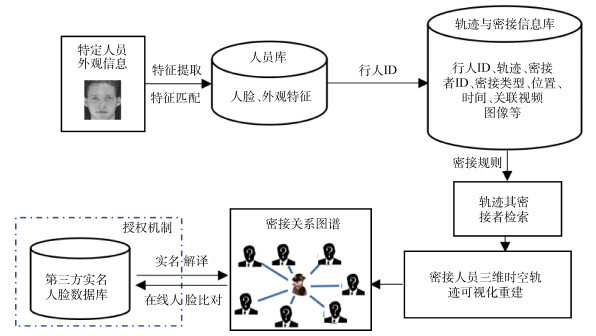 图 8 密接者追溯技术路线Fig. 8 technical routes for traceability of close contacts下载:
全尺寸图片
2. 研究结果分析
行人进出场景的运动状态及时间关系,是分析密接关系的重要辅助信息。为深入理解密接轨迹时空拓扑关系,对试验获取的2条密接者时空轨迹进行三维可视化重建和分析,其可视化结果见图 9。
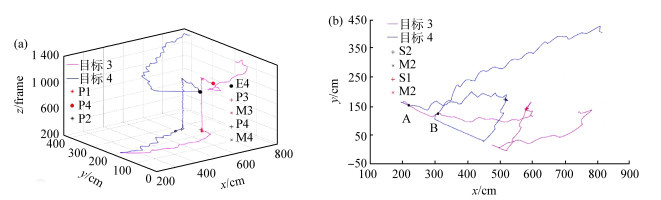 图 9 时空轨迹可视化重建注:字母加数字为不同位置。
(a)三维;(b)二维Fig. 9 visual reconstruction of spatio-temporal trajectories(a)3D;(b)2D下载:
全尺寸图片
针对单摄像头场景下存在密接关系的目标3和目标4,开展轨迹进行时空拓扑分析,能够对2个行人在通行全程中的行为状态完整呈现。先对目标3和目标4的轨迹依据静止-运动模式对进行分段,在连续2 s内位置变化≤5 cm的轨迹段相关信息再结合二者发生密接时的位置等进一步分析轨迹的拓扑结构与密接关系。
(1)在目标3和4分别抵达 图 9中S1(395.0,580.1,140.9)和S2(404,516.2,172.7)前,其一直处于运动状态,轨迹属于运动-运动状态。经空间拓扑关系分析,目标3和目标4的轨迹相交于A点,即二者先后经过该点;在00:12:14时刻目标3和目标4在分别位于P1(381,580.2,137.4)和点P2(381,493.9,184.0),其间距小于密接判定阈值,密接关系因此形成。
(2)目标3和目标4分别抵达图 9中S1(395.0,580.1,140.9)和S2(404.0,516.2,172.7),均进入静止状态,无明显空间位移,轨迹表现为静止模式。此时二者轨迹拓扑关系为相离,但间距仍处于密接阈值范围内,仍保持密接关系。
(3)目标3和目标4在图 9的M1(1 166.0,581.0,137.0)和M2(1 162.0,519.0,171.4)位置分别重新进入运动状态,轨迹均为运动模式,空间拓扑关系无相交,但是二者间距离仍处于密接阈值内,因此密接关系持续存在。
(4)目标3和目标4分别行至图 9中P3(1 200.0,562.4,70.1)和P4(1 200.0,450.8,28.0)位置时,空间拓扑关系仍为相离,且间距超出密接阈值,二者密接关系解除。随后2人独自行至B点,轨迹在此处相交,目标3较目标4经过B点,形成先后经过通行关系,之后保持共现关系直至离开在场景中。
3. 结束语
本文以监控视频中行为轨迹作为研究对象,定义了动态目标之间的15种时空拓扑关系、动-静态目标之间的5种时空拓扑关系,划分出行人之间5种关联关系,并以此为基础,提出并实现了一种基于视觉感知的行人间密接关系识别算法,通过动态计算行人之间关联关系并提取密接信息,实现对特定行人轨迹及其密接者的追溯,并在一个室内场景下验证了该方法的有效性。
本文工作仍存在一定局限性,例如本试验是在行人短暂驻留、匀速行走通过非重叠视野跨摄像头监控范围等较理想情况下开展,暂未考虑更多行人、更多样化运动模式、跨多个摄像头且视野有重叠等复杂应用场景,因此对其他更复杂场景下的密接关系识别研究将是后续工作的重点。
-
图 1 3种状态下时空轨迹及其时间/空间拓扑关系示意
注:A,B代表 2个动态目标;t1~t4为某一时刻。
Fig. 1 the schema of spatio-temporal trajectories and their spatial/temporal topological relationships in three situations
下载:
全尺寸图片
图 2 时空拓扑关系的判断过程
Fig. 2 the judgement process of spatio-temporal topological relationships
下载:
全尺寸图片
图 3 动态目标和静态地理要素间拓扑关系
Fig. 3 the topological relationships between moving object and static geographic features
下载:
全尺寸图片
图 4 行人之间关联关系表达密接行为定义
注:DAB为A、B二者之间的距离;tAB为AB二者共处时间;ΔD为空间距离阈值;Δt为时间阈值。
Fig. 4 expression of correlations and definition of close contact behaviors between pedestrians
下载:
全尺寸图片
图 5 技术路线
注:ID为轨迹的唯一标识。
Fig. 5 technology roadmap
下载:
全尺寸图片
图 6 试验场景构建及相机位置分布
注:C1~C3为相机偏位。
Fig. 6 experimental scenario construction and camera position distribution
下载:
全尺寸图片
图 7 密接关系判别算法流程
注:tS为密接开始时间;tE为密接结束时间。
Fig. 7 the flowchart of the close contact relationship identification algorithm
下载:
全尺寸图片
图 8 密接者追溯技术路线
Fig. 8 technical routes for traceability of close contacts
下载:
全尺寸图片
图 9 时空轨迹可视化重建
注:字母加数字为不同位置。
(a)三维;(b)二维Fig. 9 visual reconstruction of spatio-temporal trajectories
(a)3D;(b)2D
下载:
全尺寸图片
表 1 时空拓扑关系分类
Table 1 the classifications of spatio-temporal topological relationships
时空拓扑关系 含义 D-D A和B之间不存在关联关系 E-D A和B在不同时间段行程相同 T-D A和B在不同时间段的行程相交于一点 C-D A和B在不同时间段的行程之间存在包含关系 O-D A和B在不同时间段的行程有重叠的部分 D-M A和B在同一时间点出现在不同地方 E-M A和B在某一时间的行程相同 T-M A和B在某一时间点的行程相交于一点 C-M A和B在某一时间点的行程之间存在包含关系 O-M A和B在某一时间点的行程有重叠的部分 D-Q A和B在同一时间段出现在不同地方 E-Q A和B在同一时间段的行程相同 T-Q A和B在同一时间段的行程相交于一点 C-Q A和B在同一时间段的行程之间存在包含关系 O-Q A和B在同一时间段行程有重叠的部分 表 2 相机内参和畸变参数
Table 2 the camera internal parameters and distortion coefficients
相机编号 内参矩阵 径向畸变参数 切向畸变参数 k1 k2 k3 p1 p2 C1 $\left[\begin{array}{ccc} 1471.3923 & 0 & 956.7299 \\ 0 & 1417.7409 & 491.9928 \\ 0 & 0 & 1 \end{array}\right] $ -0.125 9 -0.305 5 0 0.001 6 -0.002 5 C2 $\left[\begin{array}{ccc} 1517.8520 & 0 & 978.7710 \\ 0 & 1520.9418 & 576.8134 \\ 0 & 0 & 1 \end{array}\right] $ -0.206 0 -0.107 6 0 0.001 7 0.004 1 C3 $\left[\begin{array}{ccc} 1501.1734 & 0 & 945.6209 \\ 0 & 1499.1535 & 542.1834 \\ 0 & 0 & 1 \end{array}\right] $ -0.185 4 -0.193 6 0 0.002 1 -0.001 6 表 3 相机外参数
Table 3 the camera external parameters
相机编号 旋转矩阵(R) 平移向量(t) C1 $\left[\begin{array}{rrr} 0.7229 & -0.6906 & -0.0214 \\ -0.1425 & -0.1187 & -0.9826 \\ 0.6761 & 0.7134 & -0.1843 \end{array}\right] $ 27.225 5
125.365 4
382.651 5C2 $\left[\begin{array}{rrr} 0.8847 & -0.4655 & -0.0253 \\ -0.0440 & -0.0293 & -0.9986 \\ 0.4641 & 0.8846 & -0.0464 \end{array}\right] $ -96.531 9
127.831 2
506.380 7C3 $\left[\begin{array}{rrr} 0.9999 & -0.0046 & -0.0067 \\ -0.0075 & -0.2011 & -0.9795 \\ 0.0031 & 0.9796 & -0.2012 \end{array}\right] $ 13.067 4
104.646 6
432.042 1表 4 密接信息存储表结构
Table 4 the structure of close contact information storing table
字段 类型 长度 含义 group_id1 int 50 预处理后轨迹ID1 group_id2 int 50 预处理后轨迹ID2 record_id1 int 50 记录的密接者1的ID record_id2 int 50 记录的密接者2的ID cam_id varchar 50 发生密接关系时所在摄像头ID start_a Varchar 255 密接关系开始时目标A的坐标 end_a Varchar 255 密接关系结束时目标A的坐标 start_b Varchar 255 密接关系开始时目标B的坐标 end_b Varchar 255 密接关系结束时目标B的坐标 start_t varchar 50 密接关系开始时间 end_t varchar 50 密接关系结束时间 snapshot varchar 50 密接关系对应图像信息 -
[1] 李勇男. 伴随模式在反恐情报同步轨迹数据分析中的应用研究[J]. 现代情报, 2018, 38(12): 65-69. DOI: 10.3969/j.issn.1008-0821.2018.12.010. LI Y N. Application of adjoint pattern mining in the field of analyzing synchronization spatiotemporal trajectory of counter terrorism intelligence[J]. Journal of Modern Information, 2018, 38(12): 65-69. doi: 10.3969/j.issn.1008-0821.2018.12.010 [2] 刘慧敏, 刘青豪, 陈袁芳, 等. 顾及时空邻近的恐怖团伙关系发现方法[J]. 地球信息科学学报, 2021, 23(4): 584-592. DOI: 10.12082/dqxxkx.2021.200199. LIU H M, LIU Q H, CHEN Y F, et al. A method of finding the relationship between terrorist groups considering spatiotemporal proximity[J]. Journal of Geo-information Science, 2021, 23(4): 584-592. doi: 10.12082/dqxxkx.2021.200199 [3] 李勇男. 移动簇在反恐情报轨迹数据聚集特征分析中的应用研究[J]. 情报杂志, 2023, 42(4): 57-62. DOI: 10.3969/j.issn.1002-1965.2023.04.009. LI Y N. Research on the application of moving cluster in the clustering feature analysis of counter-terrorism intelligence trajectory data[J]. Journal of Intelligence, 2023, 42(4): 57-62. doi: 10.3969/j.issn.1002-1965.2023.04.009 [4] 杜昊睿, 张应辉, 李琦. 基于地理不可区分性且WiFi可灵活部署的室内定位安全方案[J]. 信息安全研究, 2025, 11(2): 107-114. DOI: 10.12379/j.issn.2096-1057.2025.02.02. DU H R, ZHANG Y H, LI Q. Indoor localization security scheme based on geographic indistinguishability and flexible WiFi deployment[J]. Journal of Information Security Research, 2025, 11(2): 107-144. doi: 10.12379/j.issn.2096-1057.2025.02.02 [5] 姜守东, 茅正冲. 基于Wi-Fi的动态室内定位方法[J]. 电子产品世界, 2023, 30(10): 10-13+42. JIANG S D, MAO Z C. Dynamic indoor positioning method based on Wi-Fi[J]. Electronic Engineering & Product World, 2023, 30(10): 10-13+42. [6] 李恒风, 郭美佳, 梅竹青, 等. 一种基于阿基米德优化算法的室内超宽带定位方法[J]. 现代电子技术, 2025, 48(11): 8-16. DOI: 10.16652/j.issn.1004-373x.2025.11.002. LI H F, GUO M J, MEI Z Q, et al. An indoor ultra-wideband positioning method based on Archimedes optimization algorithm[J]. Modern Electronics Technique, 2025, 48(11): 8-16. doi: 10.16652/j.issn.1004-373x.2025.11.002 [7] 刘照田. 基于超宽带的室内定位关键技术研究[D]. 淮南: 安徽理工大学, 2024. LIU Z T. Research on key technologies of indoor positioning based on ultra wideband[D]. Huainan: Anhui University of Science and Technology, 2024. [8] 赵淦. 基于Bluetooth Mesh的地下车库室内定位及导航的研究[D]. 杭州: 杭州电子科技大学, 2025. ZHAO G. Research on indoor positioning and navigation in underground parking garages based on Bluetooth Mesh[D]. Hangzhou: Hangzhou Dianzi University, 2025. [9] 张毅, 孙伟英. 一种粒子群优化的RSSI室内定位算法[J]. 通信技术, 2024, 57(12): 1267-1274. DOI: 10.3969/j.issn.1002-08022024.12.007. ZHANG Y, SUN W Y. A RSSI indoor positioning algorithm based on particle swarm optimization[J]. Communications Technology, 2024, 57(12): 1267-1274. doi: 10.3969/j.issn.1002-08022024.12.007 [10] 孙龙培, 张星, 李清泉, 等. 单目视觉的室内多行人目标连续定位方法[J]. 测绘科学, 2019, 44(12): 95-101, 133. DOI: 10.16251/j.cnki.1009-2307.2019.12.014. SUN L P, ZHANG X, LI Q Q, et al. Continuous localization of indoor pedestrians based on monocular vision[J]. Science of Surveying and Mapping, 2019, 44(12): 95-101. doi: 10.16251/j.cnki.1009-2307.2019.12.014 [11] 于邓波. 基于室内行人定位轨迹的行为模式识别与分析[D]. 武汉: 武汉大学, 2019. YU D B. Pedestrian behavior pattern recognition and analysis of indoor location data[D]. Wuhan: Wuhan University, 2019. [12] 范颖晨, 褚治广, 李启龙. 基于视频流分析的重点区域异常行为监测平台[J]. 辽宁工业大学学报(自然科学版), 2024, 44(2): 109-114. DOI: 10.15916/j.issn1674-3261.2024.02.009. FAN Y C, CHU Z G, LI Q L. Abnormal behavior monitoring platform for key areas based on video stream analysis[J]. Journal of Liaoning University of Technology(Natural Science Edition), 2024, 44(2): 109-114. doi: 10.15916/j.issn1674-3261.2024.02.009 [13] 刘苏明. 基于视频分析的行人异常行为识别[D]. 南京: 东南大学, 2022. LIU S M. Pedestrian abnormal behavior recognition based on video analysis[D]. Nanjing: Dongnan University, 2022. [14] 周旋. 基于视频的行人轨迹信息提取及异常行为检测与分析研究[D]. 桂林: 桂林电子科技大学, 2022. ZHOU X. Research on extraction of pedestrian track informationand abnormal behavior detection and analysis based on video[D]. Guilin: Guilin University of Electronic Technology, 2022. [15] CHEN G, CHEN B, LIU Y M, et al. Visual persons behavior diary generation model based on trajectories and pose estimation[J]. IOP Conference Series (Materials Science and Engineering), 2018, 322: 62020. DOI: 10.1088/1757-899X/322/6/062020. [16] SARULLO A, MU T T. Zero-shot human-object interaction recognition via affordance graphs[EB/OL] [. 2025-01-27]. https://doi.org/10.48550/arXiv.2009.01039. [17] 王语涵, 孙未未, 卢霖统. 融合GNN和注意力增强LSTM的轨迹相似度计算方法[J]. 小型微型计算机系统, 2024, 45(11): 2561-2568. DOI: 10.20009/j.cnki.21-1106/TP.2024-0225. WANG Y H, SUN W W, LU L T. Trajectory similarity computation based on GNN and attention mechanism with LSTM[J]. Journal of Chinese Computer System, 2024, 45(11): 2561-2568. doi: 10.20009/j.cnki.21-1106/TP.2024-0225 [18] 窦晨. 综合时空与地理语义的轨迹相似性度量方法[D]. 武汉: 武汉大学, 2024. DOU C. Trajectory similarity measurement integrating spatio-temporal and geographical semantic[d]. Wuhan: Wuhan University, 2024. [19] 柳军杰, 蔡英, 范艳芳, 等. 基于GCN和Transformer时空信息融合的行人轨迹预测[J]. 北京信息科技大学学报(自然科学版), 2024, 39(6): 1-8. DOI: 10.16508/j.cnki.11-5866/n.2024.06.001. LIU J J, CAI Y, FAN Y F, et al. Pedestrian trajectory prediction based on spatio-temporal information fusion using GCN and transformer[J]. Journal of Beijing Information Science and Technology University(Science and Technology Edition), 2024, 39(6): 1-8. doi: 10.16508/j.cnki.11-5866/n.2024.06.001 [20] 李佳, 李静, 刘海砚, 等. 地理知识图谱增强与多时空条件约束的轨迹预测[J]. 测绘学报, 2024, 53(10): 2021-2033. DOI: 10.11947/j.AGCS.2024.20230571. LI J, LI J, LIU H Y, et al. Trajectory prediction enhanced by geographic knowledge graph and multi-spatio temporal constraints[J]. Acta Geodaetica et Cartographica Sinica, 2024, 53(10): 2021-2033. doi: 10.11947/j.AGCS.2024.20230571 [21] 向隆刚, 吴涛, 龚健雅. 面向地理空间信息的轨迹模型及时空模式查询[J]. 测绘学报, 2014, 43(9): 982-988. XIANG L G, WU T, GONG J Y. A geo-spatial information oriented trajectory model and spatio-temporal pattern querying[J]. Acta Geodaetica et Cartographica Sinica, 2014, 43(9): 982-988. [22] PARENT C, SPACCAPIETRA S, RENSO C, et al. Semantic trajectories modeling and analysis[J]. ACM Computing Surveys, 2013, 45: 41-42. DOI: 10.1145/2501654.2501656. [23] 林艳, 贺日兴, 陈军, 等. 顾及时空"点-线"关联特征的出行轨迹描述模型[J]. 测绘学报, 2022, 51(8): 1807-1816. DOI: 10.11947/j.AGCS.2022.20210365. LIN Y, HE R X, CHEN J, et al. Traveling trajectory description model considering the point-line spatio-temporal correlation characteristics[J]. Acta Geodaetica et Cartographica Sinica, 2022, 51(8): 1807-1816. doi: 10.11947/j.AGCS.2022.20210365 [24] EGENHOGER M, HERRING J. Categorizing binary topological relations between regions, lines and points in geographic databases, the 9-intersection: formalism and its use for naturallanguage spatial predicates[J]. Santa Barbara CA National Center for Geographic Information and Analysis Technical Report, 1990, 94: 1-28. [25] 舒红, 陈军, 杜道生, 等. 时空拓扑关系定义及时态拓扑关系描述[J]. 测绘学报, 1997(4): 20-27. SHU H, CHEN J, DU D S, et al. Definition of spatio-temporal topological relationships and description of temporal topological relationships[J]. Acta Geodaetica et Cartographica Sinica, 1997(4): 20-27. [26] JOSEPH N J S.YOLOv5 is here: state-of-the-art object detection at 140 FPS[EB/OL].[2025-02-01]. https://roboflow.com/golov5-is-here. [27] WOJKE N, BEWLEY A, PAULUS D.Simple online and realtime tracking with a deep association metric[EB/OL].[2025-02-01].https://ieeexplore.ieee.org/stamp.jsp?tp=&arnumber=8296962. [28] OpenCV.SolvePnP[EB/OL] [.2025-02-01].https://docs.opencv.org/2.4/modules/calib3d/doc/camera_calibration_and_3d_reconstruction.html#solvepnp.
